Faits confirmés
Faits confirmés
Déclarations de la source
Open Robotics a publié sa stratégie technologique pour 2026, offrant à l’écosystème de la robotique open source un ensemble de priorités plus clair, à un moment où les piles logicielles doivent prendre en charge l’apprentissage automatique, les équipements en périphérie et les déploiements en production. L’annonce du 13 avril présente le document comme une orientation destinée aux projets et aux contributeurs, et non comme une sortie de produit ou un rapport de performance.
Analyse de la rédaction
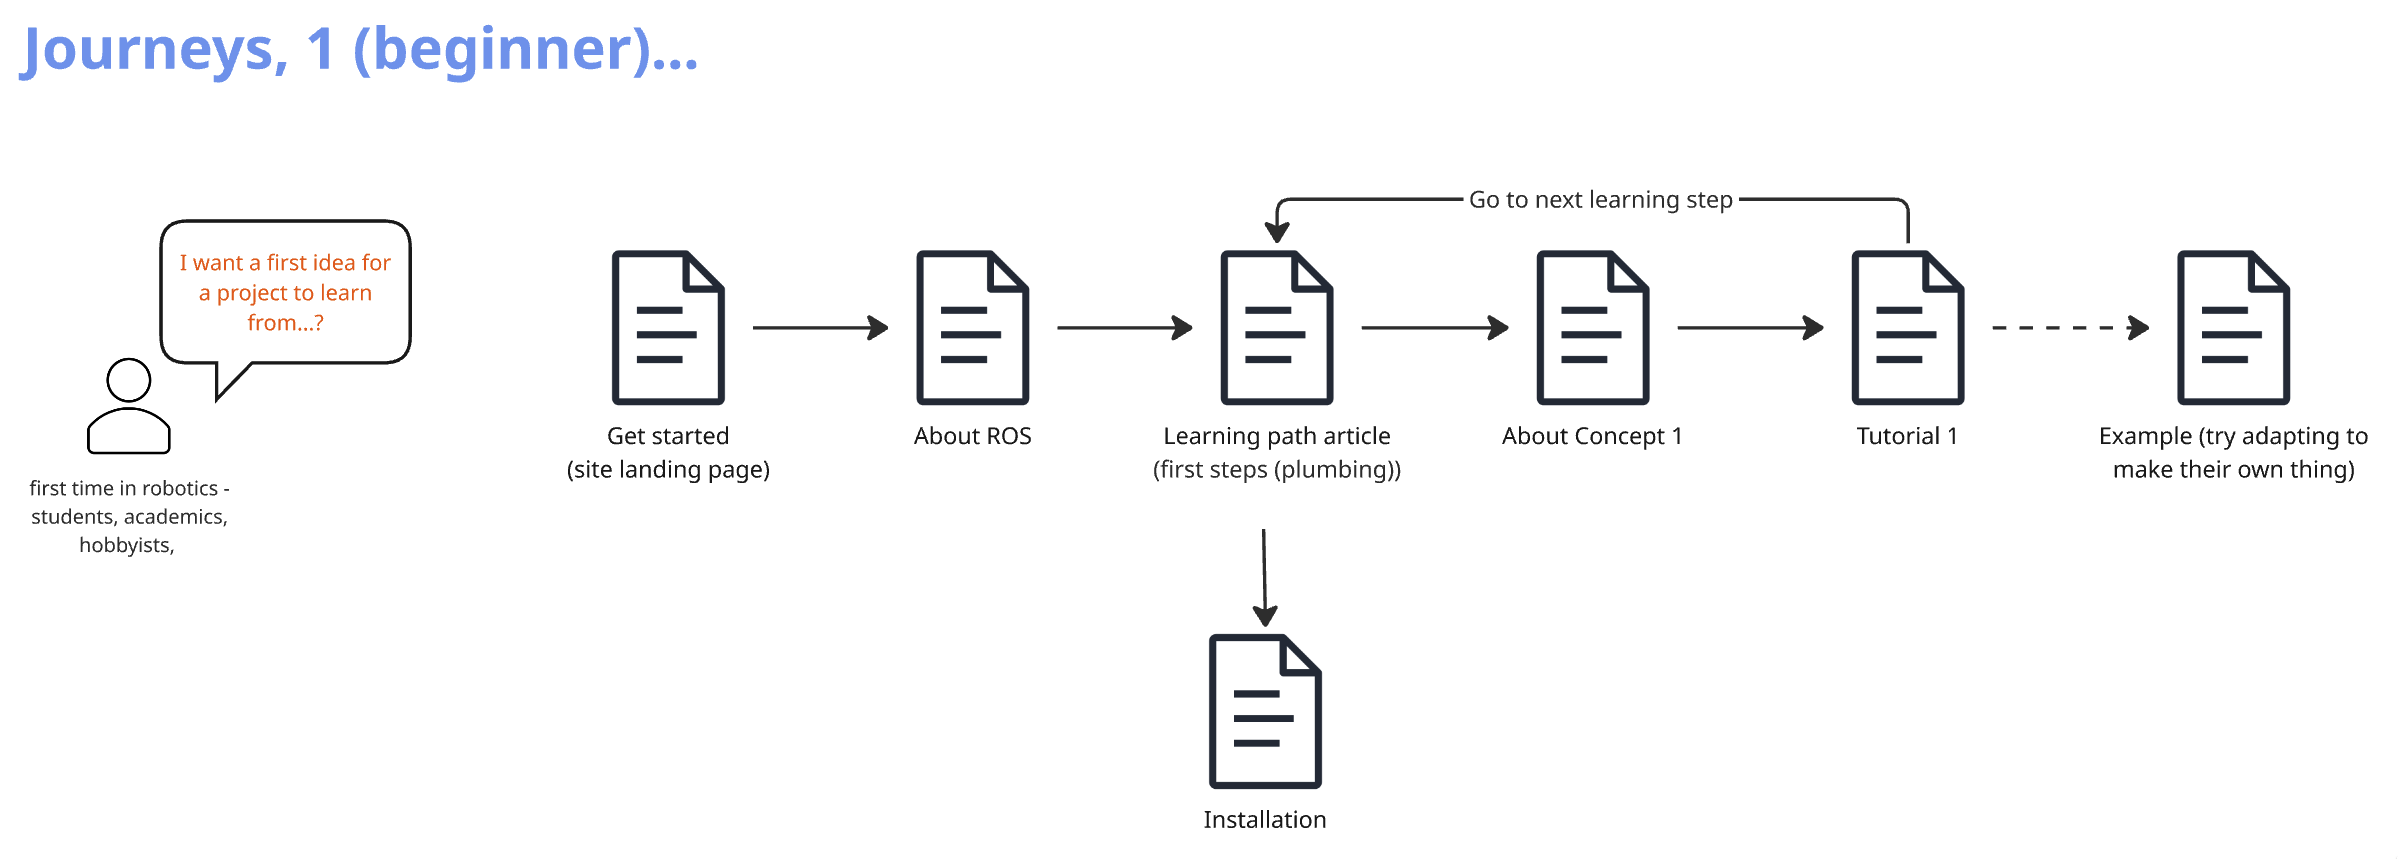
Déclarations de la source Cette distinction est importante. La stratégie décrit ce que l’Open Source Robotics Alliance et l’Open Source Robotics Foundation souhaitent faire de leurs projets. Elle ne démontre pas qu’une nouvelle capacité a été livrée, qu’un robot peut accomplir une tâche de manière autonome ou qu’un système donné satisfait à une exigence de sécurité ou de production. La question utile n’est donc pas de savoir si le document prouve une avancée robotique, mais ce qu’il rendra plus facile à évaluer dans les mois à venir. Analyse de la rédaction Trois priorités, un objectif général La stratégie complète regroupe ses travaux de 2026 autour de trois priorités : améliorer la prise en charge de l’IA physique, renforcer l’accessibilité et la facilité d’utilisation, et adopter des outils modernes pour les systèmes de production. Deux objectifs à plus long terme les chapeautent : des logiciels robotiques dignes de confiance et une plus grande agilité pendant le développement. La formulation est délibérément orientée vers la plateforme. Open Robotics n’annonce ni humanoïde, ni robot mobile, ni nouveau benchmark d’autonomie. Elle décrit plutôt les logiciels et services que les équipes de recherche, les formateurs et les fabricants de robots utilisent pour construire leurs propres systèmes. Le bénéfice recherché est une base de développement qui puisse être inspectée, adaptée et maintenue pendant tout le cycle de vie d’un produit. L’IA physique est une cible, pas une fonctionnalité démontrée La stratégie reconnaît que les systèmes fondés sur des réseaux neuronaux transforment le développement robotique. Elle indique que la suite Open Robotics devrait devenir une plateforme open source de référence pour les systèmes robotiques pilotés par l’IA, y compris ceux qui fonctionnent en périphérie. Elle soutient également que l’efficacité des développeurs peut compter autant que les performances brutes de transfert des données : les chercheurs doivent manipuler les données d’une manière adaptée aux flux de travail de l’apprentissage automatique, tandis que les ingénieurs doivent comprendre à quel moment la latence ou le débit limitent réellement un système. Il s’agit d’un cadre d’ingénierie cohérent, mais il reste une direction à suivre. Le document ne publie aucun benchmark, ne nomme aucun modèle pris en charge, ne définit aucune cible matérielle et ne rend compte d’aucun déploiement achevé. Il n’affirme pas non plus que ROS, Gazebo, ros-controls ou Open-RMF fournissent déjà une pile complète pour l’IA physique. Les lecteurs doivent considérer cette formulation comme une affirmation de feuille de route jusqu’à ce que la documentation des projets, les paquets publiés et des tests reproductibles démontrent le contraire. La documentation participe à la fiabilité des robots La deuxième priorité est moins spectaculaire, mais très concrète. Open Robotics veut accélérer l’installation, simplifier la configuration et fournir une documentation qui aide les ingénieurs à identifier la cause d’un comportement inattendu. La stratégie mentionne les gestionnaires de paquets et de nouveaux mécanismes d’installation, notamment CMake moderne, les outils Python actuels et Pixi, comme des moyens possibles de réduire les frictions de configuration entre les plateformes. Une annonce connexe du 30 mars indique que l’architecture de l’information de la documentation consacrée à ROS, ros-controls, Gazebo et Open-RMF a été achevée. La phase suivante porte sur l’implémentation, la migration des contenus et le comblement des lacunes révélées par ce travail. Open Robotics a déclaré s’attendre à voir apparaître des parties de la documentation révisée d’ici la fin septembre 2026. Il s’agit d’une attente déclarée, et non d’une preuve que la migration est terminée. Pour une équipe de robotique, une meilleure documentation n’est pas seulement une amélioration de l’ergonomie. Elle peut raccourcir le chemin entre un défaut observé et un diagnostic reproductible, faciliter la revue des changements de configuration et aider les nouveaux contributeurs à comprendre les limites entre les systèmes. Ces bénéfices doivent encore être confrontés à la documentation et aux outils effectivement livrés. Les outils de production impliquent la traçabilité autant que la vitesse La troisième priorité concerne l’écart entre un prototype de recherche et un logiciel maintenu au sein d’un système de production. Open Robotics cite Rust, Bazel et les nomenclatures logicielles comme exemples d’outils modernes susceptibles d’améliorer la fiabilité, la transparence et la confiance dans la chaîne d’approvisionnement. L’organisation évoque également des compilations hermétiques et reproductibles ainsi que des sources logicielles plus modernes, tout en conservant le modèle fédéré de ROS. Aucune de ces références ne doit être interprétée comme une certification ou une garantie. Une nomenclature logicielle peut améliorer la visibilité sur les dépendances, mais elle ne rend pas à elle seule un robot sûr. Une compilation reproductible peut soutenir l’auditabilité, mais elle ne prouve pas qu’une application se comporte correctement autour de personnes. De même, un nouvel outil de compilation peut simplifier le déploiement sans résoudre les problèmes de perception, de contrôle, de réseau ou d’évaluation des risques. La couche de gouvernance est pertinente ici. Dans son annonce de 2025 sur le processus Robotics Enhancement Proposal, l’OSRA décrivait un cadre unifié pour les spécifications techniques entre ses projets. Cela offre un mécanisme pour transformer des conventions récurrentes en propositions documentées, mais ces propositions doivent encore être examinées, implémentées et adoptées avant de devenir une pratique fiable. Comment lire la stratégie comme une preuve Une évaluation rigoureuse peut distinguer quatre états : une aspiration, une priorité déclarée, un changement implémenté et un résultat mesuré. La stratégie 2026 constitue surtout une preuve pour les deux premiers. Les notes de version, la documentation et les dépôts sont nécessaires pour établir l’implémentation. Des expériences reproductibles ou des données de test publiées sont nécessaires pour établir les performances. Les affirmations de sécurité exigent l’analyse de risques pertinente, les conditions d’utilisation et les normes applicables. Pour les chercheurs et les intégrateurs, un registre de suivi utile devrait consigner l’affirmation exacte, le projet concerné, la version ou le commit qui l’étaye, les conditions de test et les limites connues. Cela empêche qu’une phrase de feuille de route sur l’IA physique ou la préparation à la production ne devienne une affirmation non étayée sur un robot utilisé sur le terrain. L’annonce constitue donc une actualité importante de la robotique open source, mais sa valeur est méthodologique plutôt que spectaculaire. Open Robotics a rendu son agenda logiciel 2026 plus facile à examiner : déploiement de l’IA et en périphérie, documentation accessible et outils orientés production. L’étape suivante est la vérification : observer ce qui est livré, mesurer ce qui change et documenter les limites persistantes des logiciels. Sources officielles Source officielle : openrobotics.org À lire également Pilote européen de déploiement d’Amazon Proteus ; lancement du test de maintenance robotique en orbite de la NASA ; plateforme robotique de Nvidia ; simulation d’usine de LG Robotics. Sources officielles Official source: openrobotics.org À lire aussi Amazon Proteus Pilote Deploiement Europeen Plus Tard Plateforme Robotique Nvidia Lg De La Simulation A Lusine