Faits confirmés
Faits confirmés
Déclarations de la source
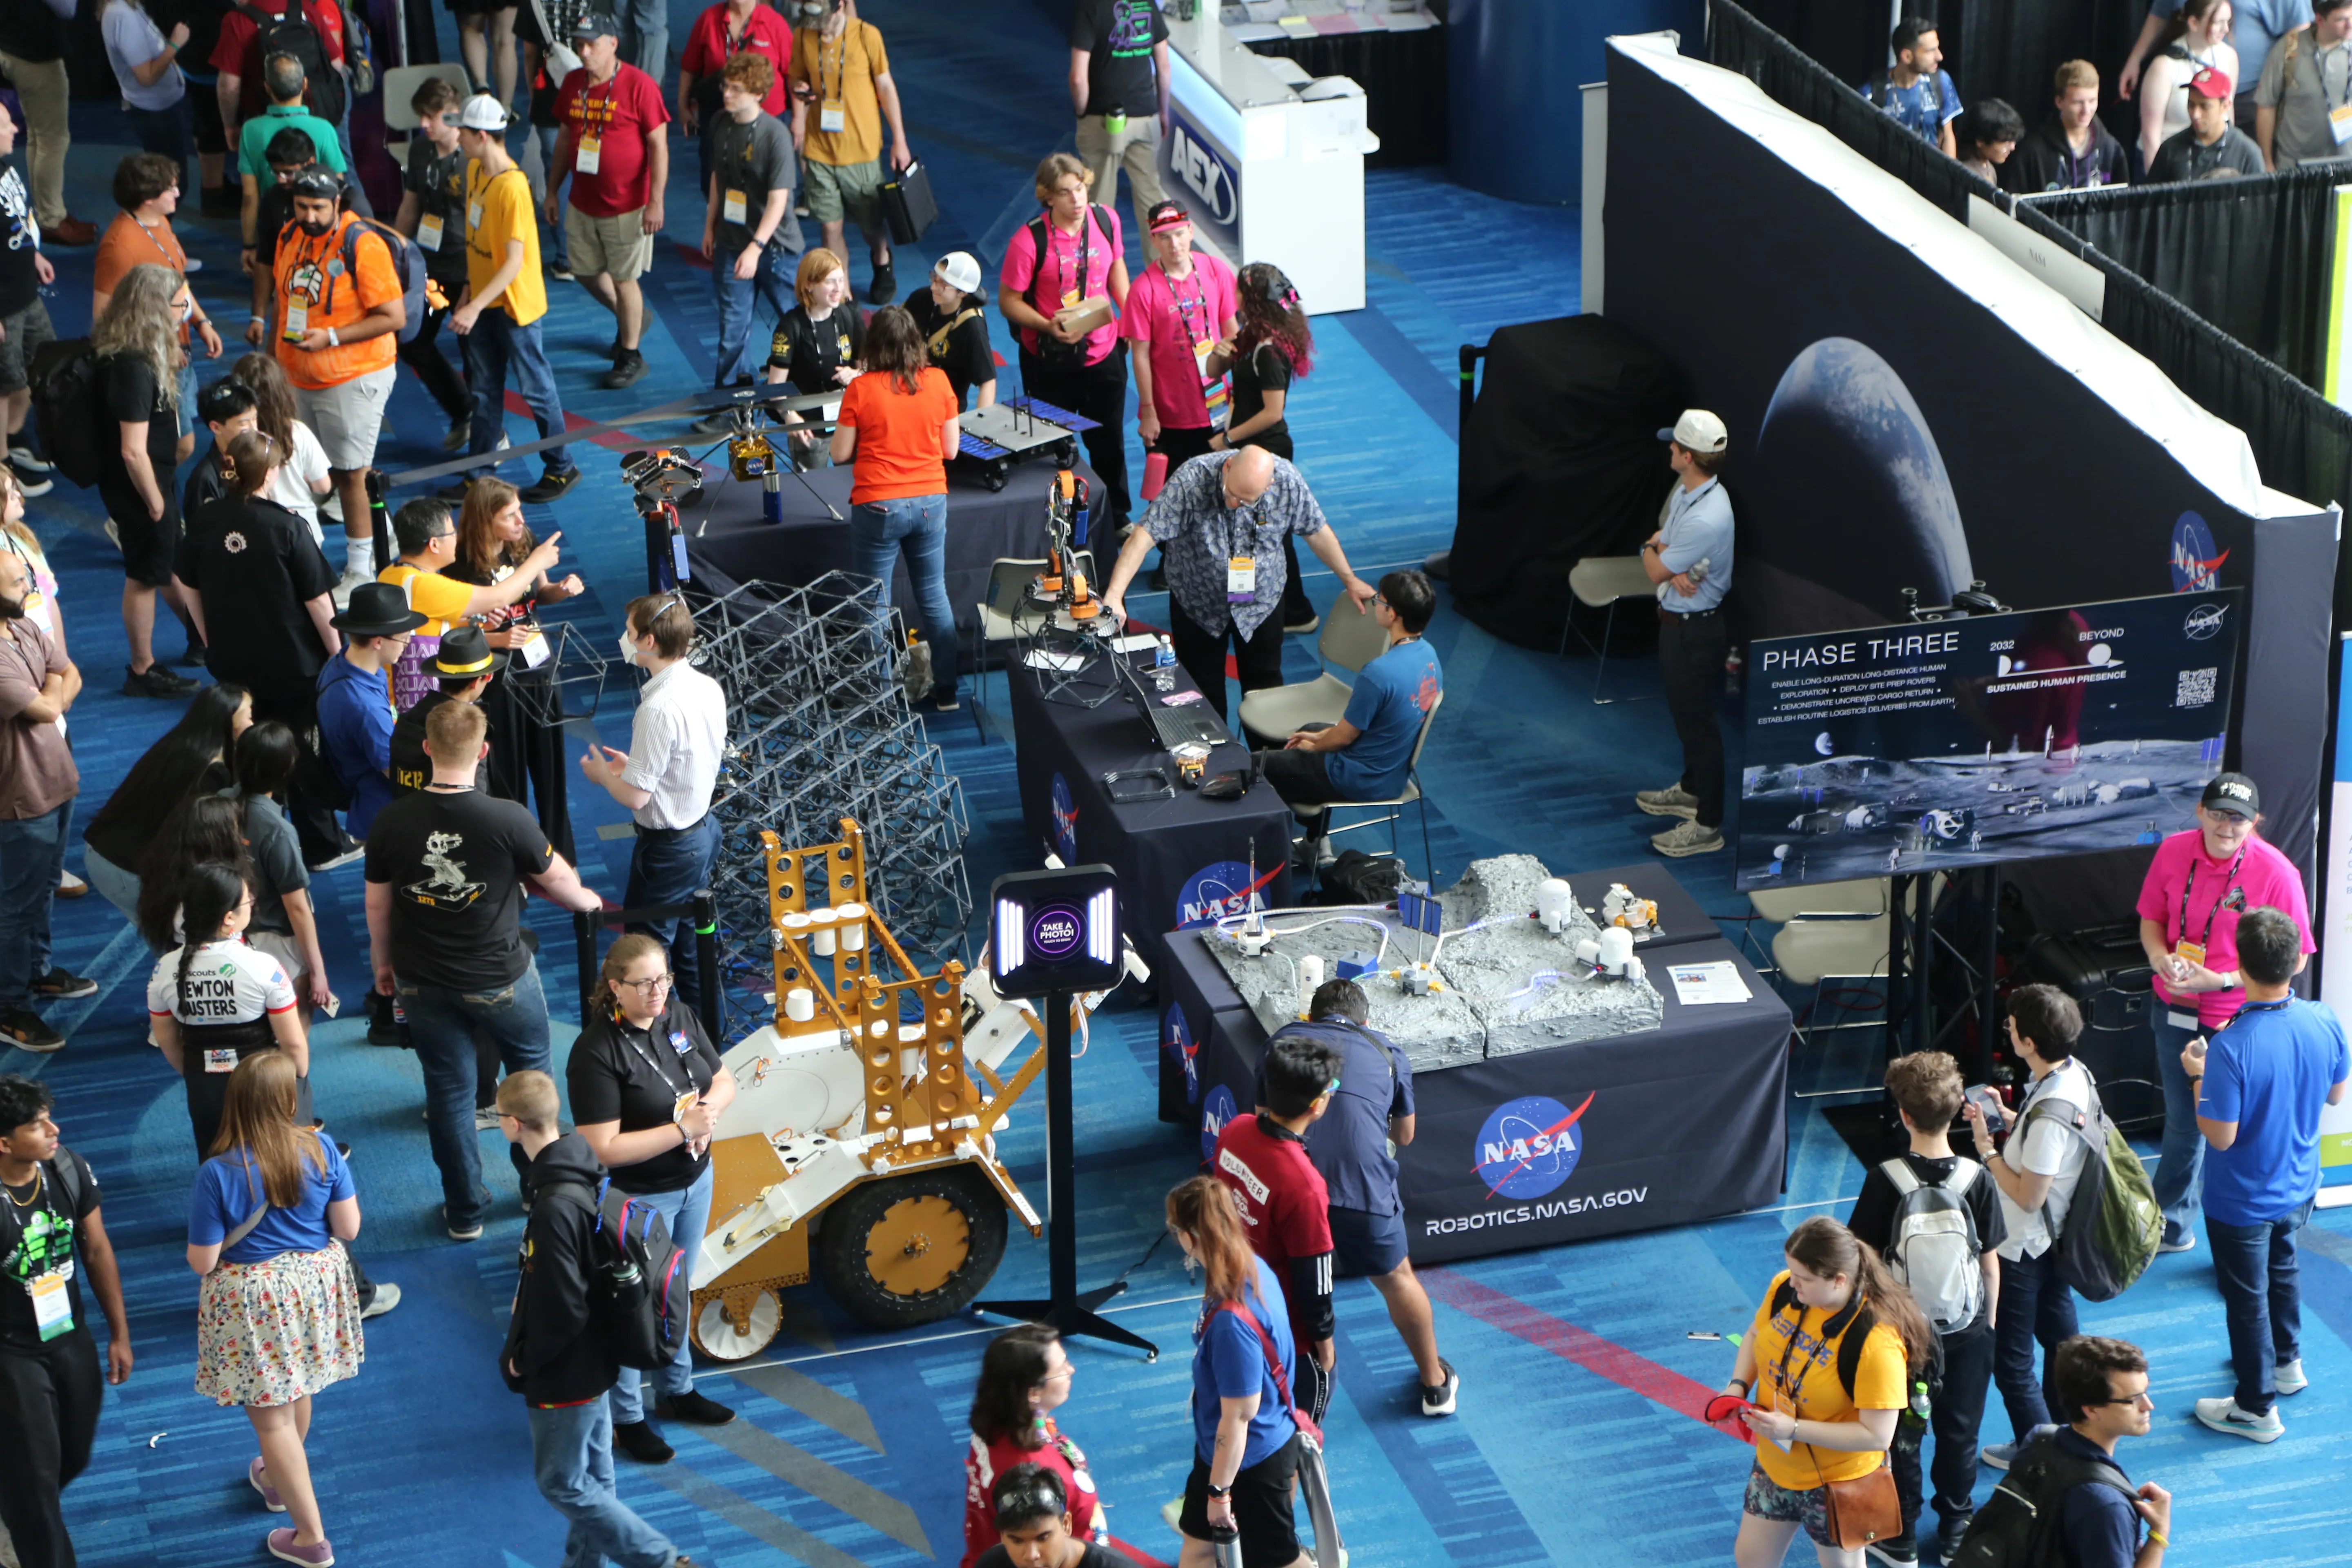
La vitrine robotique 2026 de la NASA a présenté côte à côte deux problèmes de recherche distincts : comment des robots pourraient construire des infrastructures à partir de pièces modulaires, et comment plusieurs petits rovers pourraient explorer ensemble sans contrôle humain constant. Ces travaux sont pertinents pour les sciences lunaires et les futures opérations de surface, mais ils ne constituent ni le lancement d’un produit ni la preuve qu’une base lunaire robotisée est prête. La question utile est plus précise : quelles capacités sont en cours de développement et quelles preuves manquent encore ?
Analyse de la rédaction
Déclarations des sources ARMADAS traite la construction comme un problème de coordination. Analyse de la rédaction Le projet ARMADAS de la NASA associe de petits robots constructeurs, des unités structurelles modulaires appelées voxels et des logiciels pour planifier les trajectoires, les mouvements et les séquences d’assemblage. Au lieu d’envoyer depuis la Terre une grande structure déjà achevée, l’approche proposée permettrait à une équipe de machines relativement simples d’assembler différentes structures à partir de composants livrés dans une configuration compacte. Le compromis d’ingénierie est explicite. ARMADAS déplace la complexité d’un robot polyvalent unique vers la coordination distribuée, la planification et l’ordonnancement. La NASA indique que ses robots peuvent travailler ensemble sur des structures en treillis régulier grâce à un réseau sans fil, en utilisant la géométrie des modules pour réduire le besoin de grands systèmes de positionnement ou de mesure. Il s’agit d’une affirmation de recherche sur l’architecture du système, et non d’une déclaration selon laquelle cette approche aurait déjà construit un habitat lunaire. La page du projet de la NASA décrit un objectif à plus long terme : une charge utile capable de déballer et d’assembler des systèmes fonctionnels, comme un petit module d’habitat ou un réseau d’antennes. Elle décrit également des utilisations possibles pour les infrastructures lunaires, notamment l’alimentation électrique, les communications et les équipements de site d’atterrissage. Ce sont des applications visées. Les documents publics ne fournissent ni date de déploiement lunaire, ni taux de fiabilité, ni résultat concernant la tolérance à la poussière, ni démonstration complète de bout en bout dans l’environnement lunaire. CADRE vérifie si des robots peuvent se répartir le travail La seconde approche est CADRE, le projet Cooperative Autonomous Distributed Robotic Exploration du Jet Propulsion Laboratory de la NASA. CADRE est conçu autour d’un trio de petits rovers à quatre roues qui communiquent par radios en réseau maillé, entre eux et avec une station de base installée sur un atterrisseur lunaire. Les rovers doivent prendre des décisions et agir avec une intervention humaine limitée. La valeur de recherche vient de la mesure distribuée. Le JPL indique que les rovers utiliseront des emplacements différents pour collecter des données qu’un seul véhicule ne pourrait pas recueillir aussi efficacement. Le système comprend des caméras stéréo, des capteurs de navigation et un radar multistatique à pénétration du sol pour réaliser une cartographie tridimensionnelle du terrain lunaire. En principe, cette architecture peut soutenir l’exploration de zones risquées ou mal comprises tout en réduisant la dépendance à un robot unique. Le JPL présente CADRE comme une future démonstration technologique, dont l’arrivée est prévue en 2026 dans le cadre de l’initiative Commercial Lunar Payload Services de la NASA. L’expérience devrait fonctionner pendant une période de jour lunaire, soit environ 14 jours terrestres. Cette fenêtre d’exploitation prévue est importante : elle définit l’échelle du test et devrait empêcher de considérer une courte démonstration technologique comme la preuve d’opérations lunaires autonomes continues. Ce que permettent d’établir les éléments publics Pris ensemble, ces projets montrent une orientation de recherche cohérente. ARMADAS vise à modifier la structure du site de travail grâce à la construction modulaire. CADRE vise à faire coopérer plusieurs robots tout en détectant un environnement partagé. Tous deux réduisent l’hypothèse selon laquelle une seule machine très performante doit tout faire. Les logiciels occupent également une place centrale : planification des tâches, communication, coordination, navigation et récupération sont aussi importants que la plateforme mécanique. Cela ne signifie pas que les systèmes sont interchangeables. ARMADAS dépend d’unités de construction régulières, d’un vocabulaire d’assemblage connu et d’une séquence d’opérations contrôlée. CADRE dépend de communications fiables, de la localisation, de la détection et de la coordination entre véhicules en mouvement. Une défaillance d’un seul robot constructeur peut être gérable si l’équipe peut la contourner ; une défaillance du réseau ou de la carte partagée pourrait affecter toute la mission. Les pages publiques de la NASA décrivent les capacités visées, mais ne publient pas suffisamment de données d’essai pour comparer quantitativement ces modes de défaillance. Pourquoi ces limites comptent Pour les lecteurs qui suivent la recherche, la distinction la plus importante oppose un composant démontré à une capacité de mission validée. ARMADAS a décrit publiquement des robots constructeurs et des algorithmes développés pour l’assemblage autonome, tandis que CADRE est une démonstration technologique lunaire planifiée. Aucune des deux sources n’établit qu’un système complet peut fonctionner pendant des mois, se réparer lui-même, tolérer toutes les conditions de poussière et de terrain, ou soutenir en toute sécurité le travail d’équipages humains. Les prochaines preuves utiles seront donc opérationnelles plutôt que promotionnelles : résultats d’assemblage reproductibles, comportement en cas de perte de communication, précision de la localisation, qualité de la cartographie, consommation d’énergie, procédures de récupération et comptes rendus clairs de ce qui s’est produit pendant les opérations lunaires. Ces mesures montreraient si les méthodes se généralisent au-delà d’un environnement de démonstration. L’annonce de la NASA est précieuse précisément parce qu’elle expose les questions de recherche qui sous-tendent la robotique lunaire. La modularité pourrait faciliter la reconfiguration des infrastructures ; l’autonomie multi-robots pourrait rendre possible une science distribuée. Pour l’instant, les deux projets restent des programmes d’ingénierie soigneusement circonscrits, dont la principale contribution est de proposer une voie testable vers de futures opérations robotiques, et non un remplacement achevé de la supervision humaine. Sources officielles Source officielle : nasa.gov Source officielle : nasa.gov Source officielle : jpl.nasa.gov À lire aussi Boston Dynamics Waltham Hub : travail réel des robots et projets futurs Kawasaki San Jose Physical AI Hub : éléments de preuve sur le déploiement Sources officielles Official source: nasa.gov À lire aussi Centre Waltham Boston Dynamics Travail Robots Projets Futurs Kawasaki San Jose Centre Physical Ai Preuves Deploiement