Faits confirmés
Faits confirmés
Déclarations de la source
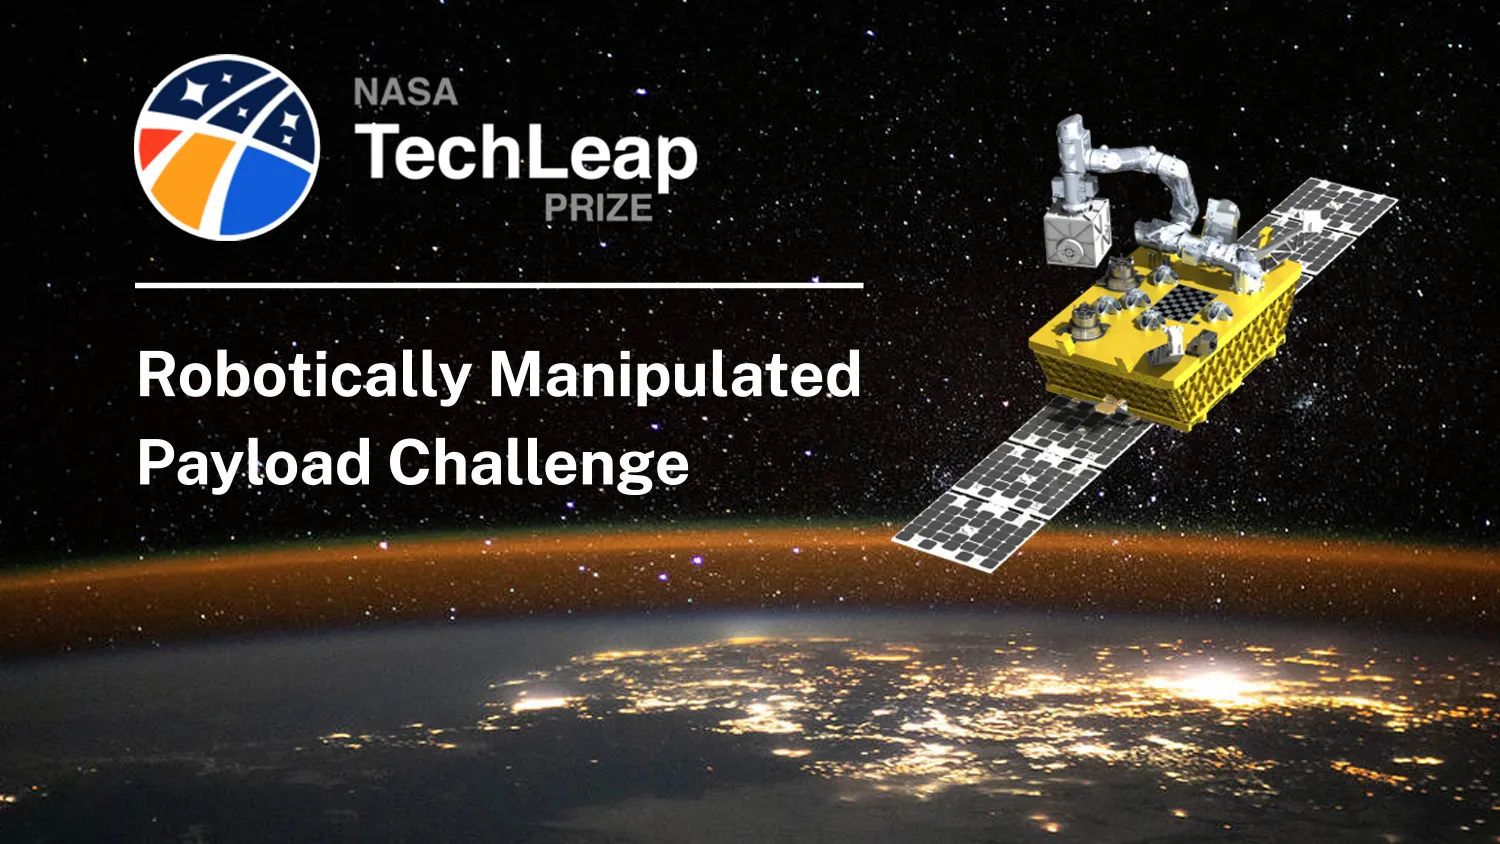
La NASA a fait passer son dernier appel consacré à la robotique orbitale d’une période de candidatures ouvertes à l’étape de l’évaluation. Sur la page d’information du programme TechLeap de l’agence, le Robotically Manipulated Payload Challenge est indiqué comme clôturé. La NASA précise qu’il a été lancé le 20 mai 2026 et que les candidatures devaient être déposées avant le 12 août. Cette mise à jour est utile parce qu’elle définit un mandat de recherche concret, mais elle ne prouve pas qu’un nouveau robot a déjà entretenu du matériel en orbite.
Analyse de la rédaction
Déclarations de la source Ce que demande le challenge Analyse de la rédaction L’objectif n’est pas un robot polyvalent ni un produit grand public. La NASA a invité les équipes à proposer des charges utiles capables d’interagir avec un bras robotisé en orbite terrestre basse, d’être manipulées par celui-ci ou d’être reconfigurées par son intermédiaire. L’agence cite comme applications possibles l’inspection robotisée, l’assemblage structurel, le déploiement de capteurs, le traitement de matériaux et les systèmes modulaires pouvant être remplacés ou améliorés. Cette formulation place la charge utile au centre de l’expérience. Une équipe doit proposer quelque chose qui donne à un manipulateur orbital une tâche concrète et répétable : un composant à saisir, une structure à assembler, un capteur à déployer ou un procédé de traitement de matériaux à réaliser. La question de recherche dépasse donc la simple capacité d’un bras à se déplacer d’un point à un autre. Il s’agit de déterminer si un engin spatial peut accueillir un travail robotisé utile grâce à des interfaces et à des tâches conçues pour la manipulation. L’annonce publique de la NASA ne définit pas un connecteur universel, une limite de masse, une limite de force, une enveloppe de préhension ni un indicateur de réussite communs à toutes les propositions. Cette absence est importante. Le challenge ne doit pas être interprété comme une nouvelle norme de robotique, et le terme « reconfigurable » ne suffit pas à établir qu’une charge utile sera sûre, autonome ou réutilisable. Ces propriétés devront être précisées et vérifiées pour chaque expérience retenue. Pourquoi il s’agit de recherche et non d’un lancement de produit TechLeap est géré par le programme Flight Opportunities de la NASA. L’agence le décrit comme une série de challenges destinés à identifier et à développer des technologies spatiales répondant à des lacunes précises. Les entreprises commerciales qualifiées, les établissements universitaires, les entrepreneurs et d’autres innovateurs peuvent candidater ; le programme associe une récompense financière à la possibilité d’effectuer un essai en vol par l’intermédiaire d’un opérateur commercial. Pour les lecteurs intéressés par la robotique ouverte, l’architecture de l’expérience est l’élément le plus intéressant. L’entretien, l’assemblage et la fabrication en orbite exigent davantage qu’un bras capable. Ils nécessitent une charge utile dotée de points d’attache connus, des procédures pouvant être commandées et contrôlées, ainsi qu’un moyen de déterminer si une opération a réussi. Cela crée une interface de recherche entre le contrôle robotique, la conception des engins spatiaux, les opérations de mission et la vérification. Cela rend aussi la tâche accessible à plusieurs équipes, au lieu de l’associer à une seule pile produit fermée. La NASA indique que jusqu’à trois lauréats doivent être sélectionnés en septembre 2026. Chacun pourrait recevoir jusqu’à 500 000 dollars pour développer une charge utile prête au vol, avec la possibilité d’une démonstration orbitale sans coût supplémentaire. La page de l’agence précise que les charges utiles devraient voler à bord d’un engin spatial orbital qui rejoindra l’engin spatial Fly Foundational Robots prévu ; elle situe cette démonstration au début de 2028. Il s’agit de plans de programme, et non d’étapes déjà franchies : ces dates doivent donc être présentées comme des objectifs. Comment lire les éléments de preuve Une lecture rigoureuse de l’annonce sépare quatre niveaux. Le premier est l’exigence : la charge utile proposée doit être adaptée à une interaction avec un bras robotisé en orbite terrestre basse. Le deuxième est l’article d’ingénierie : l’équipe retenue doit transformer sa proposition en matériel prêt au vol. Le troisième est la démonstration opérationnelle : une mission doit commander le bras et la charge utile pour réaliser une tâche définie. Le quatrième est le résultat : les sources publiques devront montrer ce qui a fonctionné, dans quelles conditions et avec quelles interventions. La NASA a publié le premier niveau et décrit le chemin vers les trois autres. Elle n’a pas encore publié de données de performance des charges utiles sélectionnées, de taux de réussite orbital, de séquence de manipulation achevée ni de comparaison avec une référence terrestre. Il serait donc excessif de présenter le challenge comme la preuve que la réparation courante des satellites est prête. L’annonce permet de tirer une conclusion plus limitée : la NASA ouvre une voie structurée permettant à des chercheurs de proposer, puis éventuellement de tester, des interactions entre des charges utiles robotisées et des systèmes orbitaux. La même distinction s’applique à la sécurité. La page ne revendique ni dispositif universel de certification ni mode de fonctionnement entièrement autonome. Un futur compte rendu crédible devra expliquer comment les commandes sont validées, comment sont gérées les forces de contact et les mouvements inattendus, ce que l’opérateur peut voir et ce qui se passe lorsqu’une tâche ne peut pas être menée à bien. Il devra également préciser le modèle de supervision et la procédure de récupération avant de présenter une démonstration réussie comme preuve de déployabilité. Les prochains éléments à surveiller La prochaine étape vérifiable est la sélection prévue par la NASA en septembre. Ensuite, les comptes rendus utiles devront se concentrer sur les interfaces des charges utiles retenues, leurs enveloppes de fonctionnement, les protocoles d’essais au sol, la télémétrie, les cas d’échec et les exigences de supervision humaine. Les dates orbitales méritent également d’être suivies, mais un lancement ou un rendez-vous ne suffirait pas à prouver qu’une tâche de manipulation a réussi. L’élément décisif sera une description publiée de la tâche, suivie de données de mission rendant le résultat reproductible et ses limites visibles. En résumé : le Robotically Manipulated Payload Challenge de la NASA constitue un signal de recherche opportun sur la manière dont l’infrastructure orbitale pourrait être conçue pour le travail robotisé. Il ne s’agit ni d’un lancement de produit, ni d’une norme de sécurité, ni d’un résultat achevé en orbite. Sa valeur actuelle tient à la question vérifiable qu’il met sur la table : les concepteurs de charges utiles peuvent-ils rendre le matériel orbital futur accessible aux robots d’une manière qui puisse être commandée, vérifiée et finalement répétée ? Sources officielles Source officielle : nasa.gov À lire aussi : Digit Safety Check ; Contexte du déploiement d’un humanoïde ; Comau Mr4weld ; Limites du soudage mobile en chantier naval Sources officielles Official source: nasa.gov Official source: nasa.gov À lire aussi Controle Securite Digit Deploiement Humanoides Contexte Comau Mr4weld Soudage Robotise Mobile Deploiement Chantier Naval