Hechos confirmados
Hechos confirmados
Declaraciones de la fuente
Open Robotics ha publicado su estrategia tecnológica para 2026, ofreciendo al ecosistema de robótica de código abierto un conjunto más claro de prioridades en un momento en que se pide a las pilas de software que respalden el aprendizaje automático, el hardware periférico y los despliegues de producción. El anuncio del 13 de abril presenta el documento como una guía para proyectos y colaboradores, no como el lanzamiento de un producto ni como un informe de rendimiento.
Análisis de la redacción
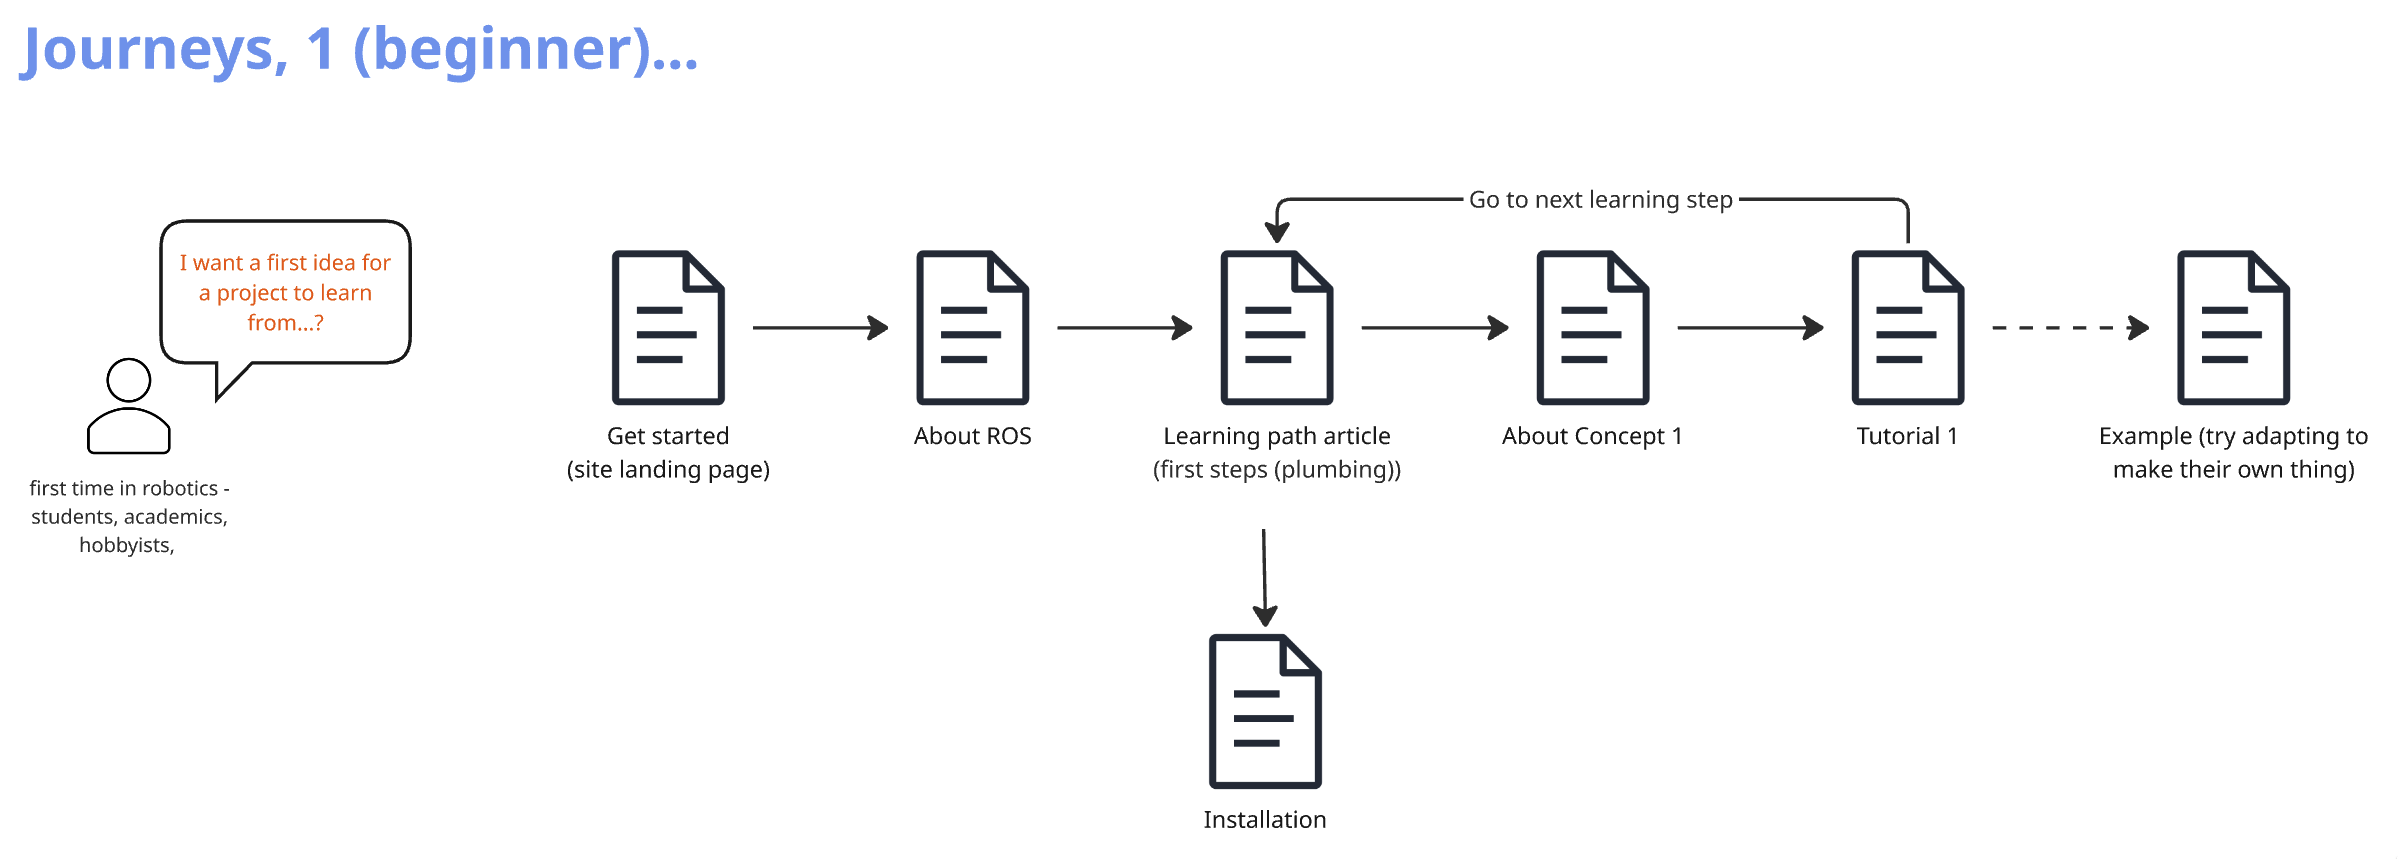
Declaraciones de la fuente Esta distinción importa. La estrategia describe en qué quieren convertir sus proyectos la Open Source Robotics Alliance y la Open Source Robotics Foundation. No demuestra que se haya entregado una nueva capacidad, que un robot pueda realizar una tarea de forma autónoma ni que un sistema concreto cumpla un requisito de seguridad o de producción. Por tanto, la pregunta útil no es si el documento demuestra un avance decisivo en robótica, sino qué permite evaluar con mayor facilidad durante los próximos meses. Análisis de la redacción Tres prioridades, un objetivo amplio La estrategia completa agrupa el trabajo de 2026 en tres prioridades: mejorar el soporte para la IA física, ampliar la accesibilidad y la facilidad de uso, y adoptar herramientas modernas para sistemas de producción. Por encima de ellas se sitúan dos objetivos a más largo plazo: un software robótico fiable y una mayor agilidad durante el desarrollo. El lenguaje está orientado deliberadamente a la plataforma. Open Robotics no está anunciando un humanoide, un robot móvil ni un nuevo benchmark de autonomía. En cambio, describe el software y los servicios que utilizan los equipos de investigación, los educadores y los fabricantes de robots para construir sus propios sistemas. El beneficio previsto es una base de desarrollo que pueda inspeccionarse, adaptarse y mantenerse a lo largo del ciclo de vida de un producto. La IA física es un objetivo, no una función demostrada La estrategia reconoce que los sistemas basados en redes neuronales están cambiando el desarrollo robótico. Afirma que el conjunto de herramientas de Open Robotics debería convertirse en una plataforma líder de código abierto para sistemas robóticos impulsados por IA, incluidos los sistemas que funcionan en el extremo. También sostiene que la eficiencia de los desarrolladores puede ser tan importante como el rendimiento bruto de transferencia de datos: los investigadores necesitan manipular los datos de formas que encajen con los flujos de trabajo de aprendizaje automático, mientras que los ingenieros deben comprender cuándo la latencia o el rendimiento efectivo están limitando realmente un sistema. Es un marco de ingeniería sensato, pero sigue siendo una dirección de avance. El documento no publica un benchmark, no identifica un modelo compatible, no define un objetivo de hardware ni informa de un despliegue completado. Tampoco afirma que ROS, Gazebo, ros-controls u Open-RMF proporcionen ya una pila completa de IA física. Los lectores deberían tratar este lenguaje como una afirmación de hoja de ruta hasta que la documentación de los proyectos, los paquetes publicados y las pruebas reproducibles demuestren lo contrario. La documentación forma parte de la fiabilidad de los robots La segunda prioridad es menos llamativa, pero muy práctica. Open Robotics quiere instalaciones más rápidas, configuraciones más sencillas y una documentación que ayude a los ingenieros a identificar la causa de comportamientos inesperados. La estrategia menciona gestores de paquetes y mecanismos de instalación más recientes, incluidos CMake moderno, las herramientas actuales de Python y Pixi, como posibles vías para reducir la fricción de configuración entre plataformas. Un anuncio relacionado del 30 de marzo afirma que se ha completado la arquitectura de la información para la documentación que cubre ROS, ros-controls, Gazebo y Open-RMF. La siguiente fase consiste en la implementación, la migración de contenidos y la cobertura de las lagunas reveladas durante ese trabajo. Open Robotics afirmó que esperaba que partes de la documentación revisada aparecieran antes de finales de septiembre de 2026. Se trata de una expectativa declarada, no de una prueba de que la migración esté completa. Para un equipo de robótica, una documentación mejor no es únicamente una mejora de usabilidad. Puede acortar el camino desde un fallo observado hasta un diagnóstico reproducible, facilitar la revisión de los cambios de configuración y ayudar a los nuevos colaboradores a comprender los límites del sistema. Estos beneficios aún deben comprobarse frente a la documentación y las herramientas reales a medida que se entreguen. Las herramientas de producción implican trazabilidad además de velocidad La tercera prioridad aborda la brecha entre un prototipo de investigación y el software mantenido dentro de un sistema de producción. Open Robotics identifica Rust, Bazel y las listas de materiales de software como ejemplos de herramientas modernas que podrían mejorar la fiabilidad, la transparencia y la confianza en la cadena de suministro. También apunta a compilaciones reproducibles herméticas y a fuentes de software más modernas, manteniendo al mismo tiempo el modelo federado de ROS. Ninguna de esas referencias debe interpretarse como una certificación o una garantía. Una SBOM puede mejorar la visibilidad sobre las dependencias, pero por sí sola no hace seguro a un robot. Una compilación reproducible puede facilitar la auditabilidad, pero no demuestra que una aplicación se comporte correctamente alrededor de las personas. Del mismo modo, una nueva herramienta de compilación puede simplificar el despliegue sin resolver problemas de percepción, control, redes o evaluación de riesgos. La capa de gobernanza también es relevante. En su anuncio de 2025 sobre el proceso Robotics Enhancement Proposal, OSRA describió un marco unificado para las especificaciones técnicas de sus proyectos. Esto ofrece un mecanismo para convertir convenciones recurrentes en propuestas documentadas, pero las propuestas todavía requieren revisión, implementación y adopción antes de convertirse en una práctica fiable. Cómo leer la estrategia como evidencia Una evaluación cuidadosa puede separar cuatro estados: una aspiración, una prioridad declarada, un cambio implementado y un resultado medido. La estrategia de 2026 constituye la evidencia más sólida para los dos primeros. Para establecer la implementación se necesitan notas de versión de los proyectos, documentación y repositorios. Para establecer el rendimiento se necesitan experimentos reproducibles o datos de pruebas publicados. Las afirmaciones de seguridad requieren el análisis de riesgos pertinente, las condiciones de funcionamiento y las normas aplicables. Para los investigadores e integradores, un registro de seguimiento útil debería recoger la afirmación exacta, el proyecto concernido, la versión o el commit que la respalda, las condiciones de prueba y cualquier limitación conocida. Esto evita que una frase de hoja de ruta sobre IA física o preparación para producción se convierta en una afirmación sin respaldo sobre un robot en el campo. Por tanto, el anuncio constituye una noticia relevante sobre robótica de código abierto, pero su valor es metodológico más que espectacular. Open Robotics ha hecho que su agenda de software para 2026 sea más fácil de examinar: despliegue de IA y en el extremo, documentación accesible y herramientas orientadas a la producción. El siguiente paso es la verificación: observar qué se entrega, medir qué cambia y documentar dónde sigue deteniéndose el software. Fuentes oficiales Fuente oficial: openrobotics.org Lecturas relacionadas Amazon Proteus: piloto y despliegue europeo · Más adelante: plataforma de robótica de Nvidia · Simulación de fábrica de LG Robotics Fuentes oficiales Official source: openrobotics.org También puede interesarte Open Robotics 2026 Strategy Software Agenda Amazon Proteus Piloto Despliegue Europeo Mas Tarde