Hechos confirmados
Hechos confirmados
Declaraciones de la fuente
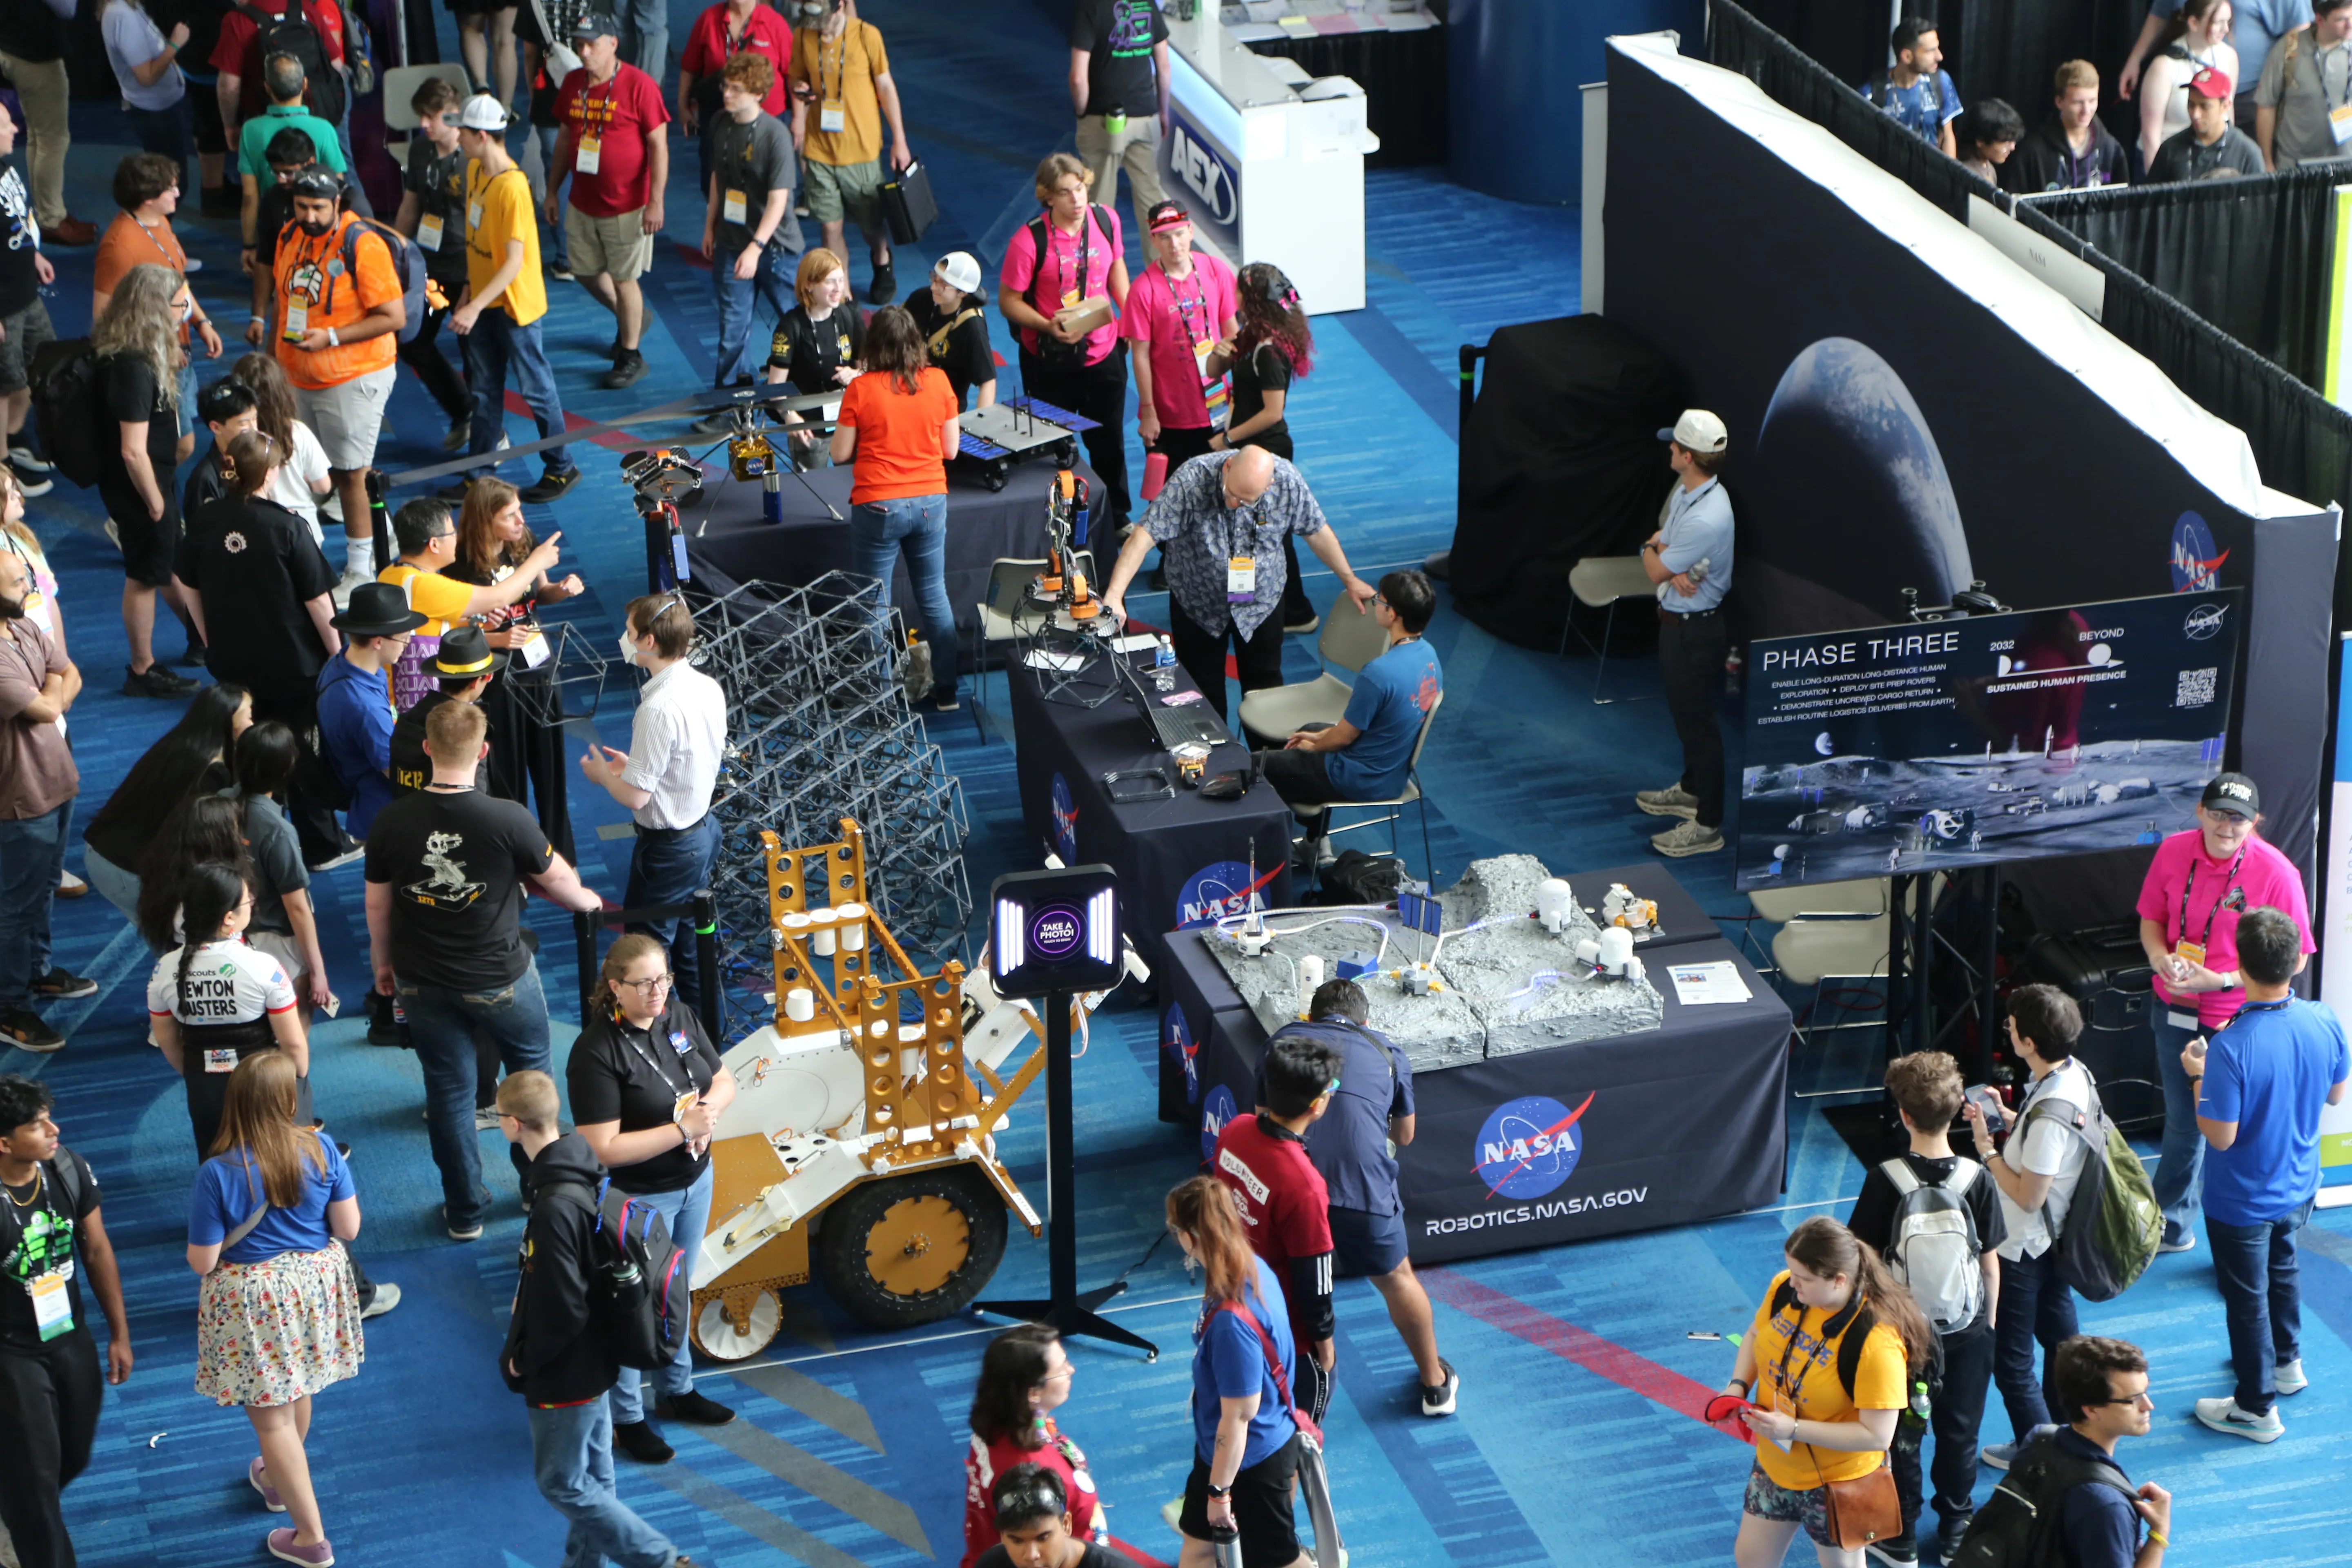
La muestra de robótica de NASA de 2026 presentó dos problemas de investigación diferentes: cómo podrían los robots construir infraestructura a partir de piezas modulares y cómo varios rovers pequeños podrían explorar juntos sin control humano constante. El trabajo es relevante para la ciencia lunar y las futuras operaciones en superficie, pero no es el lanzamiento de un producto ni una prueba de que una base lunar robótica esté lista. La pregunta útil es más concreta: ¿qué capacidades se están desarrollando y qué evidencias siguen faltando?
Análisis de la redacción
Afirmaciones de las fuentes ARMADAS trata la construcción como un problema de coordinación Análisis de la redacción El proyecto ARMADAS de NASA combina pequeños robots constructores, unidades estructurales modulares llamadas vóxeles y software para planificar rutas, movimientos y secuencias de ensamblaje. En lugar de enviar desde la Tierra una estructura grande y terminada, el enfoque propuesto permitiría que un equipo de máquinas relativamente simples ensamblara distintas estructuras a partir de componentes entregados en una configuración compacta. El intercambio de ingeniería es explícito. ARMADAS desplaza la complejidad de un único robot de propósito general hacia la coordinación distribuida, la planificación y la programación. NASA afirma que sus robots pueden trabajar juntos en estructuras de retícula regular mediante una red inalámbrica, utilizando la geometría de los módulos para reducir la necesidad de grandes sistemas de posicionamiento o medición. Es una afirmación de investigación sobre la arquitectura del sistema, no una declaración de que el enfoque ya haya construido un hábitat lunar. La página del proyecto de NASA describe un objetivo a más largo plazo: una carga útil que pudiera desembalar y ensamblar sistemas funcionales como un pequeño módulo de hábitat o una matriz de antenas. También describe posibles usos para la infraestructura lunar, incluidos el suministro eléctrico, las comunicaciones y los equipos del lugar de aterrizaje. Son aplicaciones previstas. El material público no proporciona una fecha de despliegue lunar, una tasa de fiabilidad, un resultado de tolerancia al polvo ni una demostración completa de extremo a extremo en el entorno lunar. CADRE prueba si los robots pueden compartir el trabajo El segundo enfoque es CADRE, el proyecto Cooperative Autonomous Distributed Robotic Exploration de NASA y el Jet Propulsion Laboratory. CADRE está diseñado en torno a un trío de pequeños rovers de cuatro ruedas que se comunican mediante radios de red mallada entre sí y con una estación base situada en un módulo de aterrizaje lunar. Los rovers están pensados para tomar decisiones y actuar con una intervención humana limitada. El valor de la investigación procede de la medición distribuida. JPL afirma que los rovers utilizarán ubicaciones diferentes para recopilar datos que un solo vehículo no podría obtener con la misma eficacia. El sistema incluye cámaras estéreo, sensores de navegación y un radar de penetración terrestre multistático para elaborar mapas tridimensionales del terreno lunar. En principio, esta arquitectura puede facilitar la exploración de zonas arriesgadas o poco conocidas y reducir la dependencia de un único robot. JPL incluye CADRE como una futura demostración tecnológica, con llegada prevista para 2026 como parte de la iniciativa Commercial Lunar Payload Services de NASA. Se espera que el experimento funcione durante un periodo de luz lunar, aproximadamente 14 días terrestres. Esa ventana operativa prevista es importante: define la escala de la prueba y debería impedir que los lectores interpreten una demostración tecnológica breve como evidencia de operaciones lunares autónomas continuas. Lo que respalda la evidencia pública Leídos conjuntamente, los proyectos muestran una dirección de investigación coherente. ARMADAS se centra en cambiar la estructura del lugar de trabajo mediante la construcción modular. CADRE se centra en lograr que varios robots cooperen mientras perciben un entorno compartido. Ambos reducen el supuesto de que una única máquina muy capaz debe hacerlo todo. Ambos también sitúan el software en el centro: la planificación de tareas, la comunicación, la coordinación, la navegación y la recuperación son tan importantes como la plataforma mecánica. Eso no significa que los sistemas sean intercambiables. ARMADAS depende de unidades de construcción regulares, un vocabulario de ensamblaje conocido y una secuencia controlada de operaciones. CADRE depende de una comunicación fiable, la localización, la percepción y la coordinación entre vehículos en movimiento. Un fallo en un único robot constructor puede ser gestionable si el equipo puede rodearlo; un fallo en la red o en el mapa compartido podría afectar a toda la misión. Las páginas públicas de NASA describen las capacidades previstas, pero no publican suficientes datos de prueba para comparar cuantitativamente esos modos de fallo. Por qué importan los límites Para los lectores de investigación, la distinción más importante es la que existe entre un componente demostrado y una capacidad de misión validada. ARMADAS ha descrito públicamente robots constructores y algoritmos desarrollados para el ensamblaje autónomo, mientras que CADRE es una demostración tecnológica lunar planificada. Ninguna de las dos fuentes establece que un sistema completo pueda operar durante meses, repararse a sí mismo, tolerar todas las condiciones de polvo y terreno o apoyar de forma segura el trabajo tripulado. Por tanto, las próximas evidencias útiles serían operativas y no promocionales: resultados de ensamblaje repetibles, comportamiento ante pérdidas de comunicación, precisión de localización, calidad del mapeo, consumo energético, procedimientos de recuperación y registros claros de lo ocurrido durante las operaciones lunares. Esas mediciones mostrarían si los métodos se generalizan más allá de un entorno de demostración. El anuncio de NASA es valioso precisamente porque expone las preguntas de investigación que hay detrás de la robótica lunar. La modularidad puede facilitar la reconfiguración de la infraestructura; la autonomía de múltiples robots puede hacer posible la ciencia distribuida. Por ahora, ambos siguen siendo programas de ingeniería cuidadosamente delimitados, cuya principal contribución es ofrecer una vía comprobable hacia futuras operaciones robóticas, no un reemplazo terminado de la supervisión humana. Fuentes oficiales: nasa.gov · jpl.nasa.gov Fuentes oficiales Official source: nasa.gov También puede interesarte Nasa Lunar Robot Research Armadas Cadre Autonomy Centro Waltham Boston Dynamics Trabajo Robots Planes Futuros