Hechos confirmados
Hechos confirmados
Declaraciones de la fuente
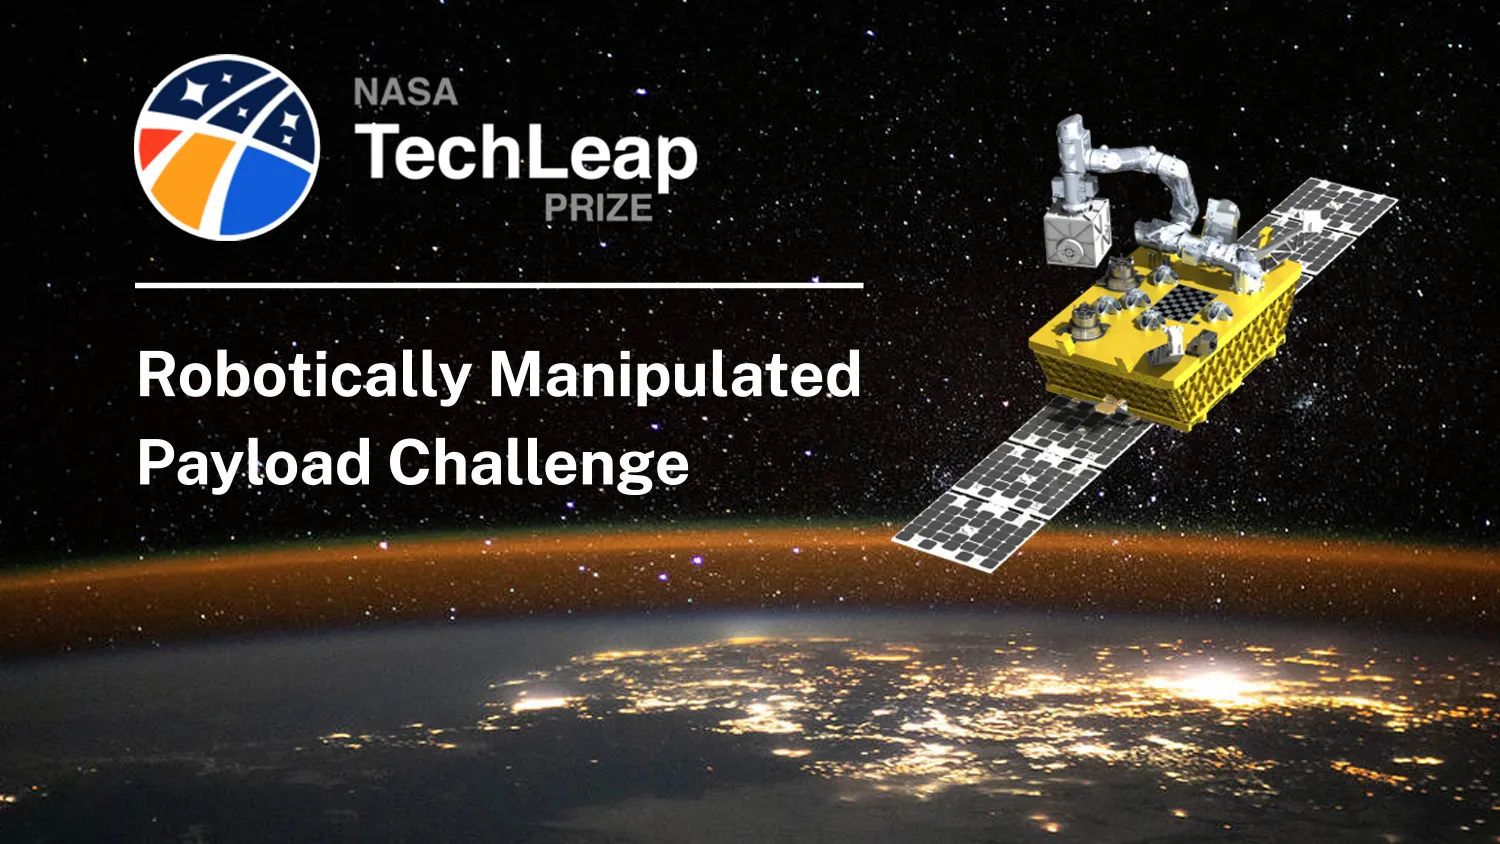
La NASA ha pasado de una ventana abierta de solicitudes a la fase de evaluación en su última convocatoria de robótica orbital. En la página informativa del premio TechLeap de la agencia, el Robotically Manipulated Payload Challenge aparece como cerrado. La NASA indica que se lanzó el 20 de mayo de 2026 y que las solicitudes vencían el 12 de agosto. La actualización es útil porque define un encargo de investigación concreto, pero no demuestra que un nuevo robot ya haya realizado tareas de mantenimiento sobre hardware en órbita.
Análisis de la redacción
Declaraciones de la fuente Qué solicita el desafío Análisis de la redacción El objetivo no es un robot de propósito general ni un producto de consumo. La NASA invitó a los equipos a proponer cargas útiles que puedan interactuar con un brazo robótico, ser manipuladas por él o ser reconfiguradas por él en la órbita terrestre baja. La agencia menciona como posibles aplicaciones la inspección robótica, el ensamblaje estructural, el despliegue de sensores, el procesamiento de materiales y los sistemas modulares que puedan sustituirse o actualizarse. Ese lenguaje sitúa la carga útil en el centro del experimento. Un equipo debe proponer algo que proporcione a un manipulador orbital una tarea significativa y repetible: un componente que agarrar, una estructura que ensamblar, un sensor que desplegar o un proceso material que realizar. Por tanto, la pregunta de investigación es más amplia que si un brazo puede desplazarse de un punto a otro. La cuestión es si una nave espacial puede albergar trabajo robótico útil mediante interfaces y tareas diseñadas para la manipulación. El anuncio público de la NASA no define un conector universal, un límite de masa, un límite de fuerza, un volumen de agarre ni una métrica de éxito común para todas las propuestas. Esa ausencia es importante. El desafío no debe interpretarse como un nuevo estándar de robótica, y la palabra «reconfigurable» no establece por sí sola que una carga útil sea segura, autónoma o reutilizable. Esas propiedades tendrían que especificarse y verificarse para cada experimento seleccionado. Por qué esto es investigación y no el lanzamiento de un producto TechLeap está gestionado por el programa Flight Opportunities de la NASA. La agencia lo describe como una serie de desafíos destinados a identificar y desarrollar tecnologías espaciales en torno a carencias específicas. Pueden presentar solicitudes empresas comerciales cualificadas, instituciones académicas, emprendedores y otros innovadores; el programa combina un premio en efectivo con la oportunidad de realizar una prueba de vuelo mediante un proveedor comercial. Para quienes siguen la robótica abierta, lo interesante es la arquitectura del experimento. El mantenimiento, el ensamblaje y la fabricación en el espacio requieren algo más que un brazo capaz. Requieren una carga útil con puntos de fijación conocidos, procedimientos que puedan ordenarse y comprobarse, y una forma de determinar si una operación tuvo éxito. Esto crea una interfaz de investigación entre el control robótico, el diseño de naves espaciales, las operaciones de misión y la verificación. También hace que la tarea sea comprensible para múltiples equipos, en lugar de vincular el trabajo a una única plataforma de producto cerrada. La NASA afirma que en septiembre de 2026 se seleccionarán hasta tres ganadores. Cada uno podría recibir hasta 500.000 dólares para desarrollar una carga útil lista para volar, con la oportunidad de realizar una demostración orbital sin coste adicional. La página de la agencia indica que las cargas útiles tienen previsto volar a bordo de una nave orbital que se reunirá con la nave Fly Foundational Robots, también prevista; sitúa esa demostración a comienzos de 2028. Se trata de planes del programa, no de hitos completados, por lo que las fechas deben comunicarse como objetivos. Cómo interpretar las pruebas Una lectura disciplinada del anuncio separa cuatro niveles. El primero es el requisito: la carga útil propuesta debe ser adecuada para interactuar con un brazo robótico en la órbita terrestre baja. El segundo es el artículo de ingeniería: el equipo seleccionado debe convertir su propuesta en hardware listo para volar. El tercero es la demostración operativa: una misión debe accionar el brazo y la carga útil mediante una tarea definida. El cuarto es el resultado: el registro público tendría que mostrar qué funcionó, en qué condiciones y con qué intervenciones. La NASA ha publicado el primer nivel y ha trazado el camino hacia los otros tres. Todavía no ha publicado datos de rendimiento de las cargas útiles seleccionadas, una tasa de éxito orbital, una secuencia de manipulación completada ni una comparación con una referencia terrestre. Por tanto, sería exagerado describir el desafío como una prueba de que la reparación rutinaria de satélites está lista. El anuncio respalda una conclusión más limitada: la NASA está abriendo una vía estructurada para que los investigadores propongan y, con el tiempo, prueben en órbita interacciones robóticas con cargas útiles. La misma distinción se aplica a la seguridad. La página no afirma que exista un sistema universal de certificación ni un modo de operación totalmente autónomo. Un informe futuro creíble deberá explicar cómo se validan las órdenes, cómo se gestionan las fuerzas de contacto y los movimientos inesperados, qué puede ver el operador y qué sucede cuando una tarea no puede completarse. También debería indicar el modelo de supervisión y el procedimiento de recuperación antes de presentar una demostración exitosa como prueba de capacidad de despliegue. Qué observar a continuación El próximo hito comprobable es la selección prevista por la NASA para septiembre. Después, una cobertura útil debería centrarse en las interfaces de las cargas útiles seleccionadas, sus envolventes operativas, los protocolos de pruebas en tierra, la telemetría, los casos de fallo y los requisitos de supervisión humana. También conviene seguir las fechas orbitales, pero un lanzamiento o un encuentro por sí solos no demostrarían que una tarea de manipulación tuvo éxito. La prueba decisiva será una descripción publicada de la tarea, seguida de datos de misión que hagan reproducible el resultado y visibles sus límites. Conclusión: el Robotically Manipulated Payload Challenge de la NASA es una señal de investigación oportuna sobre cómo podría diseñarse la infraestructura orbital para el trabajo robótico. No es el lanzamiento de un producto, un estándar de seguridad ni un resultado completado en el espacio. Su valor actual está en la pregunta comprobable que plantea: ¿pueden los diseñadores de cargas útiles hacer que el futuro hardware orbital sea accesible para los robots de una forma que pueda ordenarse, verificarse y, con el tiempo, repetirse? Fuentes oficiales Fuente oficial: nasa.gov Lecturas relacionadas Comprobación de seguridad de Digit · Contexto del despliegue de humanoides · Comau Mr4weld · Límites del despliegue de soldadura móvil en astilleros Fuentes oficiales Official source: nasa.gov También puede interesarte Nasa Orbital Robotics Payload Challenge Explained Verificacion Seguridad Digit Contexto Despliegue Humanoides