Faits confirmés
Faits confirmés
Déclarations de la source
Le lancement, le 21 juillet, de la mission Robotic Servicing of Geosynchronous Satellites (RSGS) est un sujet robotique intéressant, car sa charge utile répond à une tâche d’ingénierie clairement définie : inspecter et moderniser des satellites en orbite géostationnaire terrestre. L’annonce officielle de la NASA confirme que le Mission Robotic Vehicle, qui transporte le RSGS, est désormais en route vers l’orbite après son lancement à bord d’un Falcon 9 de SpaceX. Elle ne fait toutefois état d’aucune opération de maintenance achevée et n’établit pas l’existence d’une maintenance autonome de routine.
Analyse de la rédaction
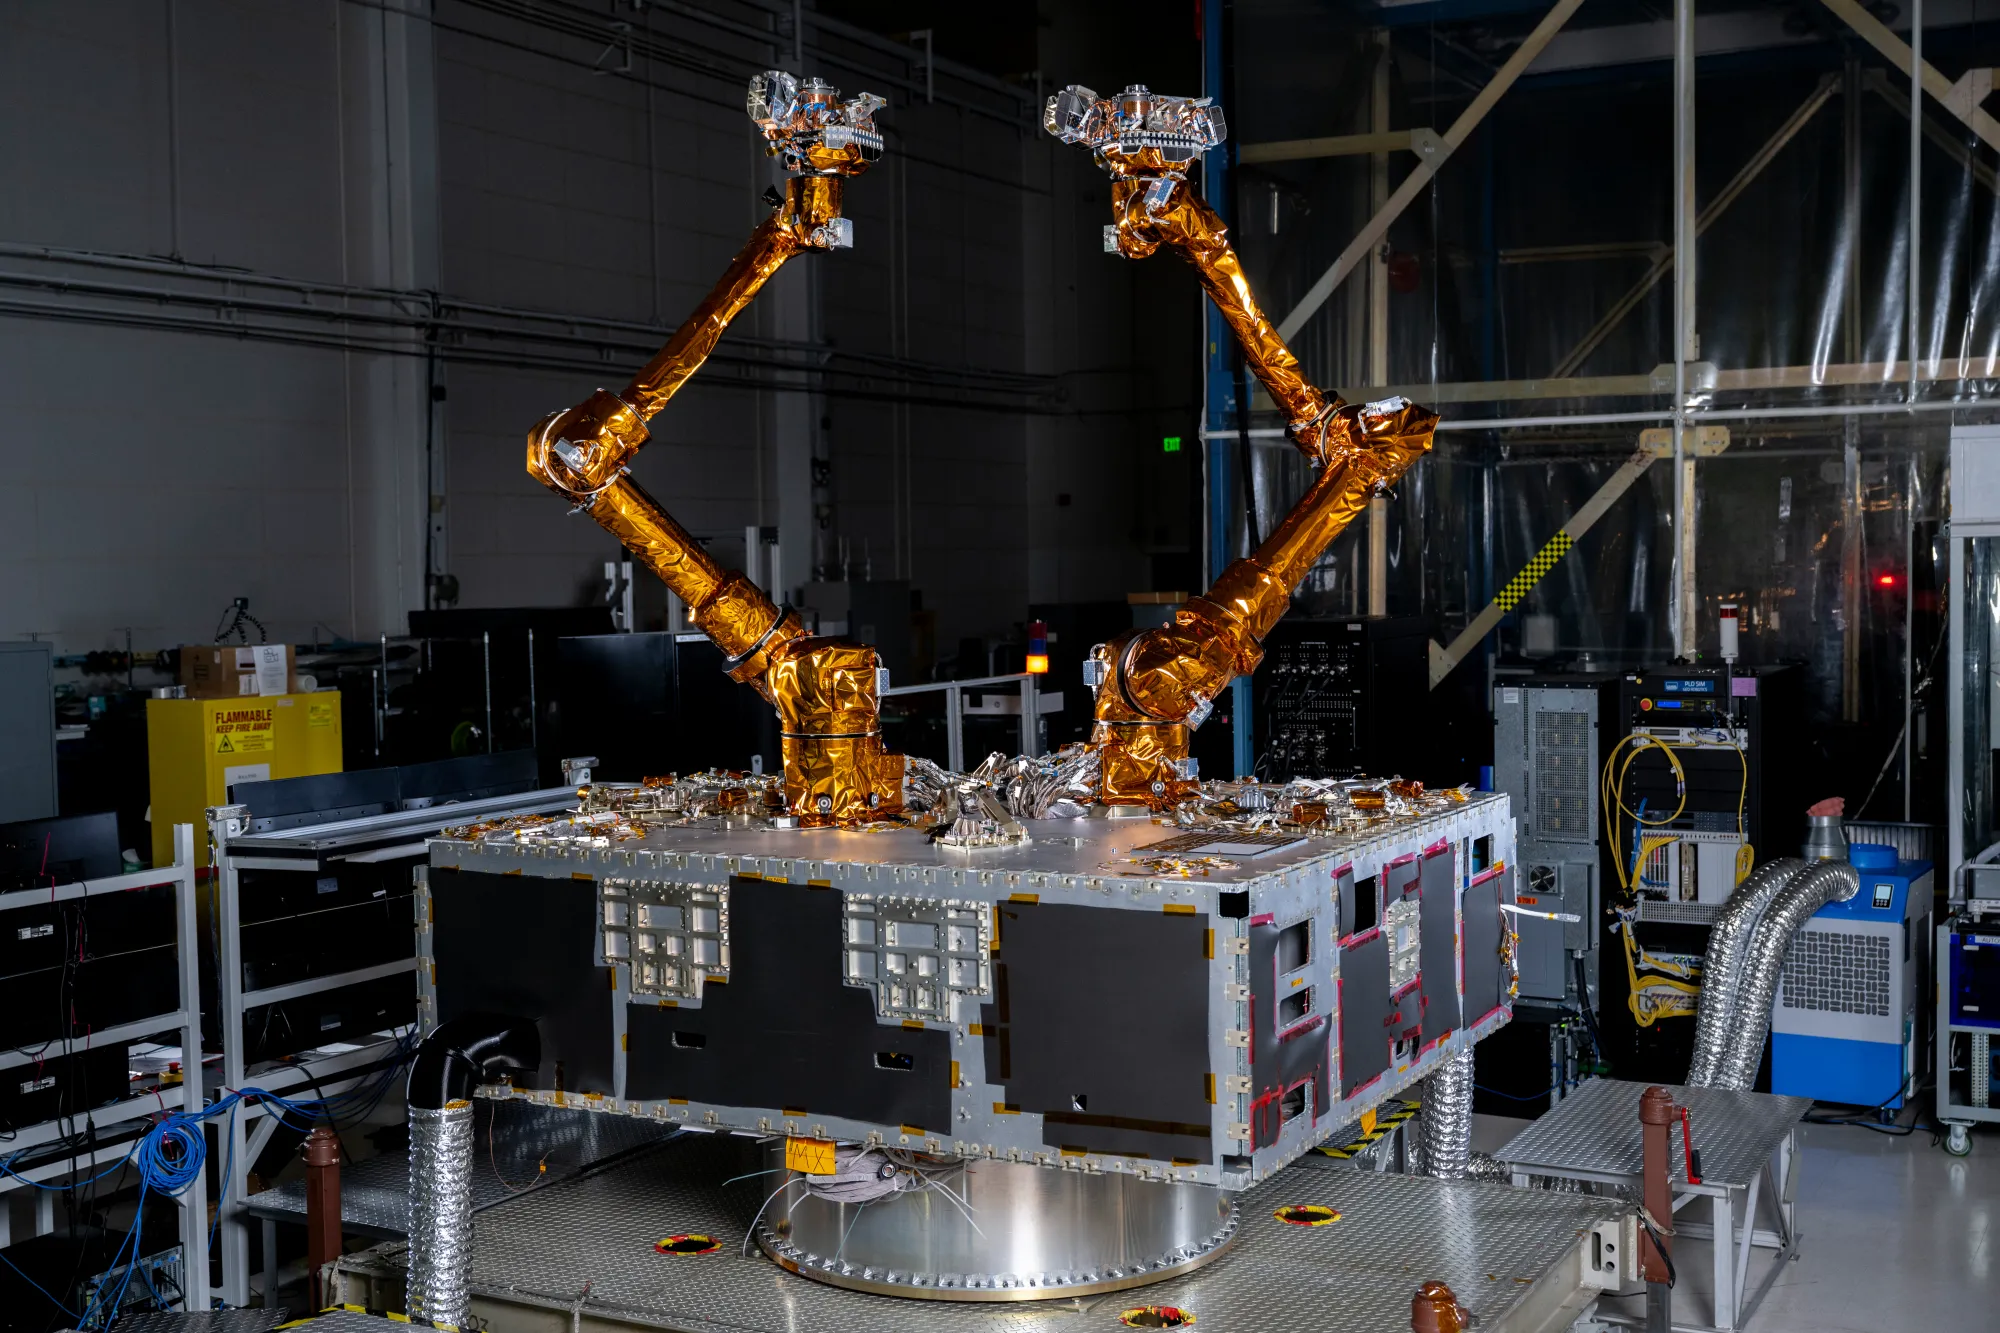
Déclarations des sources Ce que le lancement place réellement en orbite Analyse de la rédaction Le RSGS est financé par la Defense Advanced Research Projects Agency et utilise deux bras robotiques dextres développés par le U.S. Naval Research Laboratory. La DARPA a fourni l’ensemble des bras robotiques destiné à être intégré au Mission Robotic Vehicle de Northrop Grumman, décrit par la NASA comme un véhicule de maintenance polyvalent en orbite. Le travail prévu est spécifique. Le véhicule spatial est conçu pour inspecter et moderniser des satellites en installant de petits modules de propulsion appelés mission extension pods. En principe, cela pourrait prolonger la durée de vie utile de véhicules spatiaux encore opérationnels, mais confrontés à des contraintes de carburant ou à des équipements obsolètes. La NASA indique que des centaines de satellites occupent l’orbite géostationnaire, ce qui rend la maintenance pertinente pour les communications, la météorologie et d’autres infrastructures. L’annonce décrit l’objectif et l’architecture de la mission ; elle ne fournit pas de résultat de performance en vol. La recherche s’inscrit dans une chaîne de vérification Pour les ingénieurs en robotique, le détail le plus important n’est pas le lanceur, mais le travail d’accompagnement nécessaire avant et pendant la mission. Le rôle de la NASA comprend des outils de simulation et d’analyse dynamiques, des analyses logicielles pour la vérification des performances, ainsi qu’une équipe d’opérateurs de robots de vol chargée de soutenir des procédures techniquement exigeantes en orbite. Cette combinaison montre comment la robotique à conséquences élevées est normalement évaluée. Un manipulateur ne peut pas être considéré comme un bras isolé : ses mouvements doivent être modélisés avec le véhicule spatial, le satellite cible, les contraintes de communication et la procédure exécutée. La simulation peut révéler les risques liés au calendrier, à la géométrie et aux collisions avant qu’une commande n’atteigne le matériel de vol. La vérification logicielle peut contrôler que le comportement implémenté correspond à l’opération approuvée. Des opérateurs humains restent intégrés à la boucle de contrôle lorsque la tâche est trop lourde de conséquences pour une réponse autonome non examinée. La présentation du projet RSGS par la NASA situe le programme dans le développement technologique, l’intégration, les essais et la démonstration. Elle indique également que la NASA apporte son expertise en robotique spatiale, en ingénierie des systèmes, en intégration, en formation des opérateurs et en opérations de vol spatial. Ces catégories rappellent qu’un résultat de recherche ne devient une capacité de terrain qu’après validation de procédures, d’interfaces et de plans de récupération crédibles. Pourquoi la maintenance satellitaire est un problème robotique difficile Sur Terre, un robot peut souvent compter sur un dispositif préparé, un sol connu et un technicien capable d’intervenir directement. En orbite géostationnaire, le robot doit travailler autour d’une cible en mouvement, sans disposer du même accès physique ni de la même marge pour procéder par essais et erreurs. La tâche comprend le rendez-vous, l’inspection, la capture ou l’approche rapprochée, la manipulation et l’exécution sûre d’une procédure de maintenance. Chaque étape crée des occasions d’erreur de perception, de contact inattendu ou de perte de la configuration prévue. Les recherches plus larges de la NASA sur la maintenance robotique expliquent pourquoi ces systèmes sont développés pour l’inspection, la maintenance, l’assemblage et d’autres opérations en orbite. Elles relient également les travaux actuels aux investissements antérieurs de la NASA et de la DARPA dans le contrôle du mouvement, les architectures logicielles robotiques, la détection force-couple et les opérations de vol. Cet héritage constitue un contexte pertinent, mais il ne doit pas être confondu avec un résultat de la mission RSGS nouvellement lancée. Ce que l’annonce ne prouve pas Les éléments vérifiés confirment un lancement, une charge utile robotique définie, un soutien technique de la NASA et une démonstration de maintenance planifiée. Ils n’établissent pas encore que le RSGS a inspecté un satellite, installé un mission extension pod, réalisé une capture ou fonctionné sans supervision humaine. L’annonce ne fournit pas non plus de prix public, de chiffre de capacité, de calendrier de maintenance ni de pourcentage de fiabilité. Cette distinction est importante, car un véhicule spatial peut être prêt pour le vol sans que toutes ses capacités opérationnelles aient été démontrées en orbite. Les prochains éléments utiles seront des mises à jour de mission décrivant la mise en service, les opérations de proximité, les contrôles du système robotique et toute étape de maintenance avec suffisamment de détails pour distinguer la capacité prévue de la performance observée. Sécurité et discipline des preuves Le RSGS n’est pas un robot grand public et cet article ne constitue pas un guide d’utilisation. Son dossier de sécurité relève de l’ingénierie de mission, des procédures approuvées, de la simulation, de la vérification et de personnels de vol formés. Pour les lecteurs qui évaluent des recherches similaires, la méthode pratique est simple : identifier la tâche, distinguer le comportement testé du comportement prévu, noter qui reste responsable de la supervision et attendre les preuves de mission avant de qualifier une capacité de déployée. Le RSGS compte donc moins comme promesse d’une maintenance orbitale entièrement autonome que comme test réel de l’ensemble de la chaîne robotique nécessaire à la maintenance : matériel, simulation, vérification logicielle, formation des opérateurs et opérations de vol. C’est à ce niveau que la mission peut être évaluée aujourd’hui. Sources officielles Source officielle : nasa.govSource officielle : etd.gsfc.nasa.govSource officielle : nasa.gov À lire égalementApollo 2 : le parc robotique, le vrai travail reste à faireHumanoid Ur8 : les limites d’une grande portée dans le déploiement industriel Sources officielles Official source: nasa.gov Official source: etd.gsfc.nasa.gov À lire aussi Parc Robotique Apollo 2 Travail Reel Pas Humanoide Abouti Ur8 Long Long Reach Limits Factory Deployment