Faits confirmés
Faits confirmés
Déclarations de la source
L’annonce du 16 juillet de Kawasaki Heavy Industries avec NVIDIA doit être considérée comme un cadre de déploiement pour la robotique industrielle, et non comme le lancement d’un chantier naval autonome achevé. Les deux entreprises prévoient de développer un chantier naval numérique centré sur l’usine de Sakaide de Kawasaki, en reliant conception des navires, données de construction, robotique, simulation et intelligence artificielle physique. Pour les équipes d’ingénierie et d’exploitation, la question importante n’est donc pas de savoir si le système paraît intelligent, mais quelles parties sont prêtes à être vérifiées sur l’atelier.
Analyse de la rédaction
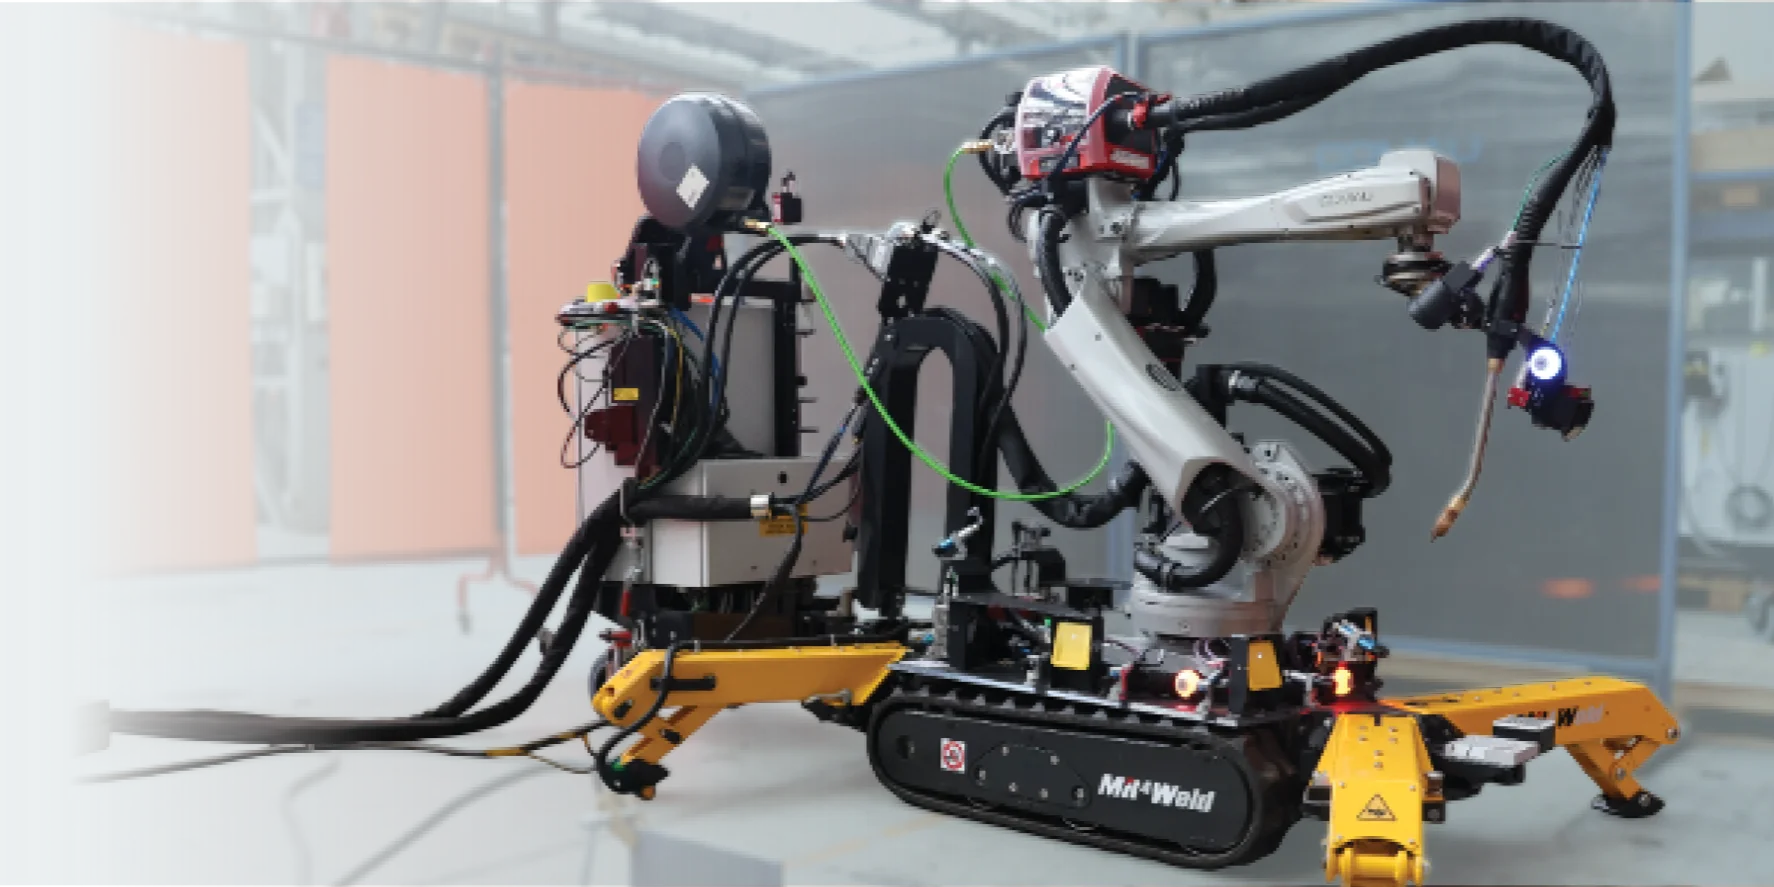
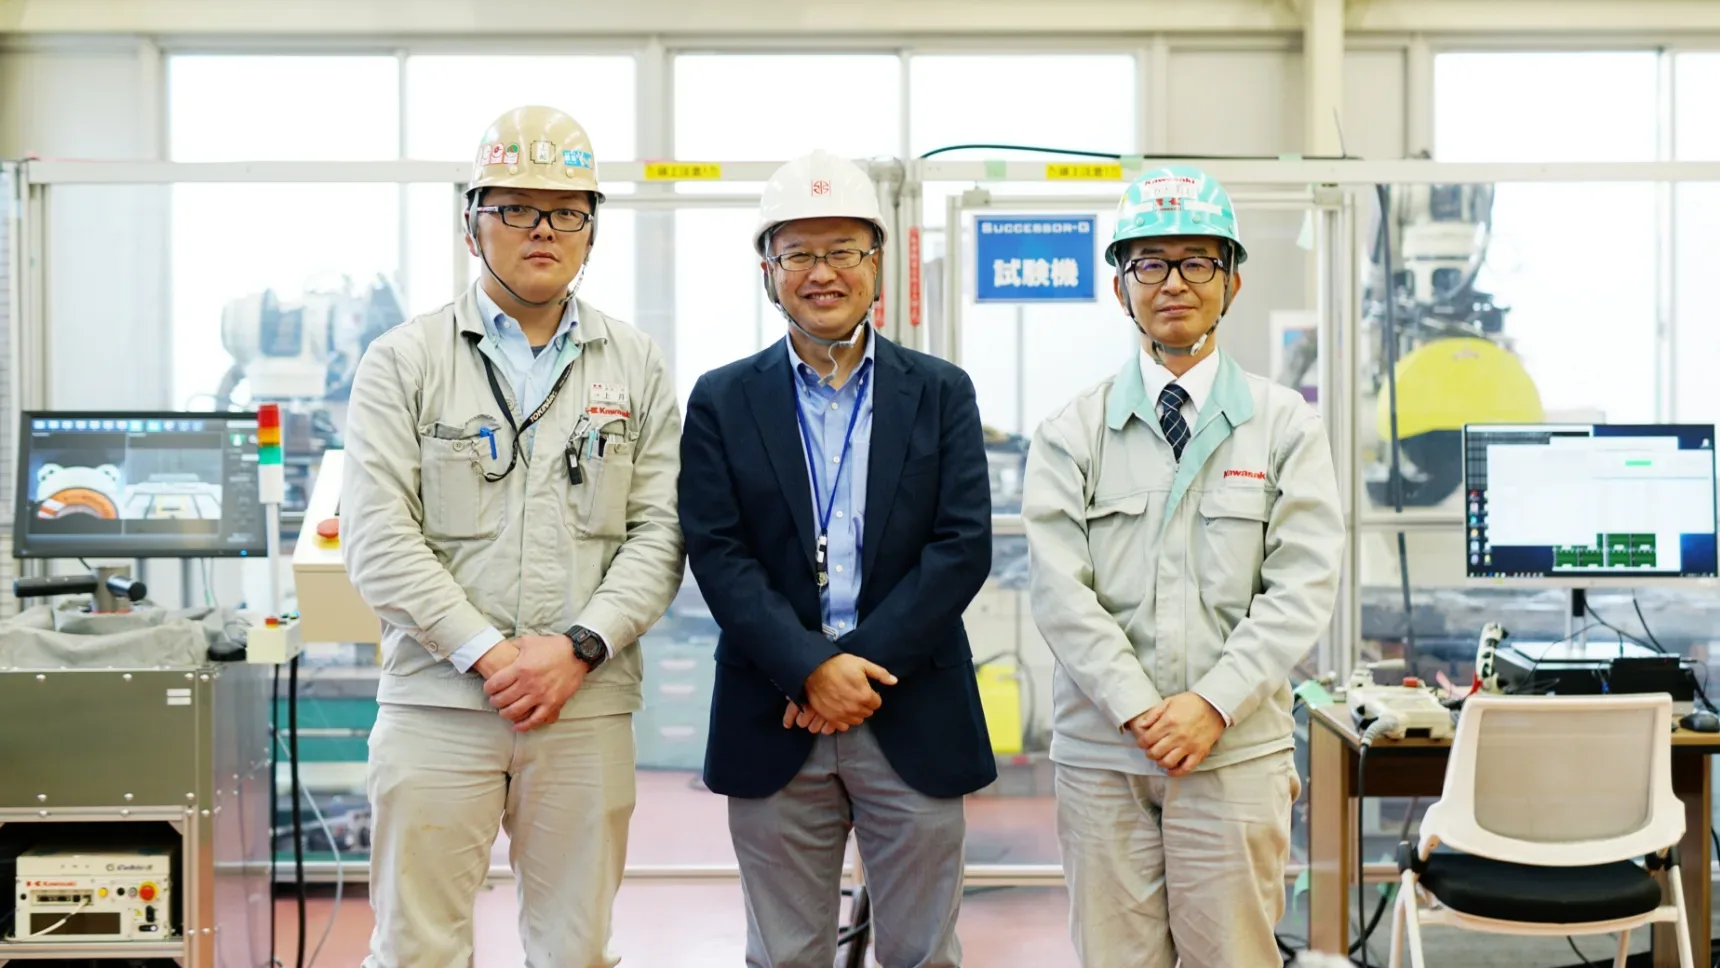
Déclarations des sources L’annonce officielle identifie quatre domaines de travail liés aux robots : le soudage, la peinture, l’inspection et la manutention. Kawasaki et NVIDIA indiquent qu’ils vont construire un cadre pour la planification des mouvements, la génération de trajectoires, la simulation et les contrôles d’applicabilité sur site. L’annonce décrit également l’utilisation de données réelles de chantier naval, de construction et d’inspection afin d’optimiser les conditions de fonctionnement des robots et d’améliorer l’évaluation de la qualité. Analyse de la rédaction Ce que le projet de chantier naval numérique engage réellement Le système proposé combine des jumeaux numériques avec les données de navires commerciaux de Kawasaki, notamment les informations BOM et BOP : la nomenclature et le processus de fabrication. Cela pourrait permettre à un intégrateur d’évaluer une tâche robotisée par rapport à la séquence de travail prévue avant l’arrivée de l’équipement dans la cellule. La pile d’intelligence artificielle physique de NVIDIA, notamment Omniverse et Isaac, est citée dans le cadre de la collaboration, mais le communiqué ne publie ni modèle de robot, ni charge utile, ni portée, ni objectif de temps de cycle, ni seuil d’acceptation. Cette distinction est importante. Une simulation peut révéler des collisions, des poses impossibles à atteindre, un mauvais accès à l’outil ou une trajectoire inefficace, mais elle ne prouve pas à elle seule la qualité d’une soudure, les performances d’un revêtement, la précision d’une inspection ou le comportement de récupération dans un chantier naval changeant. Kawasaki indique que le programme avancera par démonstration et mise en œuvre progressives. La première étape consiste à vérifier la technologie et à identifier les difficultés sur site à l’usine de Sakaide, avant une éventuelle application à d’autres grandes structures et sites de production. En pratique, l’annonce décrit une chaîne qui doit encore produire des preuves à chaque étape : une trajectoire générée par logiciel, une tâche simulée, un essai physique, un contrôle qualité et un processus de récupération documenté lorsque l’environnement diffère du modèle. Aucun résultat de cadence de production n’est encore revendiqué. Un déploiement Kawasaki montre où restent les difficultés L’étude de cas de Kawasaki à l’usine de Harima constitue une comparaison utile, car elle documente un robot industriel déjà utilisé dans un environnement de travail réel. Le système Successor-G commande à distance un robot de meulage au moyen d’un communicateur doté d’un retour de force. À Harima, l’objectif était la finition de trois plaques d’acier assemblées, chacune de 50 millimètres d’épaisseur et de quatre mètres de côté. L’opération manuelle prenait auparavant environ un jour et demi à deux jours ; après un essai d’un an, Kawasaki indique que le temps de travail a été réduit environ de moitié. Le résultat est mesurable, mais l’application est également très précisément définie. L’opérateur fournit toujours son jugement visuel et son savoir-faire au moyen de la commande à distance, tandis que le robot prend en charge la charge physique, les étincelles, la poussière et les vibrations au niveau de la pièce. Kawasaki indique que des robots conventionnels étaient déjà utilisés à Harima pour des procédés de soudage et de découpe au gaz plus répétitifs. Le système à distance a été envisagé pour des travaux plus difficiles à programmer, trop coûteux à automatiser avec de nombreux capteurs et dispositifs de fixation, ou trop variables pour une relecture conventionnelle des enseignements. Cet exemple met en évidence une limite réaliste de la nouvelle initiative de chantier naval numérique. L’intelligence artificielle physique peut aider à gérer une géométrie variable et des conditions de travail changeantes, mais l’entreprise n’a pas affirmé qu’un modèle généraliste pouvait accomplir de manière autonome toutes les tâches de construction navale. L’unité de déploiement utile reste un processus, un outil, une pièce et une procédure de récupération spécifiques. La sécurité reste une question liée à l’application La simulation et la vérification sur site peuvent réduire les reprises et faire apparaître plus tôt certains dangers, mais elles ne certifient pas une cellule robotisée complète. Le système de sécurité Cubic-S de Kawasaki est présenté comme surveillant et limitant les mouvements du robot, notamment sa vitesse, sa force, les collisions et son amplitude de déplacement, avec une conformité indiquée à ISO 10218-1, ISO 13849-1 PLd catégorie 3 et IEC 61508 SIL2. L’annonce ne précise pas que Cubic-S, ni une architecture de sécurité particulière, sera utilisé pour le programme de Sakaide. Cette omission n’est pas un défaut du communiqué ; elle rappelle que la sécurité dépend de la cellule finale et de son mode de fonctionnement. Le soudage, la peinture, l’inspection et la manutention exposent les travailleurs à des dangers différents. Une équipe de déploiement doit encore définir le contrôle des accès, les protections, les arrêts d’urgence, les risques propres aux outils, les procédures de maintenance et les conditions dans lesquelles une personne peut entrer dans l’enveloppe de travail du robot. La génération de trajectoires assistée par l’IA ne supprime pas ces responsabilités. Ce que les équipes de déploiement devraient surveiller ensuite Les prochaines communications utiles de Kawasaki devraient porter sur des résultats au niveau des tâches plutôt que sur de vastes affirmations concernant l’intelligence artificielle physique. Pour chaque cellule pilote, les opérateurs devraient pouvoir comparer le temps de cycle prévu et réel, la qualité au premier passage, les reprises, les arrêts imprévus, les interventions humaines et le temps de récupération sur des variantes représentatives de pièces. Les éléments de preuve en matière de sécurité devraient identifier les zones protégées, le comportement à l’arrêt et la méthode de validation de l’installation complète. L’annonce de juillet est importante parce qu’elle relie ces questions à un site concret, à un flux de travail industriel défini et à un plan de vérification progressif. Elle ne prouve pas encore que Kawasaki a livré un chantier naval autonome et ne fournit pas suffisamment de données pour prévoir un retour sur investissement. Le signal le plus solide tient à l’ordre des opérations : simuler, vérifier sur site, mesurer le résultat, puis seulement étendre le déploiement. Pour les acheteurs professionnels de solutions robotiques, c’est un point de départ plus crédible que de considérer l’intelligence artificielle physique comme un substitut à l’ingénierie de cellule. Sources officielles Source officielle : global.kawasaki.com Source officielle : kawasakirobotics.com Source officielle : kawasakirobotics.com À lire aussi Pilote de cobot documenté avant le passage à l’échelle Six points à vérifier lors d’une démonstration humanoïde Sources officielles Official source: global.kawasaki.com Official source: kawasakirobotics.com À lire aussi Ur8 Long Long Reach Limits Factory Deployment Iveco Deploie Surveillance Robots Comau Suivi Disponibilite