Hechos confirmados
Hechos confirmados
Declaraciones de la fuente
El anuncio del 16 de julio de Kawasaki Heavy Industries con NVIDIA se entiende mejor como un marco de despliegue para la robótica industrial, no como el lanzamiento de un astillero autónomo terminado. Las empresas planean desarrollar un astillero digital centrado en Sakaide Works, conectando el diseño de buques, los datos de construcción, la robótica, la simulación y la inteligencia artificial física. Para los equipos de ingeniería y operaciones, la cuestión importante no es si el sistema parece inteligente, sino qué partes están listas para verificarse en la planta.
Análisis de la redacción
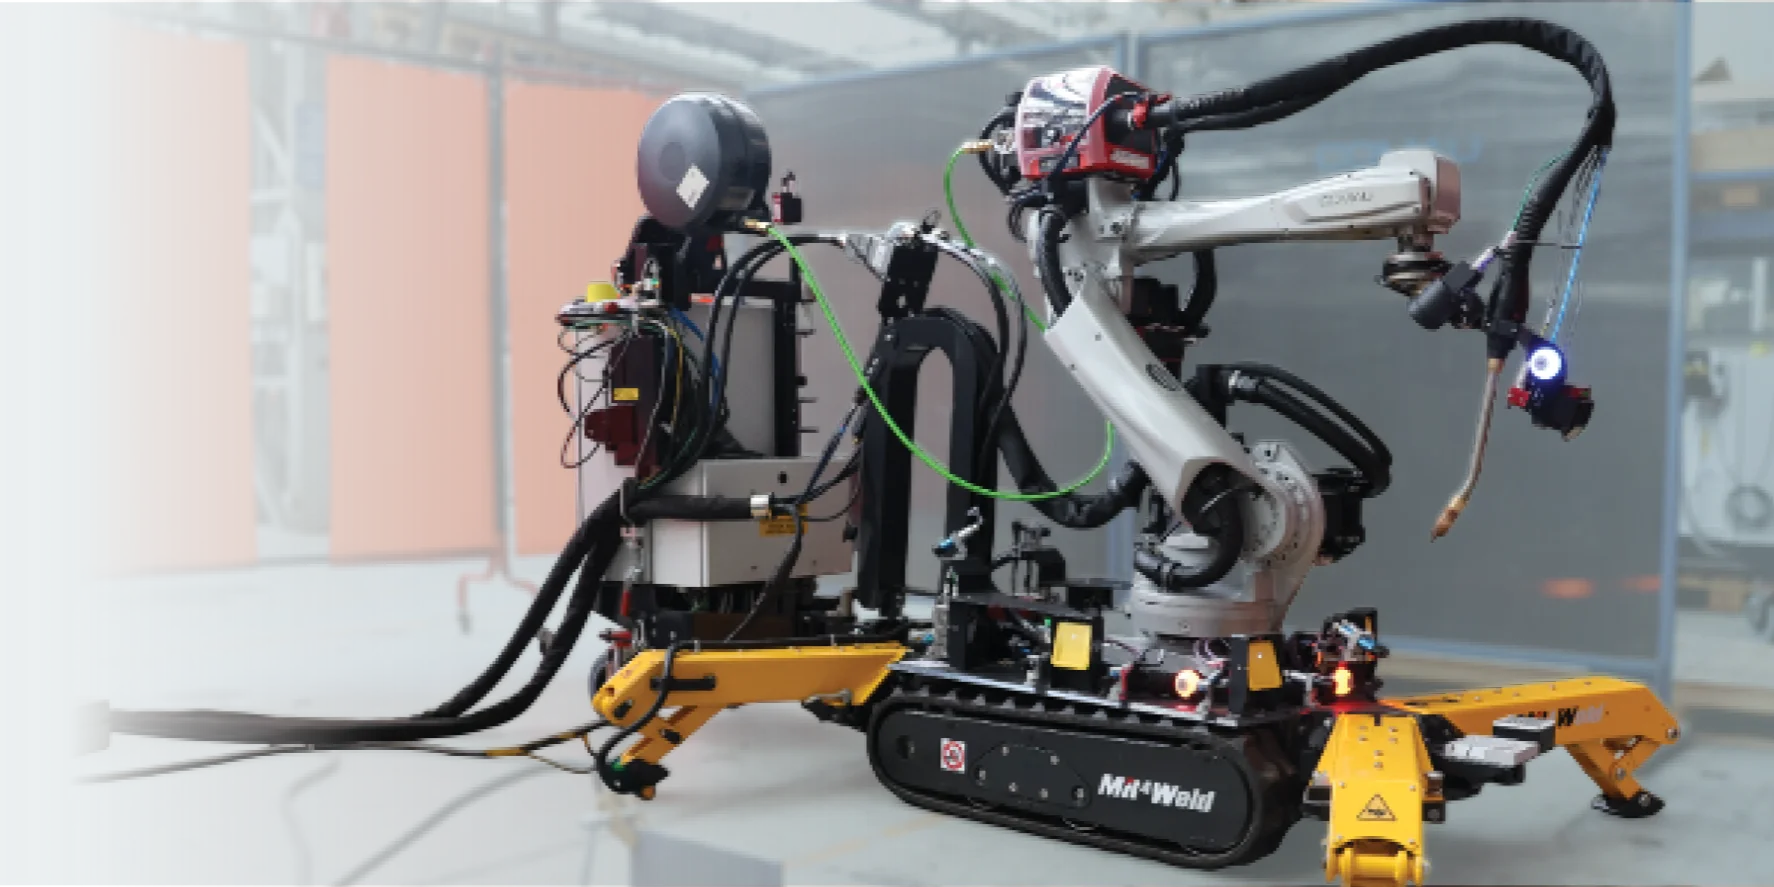
Declaraciones de las fuentes El anuncio oficial identifica cuatro áreas de trabajo relevantes para los robots: soldadura, pintura, inspección y manipulación de materiales. Kawasaki y NVIDIA afirman que crearán un marco para la planificación de movimientos, la generación de trayectorias, la simulación y las comprobaciones de aplicabilidad in situ. El anuncio también describe el uso de datos reales del astillero, de construcción y de inspección para optimizar las condiciones de operación de los robots y mejorar la evaluación de la calidad. Análisis de la redacción Lo que realmente compromete el plan del astillero digital El sistema propuesto combina gemelos digitales con datos de buques comerciales de Kawasaki, incluidos datos BOM y BOP: la lista de materiales y la lista de procesos. Esto podría ofrecer a un integrador una forma de evaluar una tarea robótica frente a la secuencia de trabajo prevista antes de que el equipo llegue a la célula. La plataforma de inteligencia artificial física de NVIDIA, incluidos Omniverse e Isaac, figura como parte de la colaboración, pero el comunicado no publica un modelo de robot, una carga útil, un alcance, un objetivo de tiempo de ciclo ni un umbral de aceptación. La distinción es importante. Una simulación puede revelar colisiones, posiciones inalcanzables, un acceso deficiente a la herramienta o una trayectoria ineficiente, pero por sí sola no demuestra la calidad de la soldadura, el rendimiento del recubrimiento, la precisión de la inspección ni el comportamiento de recuperación en un astillero cambiante. Kawasaki afirma que el programa avanzará mediante demostraciones y una implementación por fases. El primer paso es verificar la tecnología e identificar los desafíos in situ en Sakaide Works, seguido de una posible aplicación en otras estructuras grandes y plantas de fabricación. En términos prácticos, el anuncio describe una cadena que todavía necesita pruebas en cada transición: una trayectoria generada por software, una tarea simulada, una prueba física, un control de calidad y un proceso de recuperación documentado cuando el entorno difiere del modelo. Aún no se afirma ningún resultado de productividad en producción. Un despliegue de Kawasaki muestra dónde siguen estando los problemas difíciles El propio estudio de caso de Kawasaki en Harima Works ofrece una comparación útil porque documenta un robot industrial que ya se utiliza en un entorno de trabajo real. El sistema Successor-G controla a distancia un robot amolador mediante un comunicador con retroalimentación de fuerza. En Harima, el objetivo era realizar trabajos de acabado en tres placas de acero unidas, cada una de 50 milímetros de grosor y cuatro metros cuadrados. La operación manual requería antes aproximadamente entre un día y medio y dos días; después de una prueba de un año, Kawasaki informa de que el tiempo de trabajo se redujo aproximadamente a la mitad. El resultado es medible, pero la aplicación también está claramente delimitada. El operador sigue aportando criterio visual y habilidad mediante el control remoto, mientras el robot soporta la carga física, las chispas, el polvo y la vibración en la pieza de trabajo. Kawasaki afirma que en Harima ya se utilizaban robots convencionales para procesos de soldadura y corte con gas más repetibles. El sistema remoto se consideró para trabajos más difíciles de programar, demasiado poco económicos para automatizarlos con sensores y utillajes extensos, o demasiado variables para la reproducción convencional de enseñanzas. Ese ejemplo señala un límite realista para la nueva iniciativa del astillero digital. La inteligencia artificial física puede ayudar con geometrías variables y condiciones de trabajo cambiantes, pero la empresa no ha afirmado que un modelo de propósito general pueda completar de forma autónoma todas las tareas de construcción naval. La unidad de despliegue útil sigue siendo un proceso, una herramienta, una pieza y un procedimiento de recuperación específicos. La seguridad sigue siendo una cuestión de aplicación La simulación y la verificación in situ pueden reducir el retrabajo y revelar antes los peligros, pero no certifican una célula robótica completa. El sistema de seguridad Cubic-S de Kawasaki se describe como un mecanismo que supervisa y limita el movimiento del robot, incluida la velocidad, la fuerza, las colisiones y el rango de movimiento, con conformidad indicada con ISO 10218-1, ISO 13849-1 PLd Categoría 3 e IEC 61508 SIL2. El anuncio no afirma que Cubic-S, ni ninguna arquitectura de seguridad concreta, vaya a utilizarse en el programa de Sakaide. Esa omisión no es un defecto del anuncio; recuerda que la seguridad depende de la célula final y de su modo de operación. La soldadura, la pintura, la inspección y la manipulación de materiales exponen a los trabajadores a peligros diferentes. Un equipo de despliegue todavía debe definir el control de acceso, las protecciones, las paradas de emergencia, los riesgos específicos de cada herramienta, los procedimientos de mantenimiento y las condiciones en las que una persona puede entrar en el espacio de trabajo del robot. La generación de trayectorias basada en inteligencia artificial no elimina esas responsabilidades. Qué deberían observar a continuación los equipos de despliegue Las próximas divulgaciones útiles de Kawasaki serían resultados a nivel de tarea, más que afirmaciones generales sobre inteligencia artificial física. En cada célula piloto, los operadores deberían poder comparar el tiempo de ciclo previsto y real, la calidad a la primera pasada, el retrabajo, las paradas no planificadas, las intervenciones humanas y el tiempo de recuperación en variantes representativas de las piezas de trabajo. Las pruebas de seguridad deberían identificar las zonas protegidas, el comportamiento de parada y el método de validación de la instalación completa. El anuncio de julio es importante porque conecta esas preguntas con un sitio concreto, un flujo de trabajo industrial definido y un plan de verificación por fases. Todavía no demuestra que Kawasaki haya entregado un astillero autónomo, ni proporciona datos suficientes para predecir el retorno de la inversión. La señal más sólida es el orden de las operaciones: simular, verificar in situ, medir el resultado y solo después ampliar el despliegue. Para los compradores profesionales de robótica, es un punto de partida más creíble que tratar la inteligencia artificial física como sustituta de la ingeniería de células. Fuentes oficiales Fuente oficial: global.kawasaki.comFuente oficial: kawasakirobotics.comFuente oficial: kawasakirobotics.com Lecturas relacionadasDocumented Cobot Pilot Before Scale UpSix Point Humanoid Demo Check Fuentes oficiales Official source: global.kawasaki.com Official source: kawasakirobotics.com También puede interesarte Ur8 Long Long Reach Limits Factory Deployment Iveco Comau Monitorizacion Robots Seguimiento Disponibilidad