Hechos confirmados
Hechos confirmados
Declaraciones de la fuente
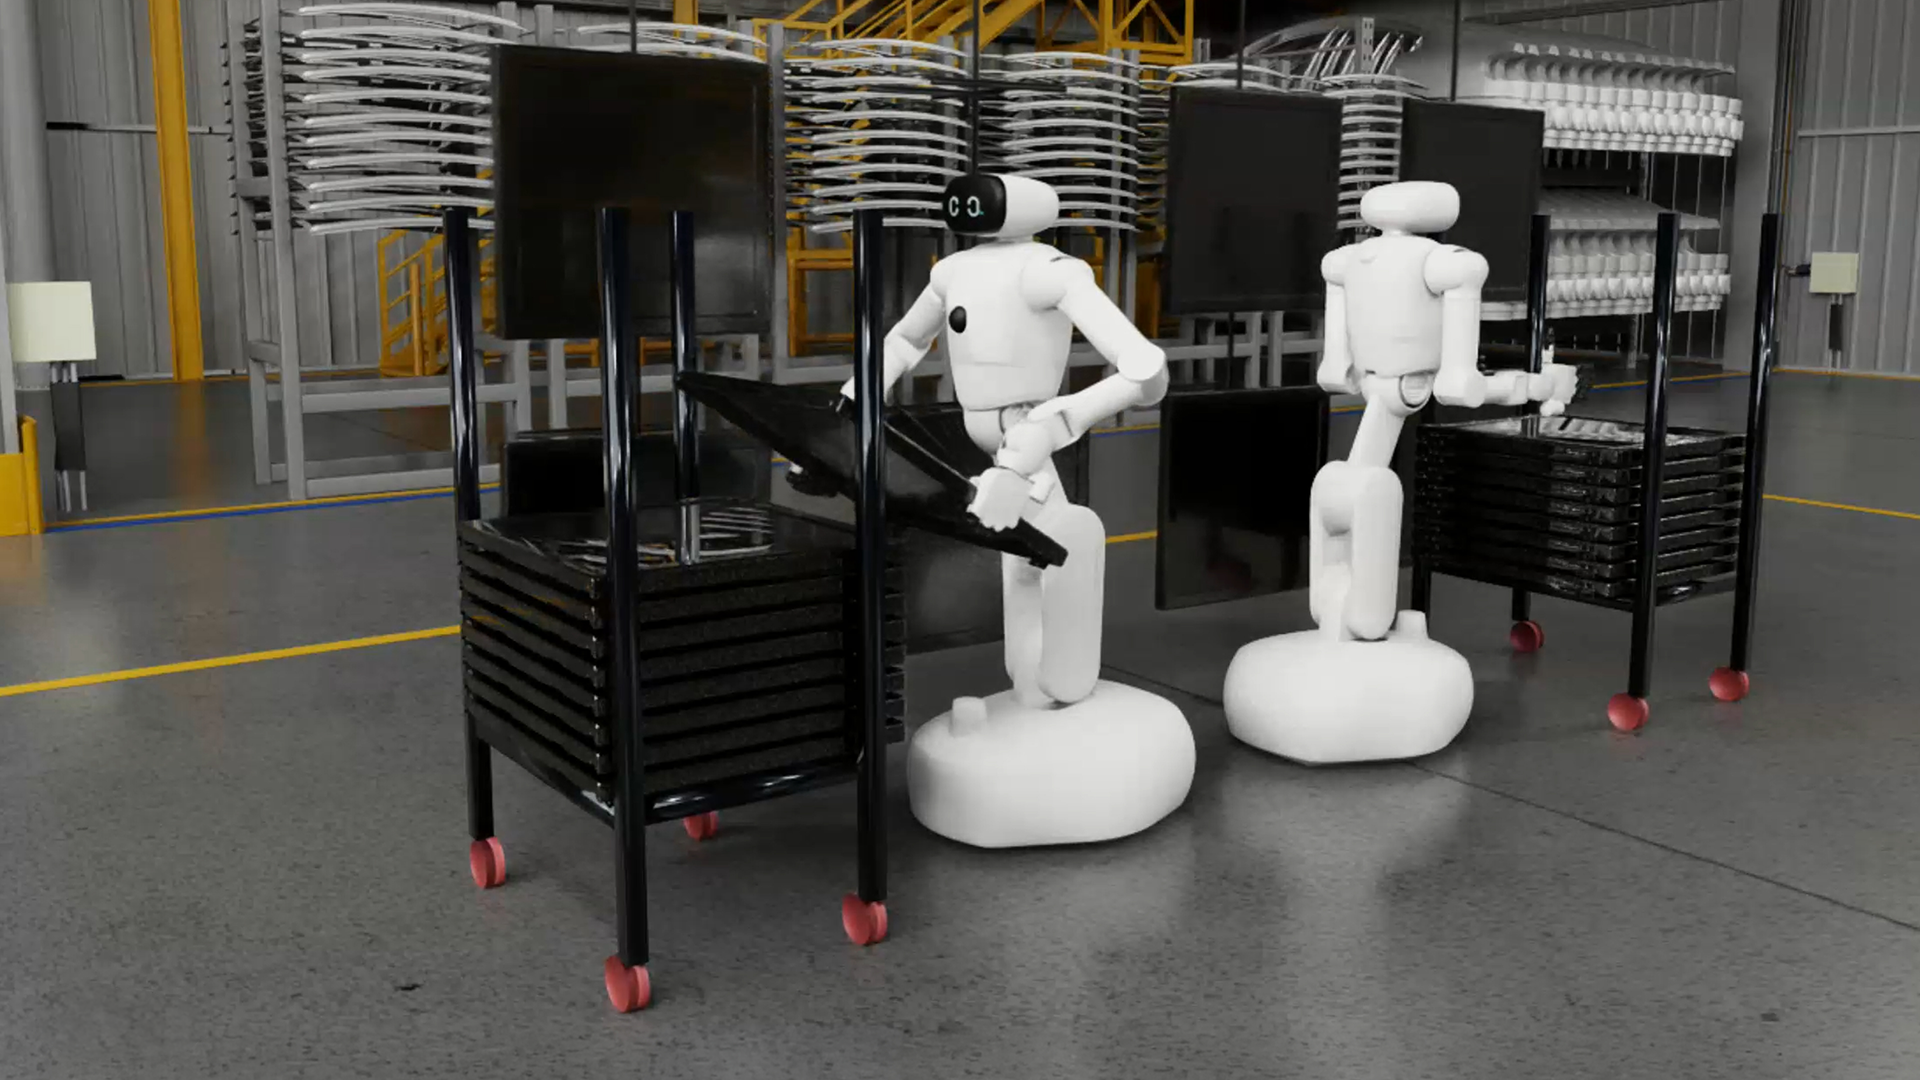
NVIDIA y LG Group anunciaron el 7 de junio de 2026 que están construyendo una plataforma de fábrica de IA para robótica, movilidad y operaciones industriales. La colaboración conecta el desarrollo de modelos, la generación de datos para IA física, la simulación de robots, el entrenamiento, la validación, el despliegue en el edge y los gemelos digitales a escala de fábrica. Para los desarrolladores de robótica, la noticia importante no es un nuevo modelo de robot, sino el intento de conectar el flujo de software en torno a robots que finalmente deberán operar en entornos logísticos y de fabricación.
Análisis de la redacción
Declaraciones de la fuente Lo que anunciaron realmente LG y NVIDIA Fuente oficial: blogs.nvidia.com Análisis de la redacción El anuncio oficial de NVIDIA describe un esfuerzo conjunto de infraestructura, no un producto terminado. NVIDIA proporcionará computación acelerada y software de robótica, mientras que LG aportará datos de fabricación, experiencia en robótica, componentes de percepción y canales de despliegue industrial. LG Electronics está desarrollando robots domésticos como CLOiD, mientras que LG CNS está construyendo un ecosistema en torno a su plataforma de robots industriales PhysicalWorks para centros de fabricación y logística. La pila propuesta incluye la simulación de NVIDIA Isaac y marcos de aprendizaje robótico, modelos Cosmos para la generación y ampliación de datos sintéticos, y el modelo de visión-lenguaje-acción Isaac GR00T. LG Innotek también planea desarrollar soluciones de percepción optimizadas para los entornos de NVIDIA y su arquitectura GPU. Estos elementos podrían ofrecer a los desarrolladores una vía común desde los datos de entrenamiento hasta el comportamiento del robot, pero el anuncio no describe un único robot integrado, un lanzamiento de producción ni un despliegue de cliente completado. La trayectoria de desarrollo es la noticia práctica Para un robot móvil u otra plataforma de campo, el valor de esta arquitectura reside en la posibilidad de repetir el mismo flujo de trabajo entre la simulación y el hardware. Un equipo podría construir escenas virtuales, variar objetos y condiciones operativas, entrenar políticas, validar la percepción y el movimiento, y después trasladar determinadas cargas de trabajo a un ordenador edge. Los gemelos digitales podrían ayudar a comparar distribuciones o flujos de tráfico antes de que los cambios lleguen a un almacén o a una planta. Ese flujo solo resulta útil cuando el robot simulado, sus sensores y la plataforma real permanecen suficientemente alineados. El anuncio de la fuente afirma que LG puede simular, entrenar y validar cobots domésticos en entornos virtuales físicamente precisos, pero no ofrece una validación independiente de la precisión de la transferencia, las tasas de fallo ni el rendimiento fuera de instalaciones controladas. El anuncio tampoco aporta pruebas exteriores, datos meteorológicos, resultados en condiciones de comunicaciones degradadas ni estadísticas de recuperación para robots de campo. La compatibilidad es la siguiente cuestión La colaboración está claramente diseñada en torno al software y el hardware de NVIDIA. Esto crea una dirección de desarrollo definida para los equipos que ya utilizan el ecosistema Isaac, pero no equivale a una garantía abierta de interoperabilidad. El anuncio no especifica los modelos de robot compatibles, los buses de sensores, las versiones de firmware, las interfaces de control en tiempo real, los detalles de integración con ROS 2 ni los objetivos de computación necesarios para cada modelo. Por ello, los desarrolladores que evalúen la plataforma deberían solicitar una matriz de compatibilidad concreta antes de considerar el anuncio un atajo de integración. Las comprobaciones relevantes incluyen si las cámaras, el lidar, los sensores inerciales y los controladores de motores de un robot pueden conectarse sin sustituir componentes críticos para la seguridad; si la simulación y el hardware utilizan los mismos sistemas de coordenadas y supuestos temporales; y si las políticas entrenadas pueden supervisarse, limitarse o revertirse en la máquina desplegada. La seguridad y la regulación siguen siendo trabajo del sistema La simulación y los datos sintéticos pueden revelar fallos de percepción y planificación antes de que un robot llegue a un lugar de trabajo, pero por sí solos no crean un caso de seguridad. En este anuncio, NVIDIA y LG no presentan una evaluación de riesgos a nivel de robot, una arquitectura de parada de emergencia, un diseño de campo protector, límites de velocidad y fuerza, un plan de ciberseguridad ni una vía de conformidad. Estas obligaciones dependen de la máquina completa, sus accesorios, su entorno operativo y la jurisdicción en la que funcione. Para la logística y la fabricación, esto significa que la capa de plataforma debe permanecer subordinada a controles validados para la presencia humana, la evitación de colisiones, la pérdida de localización, la obstrucción de sensores, la interrupción de la red y la recuperación segura. Para el despliegue exterior o de campo, los equipos también tendrían que abordar el clima, el polvo, el terreno irregular, la degradación del GNSS, la cobertura de radio, los transeúntes y la supervisión remota. Ninguna de esas condiciones está validada por el anuncio de la asociación. Un gemelo digital puede respaldar el expediente de evidencias; no puede sustituir las pruebas de puesta en servicio, la formación de los operadores ni la revisión de conformidad local aplicable. Lo que es real y lo que sigue siendo un plan El entregable real de hoy es la colaboración anunciada y su dirección de software declarada. LG está desarrollando flujos de trabajo de robótica en torno a las herramientas de NVIDIA, y LG CNS está construyendo una plataforma industrial destinada a la fabricación y la logística. La fuente no informa de rendimiento, disponibilidad, reducción de incidentes, disponibilidad para producción ni de un despliegue de campo completado. Tampoco ofrece un calendario para los robots de referencia prometidos ni cuantifica los beneficios de los datos sintéticos para un robot desplegado. Esa distinción importa para compradores y desarrolladores. El anuncio de NVIDIA y LG resulta útil como hoja de ruta para los equipos que deciden si una arquitectura de simulación al edge encaja con sus herramientas y datos existentes. No demuestra que un robot pueda operar de forma segura en una nueva instalación ni sustituye una revisión de compatibilidad específica de la plataforma. El uso más sólido a corto plazo es arquitectónico: probar primero el flujo de datos y simulación, y después exigir evidencias de hardware, seguridad y regulación antes de permitir la autonomía en una planta o un entorno de campo reales. Fuentes oficiales Fuente oficial: blogs.nvidia.com Lecturas relacionadas Nasa Rsgs Launch In Space Robot Servicing Test Apollo 2 Robot Park Real Work Not Finished Humanoid Fuentes oficiales Official source: blogs.nvidia.com También puede interesarte Nvidia Lg Robotics Platform Simulation Factory Nasa Rsgs Launch In Space Robot Servicing Test