Faits confirmés
Faits confirmés
Déclarations de la source
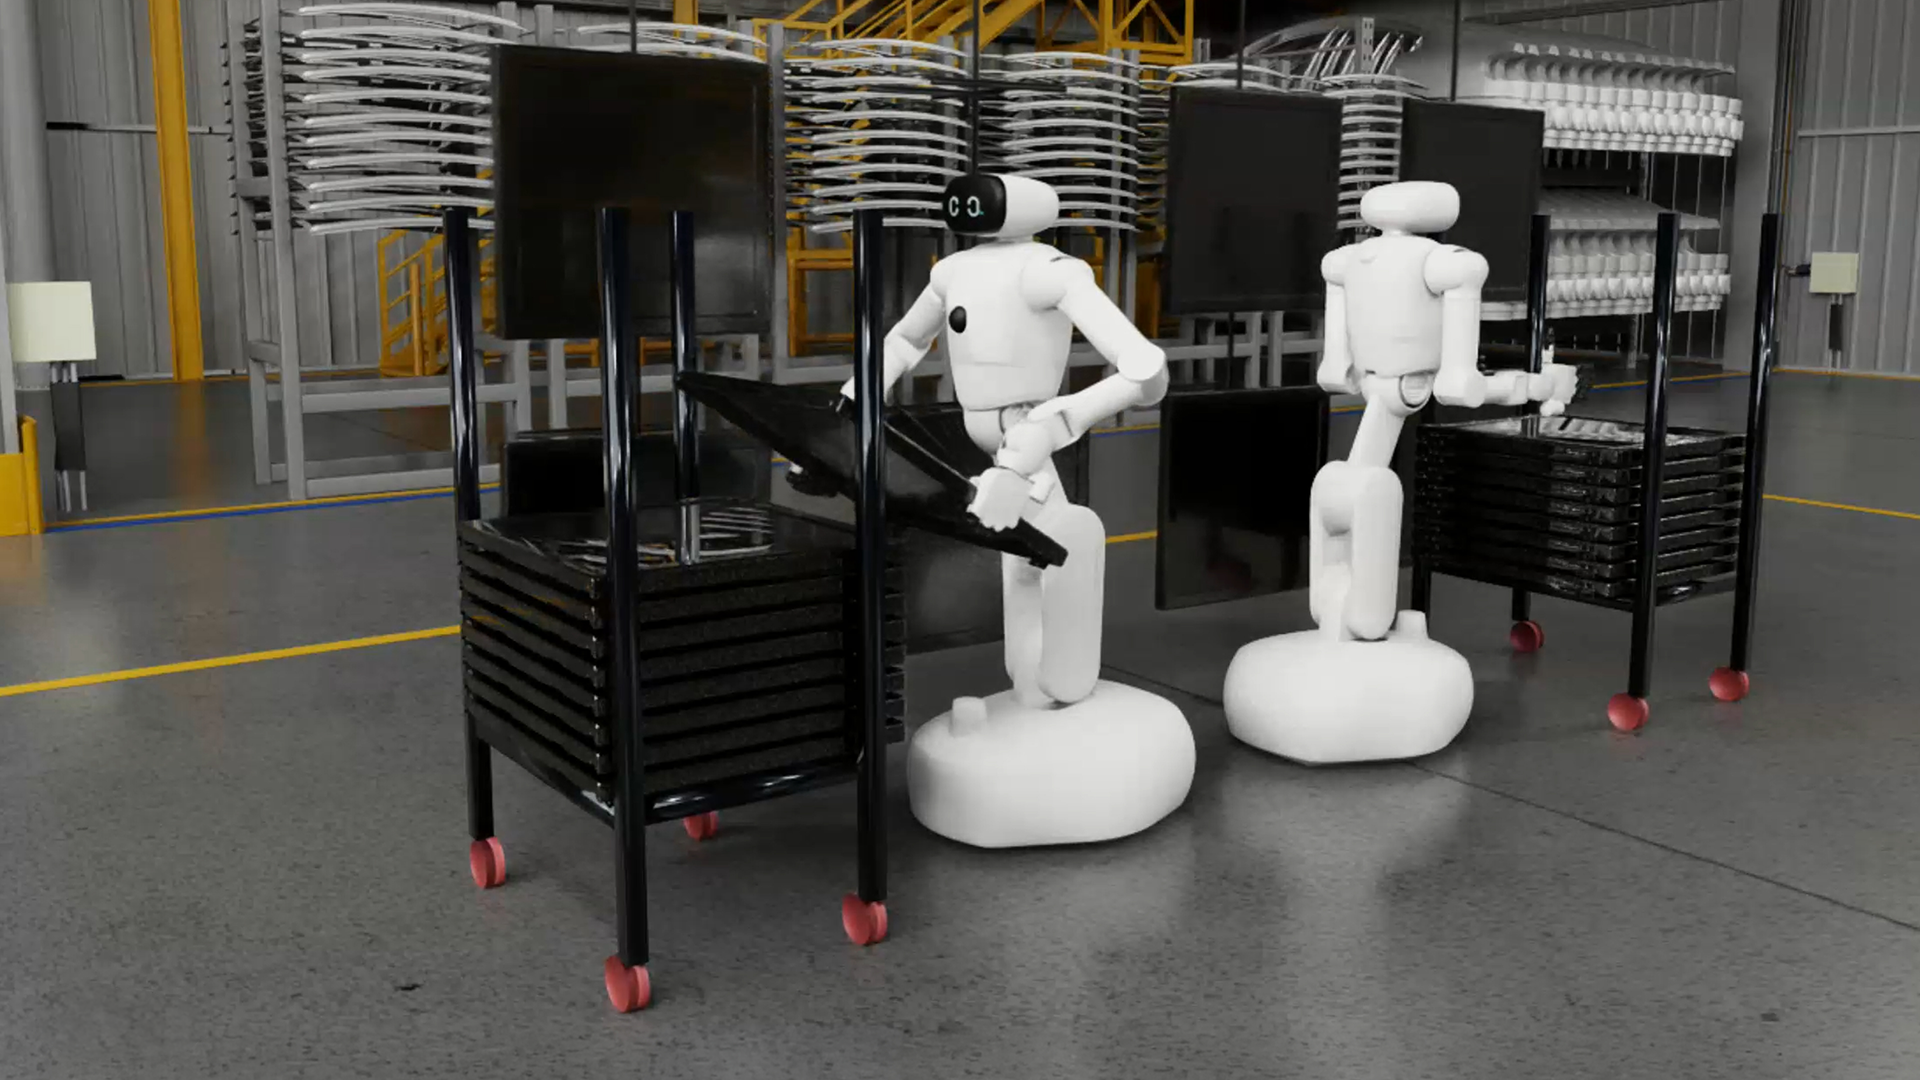
NVIDIA et LG Group ont annoncé le 7 juin 2026 la création d’une plateforme d’usine IA pour la robotique, la mobilité et les opérations industrielles. Cette collaboration relie le développement de modèles, la génération de données pour l’IA physique, la simulation de robots, l’entraînement, la validation, le déploiement en périphérie et les jumeaux numériques à l’échelle de l’usine. Pour les développeurs en robotique, l’information importante n’est pas l’annonce d’un nouveau modèle de robot, mais la volonté de relier le pipeline logiciel autour de robots qui devront à terme opérer dans des environnements logistiques et industriels.
Analyse de la rédaction
Déclarations des sources Ce que LG et NVIDIA ont effectivement annoncé. Analyse de la rédaction L’annonce officielle de NVIDIA décrit un effort d’infrastructure commun plutôt qu’un produit terminé. NVIDIA fournira des capacités de calcul accéléré et des logiciels de robotique, tandis que LG apportera des données de fabrication, son expertise en robotique, des composants de perception et des canaux de déploiement industriels. LG Electronics développe des robots domestiques comme CLOiD, tandis que LG CNS construit un écosystème autour de sa plateforme de robots industriels PhysicalWorks pour les sites de fabrication et de logistique. La pile proposée comprend les frameworks de simulation et d’apprentissage robotique NVIDIA Isaac, les modèles Cosmos pour la génération et l’augmentation de données synthétiques, ainsi que le modèle vision-langage-action Isaac GR00T. LG Innotek prévoit également de développer des solutions de perception optimisées pour les environnements NVIDIA et les architectures GPU. Ces éléments pourraient offrir aux développeurs une voie commune allant des données d’entraînement au comportement du robot, mais l’annonce ne décrit ni un robot intégré unique, ni une mise en production, ni un déploiement client achevé. La trajectoire de développement est la véritable information Pour un robot mobile ou une autre plateforme de terrain, l’intérêt de cette architecture réside dans la possibilité de répéter le même workflow entre la simulation et le matériel. Une équipe pourrait créer des scènes virtuelles, faire varier les objets et les conditions d’exploitation, entraîner des politiques, valider la perception et le mouvement, puis transférer certaines charges de travail vers un ordinateur périphérique. Les jumeaux numériques pourraient aider à comparer les configurations ou les flux de circulation avant que des changements n’atteignent un entrepôt ou une usine. Ce workflow n’est utile que si le robot simulé, ses capteurs et la plateforme réelle restent suffisamment alignés. L’annonce source indique que LG peut simuler, entraîner et valider des cobots domestiques dans des environnements virtuels physiquement précis, mais elle ne fournit aucune validation indépendante de la précision du transfert, des taux d’échec ou des performances en dehors d’installations contrôlées. L’annonce ne présente pas non plus d’essais en extérieur, de données météorologiques, de résultats en cas de communications dégradées ou de statistiques de récupération pour les robots de terrain. La compatibilité est la prochaine question La collaboration est clairement conçue autour des logiciels et du matériel NVIDIA. Cela crée une orientation de développement définie pour les équipes qui utilisent déjà l’écosystème Isaac, mais ce n’est pas la même chose qu’une garantie d’interopérabilité ouverte. L’annonce ne précise pas les modèles de robots pris en charge, les bus de capteurs, les versions de firmware, les interfaces de commande en temps réel, les détails de l’intégration avec ROS 2 ni les cibles de calcul requises pour chaque modèle. Les développeurs qui évaluent la plateforme devraient donc demander une matrice de compatibilité concrète avant de considérer l’annonce comme un raccourci d’intégration. Les vérifications pertinentes comprennent notamment la possibilité de connecter les caméras, les lidars, les capteurs inertiels et les contrôleurs de moteurs d’un robot sans remplacer les composants de sécurité existants ; l’utilisation des mêmes repères de coordonnées et hypothèses temporelles dans la simulation et sur le matériel ; ainsi que la capacité à surveiller, limiter ou restaurer les politiques entraînées sur la machine déployée. La sécurité et la réglementation restent un travail au niveau du système La simulation et les données synthétiques peuvent révéler des défaillances de perception et de planification avant qu’un robot n’atteigne un site de travail, mais elles ne constituent pas à elles seules un dossier de sécurité. Dans cette annonce, NVIDIA et LG ne présentent ni évaluation des risques au niveau du robot, ni architecture d’arrêt d’urgence, ni conception de zones de protection, ni limites de vitesse et de force, ni plan de cybersécurité, ni parcours de conformité. Ces obligations dépendent de la machine complète, de ses accessoires, de son environnement d’exploitation et de la juridiction dans laquelle elle fonctionne. Pour la logistique et la fabrication, cela signifie que la couche plateforme doit rester subordonnée à des contrôles validés concernant la présence humaine, l’évitement des collisions, la perte de localisation, l’occlusion des capteurs, l’interruption du réseau et la récupération en sécurité. Pour un déploiement extérieur ou sur le terrain, les équipes devraient également traiter les conditions météorologiques, la poussière, les terrains irréguliers, la dégradation du GNSS, la couverture radio, les personnes présentes et la supervision à distance. Aucune de ces conditions n’est validée par l’annonce du partenariat. Un jumeau numérique peut contribuer au dossier de preuves ; il ne peut pas remplacer les essais de mise en service, la formation des opérateurs ou l’examen de conformité local applicable. Ce qui est réel et ce qui reste un projet Le livrable réel à ce jour est la collaboration annoncée et son orientation logicielle déclarée. LG développe des workflows robotiques autour des outils NVIDIA, et LG CNS construit une plateforme industrielle destinée à la fabrication et à la logistique. La source ne fait état ni de débit, ni de disponibilité de production, ni de temps de fonctionnement, ni de réduction des incidents, ni d’un déploiement terrain achevé. Elle ne fournit pas non plus de calendrier pour les robots de référence annoncés ni de quantification des bénéfices des données synthétiques pour un robot déployé. Cette distinction est importante pour les acheteurs et les développeurs. L’annonce NVIDIA-LG est utile comme feuille de route pour les équipes qui cherchent à déterminer si une architecture allant de la simulation à la périphérie correspond à leurs outils et données existants. Elle ne prouve pas qu’un robot peut fonctionner en toute sécurité sur un nouveau site et ne remplace pas une étude de compatibilité propre à la plateforme. À court terme, son usage le plus solide est architectural : tester d’abord le workflow de données et de simulation, puis exiger des preuves matérielles, de sécurité et de conformité réglementaire avant d’autoriser l’autonomie sur un site réel ou sur le terrain. Sources officielles Source officielle : blogs.nvidia.com À lire également Nasa Rsgs Launch In Space Robot Servicing Test Apollo 2 Robot Park Real Work Not Finished Humanoid Sources officielles Official source: buyrentrobot.com Official source: blogs.nvidia.com À lire aussi Lancement Rsgs Nasa Test Maintenance Robotique Orbite Parc Robotique Apollo 2 Travail Reel Pas Humanoide Abouti