Hechos confirmados
Hechos confirmados
Declaraciones de la fuente
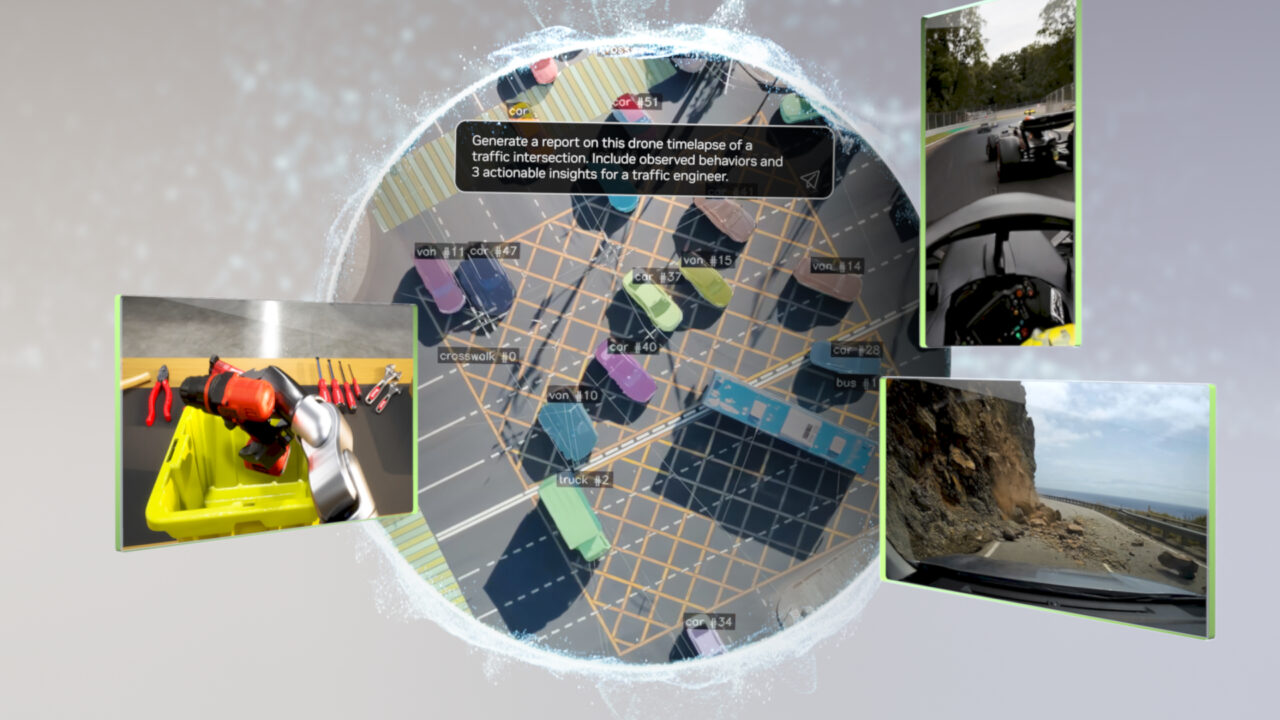
NVIDIA está posicionando los modelos de mundo abierto como infraestructura de desarrollo para la IA física, no como sustituto de las pruebas en campo. Su última actualización sobre robótica conecta la familia de modelos Cosmos 3 con las bibliotecas de Omniverse y OpenUSD para que los equipos puedan generar datos de entrenamiento, simular estados futuros y probar políticas robóticas antes de exponer el hardware a entornos reales.
Análisis de la redacción
Declaraciones de la fuente Lo que NVIDIA está poniendo a disposición Análisis de la redacción La empresa describe los modelos de mundo abierto como modelos que pueden descargarse, inspeccionarse, modificarse y ejecutarse en la infraestructura propia de un equipo. En el flujo de trabajo robótico descrito por NVIDIA, están destinados a aprender cómo se comportan los entornos, predecir qué puede ocurrir a continuación y ayudar a generar datos del mundo y de acciones con base física. La familia Cosmos 3 se presenta en tres tamaños: Cosmos 3 Super, con 64B de parámetros; Cosmos 3 Nano, con 16B; y Cosmos 3 Edge, con 4B. NVIDIA afirma que Cosmos 3 Edge está diseñado para el razonamiento visual en el dispositivo y el despliegue de políticas robóticas en GPU RTX, sistemas DGX y plataformas Jetson, incluida Jetson Thor. Esto ofrece a los desarrolladores una posible ruta desde los experimentos en estaciones de trabajo hasta un ordenador de borde instalado en un robot móvil, siempre que el conjunto completo de sensores, alimentación, sistema térmico y software se valide en la plataforma objetivo. NVIDIA también afirma que Cosmos 3 está disponible bajo la licencia OpenMDW 1.1 de la Linux Foundation, lo que permite a los equipos realizar un postentrenamiento de los modelos con sus propios datos y hardware. Esto es importante para la robótica de campo porque un modelo general no entenderá automáticamente un rover concreto, una disposición específica de cámaras, una carga útil, un terreno o una configuración de comunicaciones determinados. Un flujo de desarrollo con menos puntos ciegos El valor práctico reside en la conexión entre la adaptación del modelo y la simulación. Las bibliotecas de Omniverse pueden ayudar a los desarrolladores a ensamblar entornos preparados para la simulación, mientras que OpenUSD ofrece una forma común de componer e intercambiar activos 3D complejos entre gemelos digitales, simulaciones y flujos de trabajo de datos sintéticos. Un equipo que trabaje en un rover de inspección de emplazamientos, un vehículo agrícola o un dron podría utilizar esa estructura para mantener coherentes el terreno, los obstáculos, la colocación de los sensores y las condiciones operativas a medida que evoluciona el sistema. Un flujo disciplinado comienza registrando la configuración real de la plataforma: módulo de computación, cámaras, sensores de profundidad, lidar, actuadores, límites de la batería y enlace de comunicaciones. Después, los desarrolladores pueden construir una escena digital representativa, variar la iluminación, el clima, la colocación de objetos y las rutas, y reproducir situaciones propensas a fallos sin poner en riesgo a personas ni hardware costoso. El siguiente paso debería ser realizar pruebas hardware-in-the-loop o pruebas supervisadas con los sensores reales y las interfaces de control, seguidas de un piloto de campo de alcance limitado, con registro de datos y una vía de recuperación manual. La cuestión importante de compatibilidad no es simplemente si un modelo se ejecuta en una GPU NVIDIA. Es si los formatos de entrada del modelo, la sincronización de los sensores, la latencia de inferencia, el middleware, el bucle de control y el comportamiento de respaldo coinciden con los del robot. Un modelo que funciona bien con imágenes grabadas puede fallar cuando aparecen en el campo desenfoque por movimiento, polvo, reflejos, vibraciones, pérdida de paquetes o un cambio en el ángulo de la cámara. Lo que el anuncio no demuestra NVIDIA informa de posiciones destacadas de Cosmos 3 en varias pruebas de referencia públicas, incluidas la generación de mundos, la comprensión visual y la evaluación de políticas robóticas. Esos resultados son afirmaciones incluidas en el anuncio de NVIDIA y deben leerse como evidencia de benchmarks, no como prueba de que un robot de campo concreto sea seguro o fiable en producción. La publicación no documenta un despliegue completado de Cosmos 3 en un rover de inspección, una máquina agrícola o un dron identificados por su nombre. En las plataformas exteriores, la simulación también deja lagunas importantes. El terreno puede cambiar después de la lluvia, la vegetación puede ocultar puntos de referencia, la cobertura de radio puede desaparecer y una carga útil puede alterar el equilibrio o la autonomía. Los escenarios generados son útiles para ampliar la cobertura, pero no sustituyen la calibración de los sensores reales, las pruebas ambientales, la revisión de incidentes ni la formación de los operadores. La seguridad y la normativa requieren un trabajo separado Una política simulada no es una función de seguridad, y la confianza del modelo no es un mecanismo de parada segura. Antes de una prueba de campo, los equipos deberían definir límites de velocidad y geocercas, el comportamiento ante la pérdida del enlace, el acceso a la parada de emergencia, las zonas de exclusión de personas, el registro de datos y quién tiene autoridad para tomar el control. En el caso de los drones, el operador debe cumplir por separado las normas aeronáuticas aplicables, las obligaciones de identificación remota y los requisitos de riesgo operativo de la jurisdicción donde se realice el vuelo. En el caso de los robots terrestres, los propietarios del emplazamiento siguen necesitando una evaluación de riesgos específica para la tarea que cubra peatones, vehículos, pendientes, obstáculos y recuperación. El enfoque de modelos abiertos de NVIDIA puede hacer que la experimentación sea más portable y más inspeccionable, pero la apertura no elimina la responsabilidad sobre las licencias, la ciberseguridad, la procedencia del modelo ni la aprobación del despliegue. El uso más defendible en la actualidad es como capa de desarrollo que ayuda a los equipos a detectar antes los casos límite y después trasladar esas conclusiones a una validación de campo controlada y supervisada. Para los desarrolladores que crean plataformas destinadas a funcionar fuera de un laboratorio, el anuncio es útil porque conecta la simulación, los datos sintéticos y la inferencia en el borde en un único flujo de trabajo. Su limitación central es igualmente útil: la prueba definitiva sigue correspondiendo al robot, al entorno y al proceso de seguridad en el que funcionará el sistema. Fuentes oficiales Fuente oficial: blogs.nvidia.com Lecturas relacionadas Explicación del Orbital Robotics Payload Challenge de la NASA; comprobación de seguridad de Digit; contexto del despliegue de humanoides. Fuentes oficiales Official source: blogs.nvidia.com También puede interesarte Nvidia Open World Models Field Robot Development Desafio Carga Util Robotica Orbital Nasa Explicado