Faits confirmés
Faits confirmés
Déclarations de la source
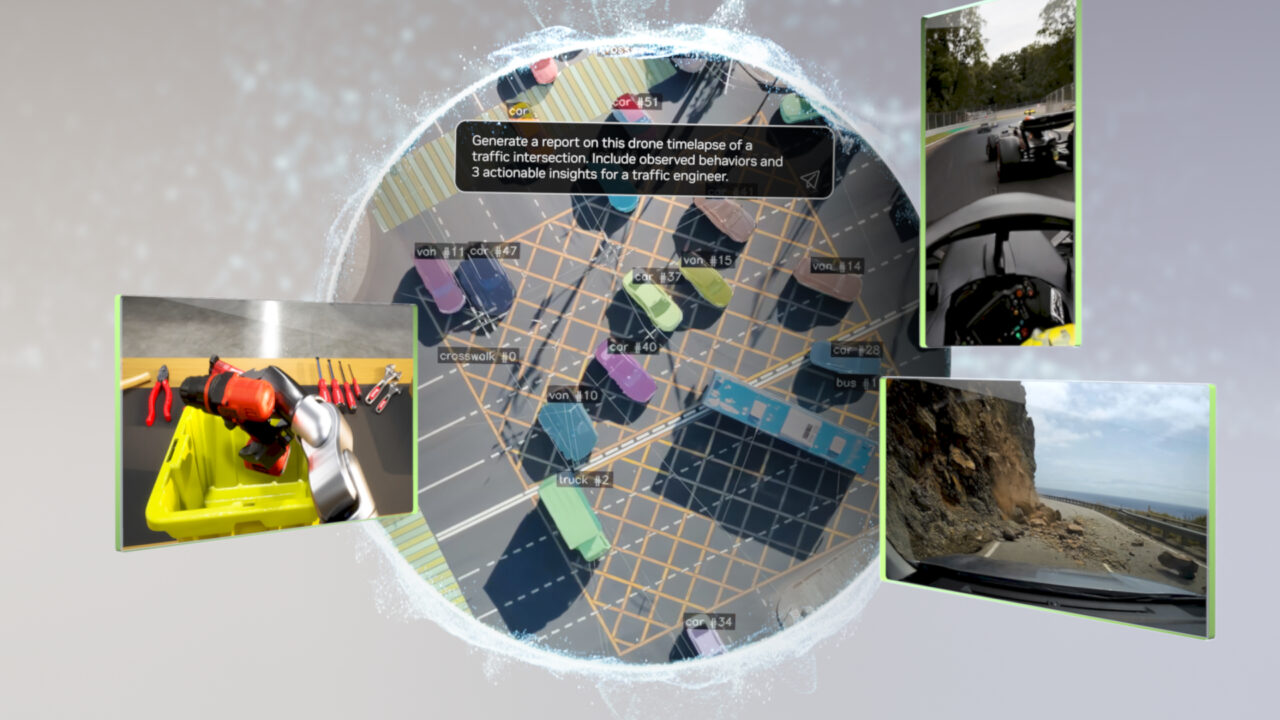
NVIDIA présente les modèles Open World comme une infrastructure de développement pour l’IA physique, et non comme un substitut aux essais sur le terrain. Sa dernière mise à jour robotique relie la famille de modèles Cosmos 3 aux bibliothèques Omniverse et à OpenUSD afin que les équipes puissent générer des données d’entraînement, simuler des états futurs et tester des politiques de robot avant d’exposer le matériel à des environnements réels.
Analyse de la rédaction
Déclarations de la source Ce que NVIDIA met à disposition Analyse de la rédaction L’entreprise décrit les modèles Open World comme des modèles qui peuvent être téléchargés, inspectés, modifiés et exécutés sur l’infrastructure de chaque équipe. Dans le flux robotique décrit par NVIDIA, ils doivent apprendre comment les environnements se comportent, prédire ce qui peut arriver ensuite et contribuer à générer des données physiquement cohérentes sur le monde et les actions. La famille Cosmos 3 est présentée en trois tailles : Cosmos 3 Super avec 64 milliards de paramètres, Cosmos 3 Nano avec 16 milliards et Cosmos 3 Edge avec 4 milliards. NVIDIA indique que Cosmos 3 Edge est conçu pour le raisonnement visuel sur l’appareil et le déploiement de politiques robotiques sur des GPU RTX, des systèmes DGX et des plateformes Jetson, notamment Jetson Thor. Cela offre aux développeurs une trajectoire possible, des expérimentations sur station de travail jusqu’à un ordinateur périphérique installé sur un robot mobile, à condition que l’ensemble de la chaîne — capteurs, alimentation, thermique et logiciels — soit validé sur la plateforme cible. NVIDIA précise également que Cosmos 3 est disponible sous la licence OpenMDW 1.1 de la Linux Foundation, ce qui permet aux équipes de poursuivre l’entraînement des modèles avec leurs propres données et leur propre matériel. C’est important pour la robotique de terrain, car un modèle général ne comprendra pas automatiquement un rover particulier, une disposition donnée de caméras, une charge utile, un type de terrain ou une configuration de communications. Un flux de développement avec moins d’angles morts La valeur pratique réside dans le lien entre l’adaptation des modèles et la simulation. Les bibliothèques Omniverse peuvent aider les développeurs à assembler des environnements prêts pour la simulation, tandis qu’OpenUSD fournit une méthode commune pour composer et échanger des ressources 3D complexes entre jumeaux numériques, simulations et flux de données synthétiques. Une équipe travaillant sur un rover d’inspection de site, un véhicule agricole ou un drone pourrait utiliser cette structure pour conserver une cohérence entre le terrain, les obstacles, le positionnement des capteurs et les conditions d’exploitation à mesure que le système évolue. Un flux discipliné commence par l’enregistrement de la configuration réelle de la plateforme : module de calcul, caméras, capteurs de profondeur, lidar, actionneurs, limites de la batterie et liaison de communications. Les développeurs peuvent ensuite créer une scène numérique représentative, faire varier l’éclairage, la météo, le placement des objets et les itinéraires, puis rejouer des situations susceptibles de provoquer des défaillances sans mettre en danger des personnes ni du matériel coûteux. L’étape suivante devrait être un test hardware-in-the-loop ou un essai supervisé avec les vrais capteurs et interfaces de commande, suivi d’un pilote de terrain limité, avec journalisation et procédure de reprise manuelle. La question essentielle de compatibilité n’est pas simplement de savoir si un modèle fonctionne sur un GPU NVIDIA. Il faut vérifier que ses formats d’entrée, la synchronisation des capteurs, la latence d’inférence, le middleware, la boucle de commande et le comportement de repli correspondent au robot. Un modèle performant sur des images enregistrées peut encore échouer lorsque le flou de mouvement, la poussière, les reflets, les vibrations, la perte de paquets ou un changement d’angle de caméra apparaissent sur le terrain. Ce que l’annonce ne démontre pas NVIDIA revendique des positions de premier plan pour Cosmos 3 sur plusieurs benchmarks publics, notamment en génération de mondes, compréhension visuelle et évaluation de politiques robotiques. Ces résultats sont des affirmations présentes dans l’annonce de NVIDIA et doivent être lus comme des éléments de benchmark, pas comme la preuve qu’un robot de terrain donné est sûr ou fiable en production. La publication ne documente pas le déploiement achevé de Cosmos 3 sur un rover d’inspection, une machine agricole ou un drone précisément identifié. Pour les plateformes extérieures, la simulation laisse également d’importantes lacunes. Le terrain peut changer après la pluie, la végétation peut masquer des repères, la couverture radio peut disparaître et une charge utile peut modifier l’équilibre ou l’autonomie. Les scénarios générés sont utiles pour élargir la couverture des tests, mais ils ne remplacent ni l’étalonnage réel des capteurs, ni les essais environnementaux, ni l’examen des incidents, ni la formation des opérateurs. La sécurité et la réglementation restent un travail distinct Une politique simulée n’est pas une fonction de sécurité, et la confiance d’un modèle n’est pas un mécanisme d’arrêt sûr. Avant un essai sur le terrain, les équipes doivent définir les limites de vitesse et de géorepérage, le comportement en cas de perte de liaison, l’accès à l’arrêt d’urgence, les zones d’exclusion pour les personnes, la journalisation des données et l’autorité habilitée à reprendre le contrôle. Pour les drones, l’opérateur doit séparément respecter les règles aériennes applicables, les obligations d’identification à distance et les exigences relatives aux risques opérationnels dans la juridiction où le vol a lieu. Pour les robots terrestres, les propriétaires des sites doivent toujours réaliser une évaluation des risques propre à la tâche, couvrant les piétons, les véhicules, les pentes, les obstacles et la récupération. L’approche de NVIDIA fondée sur des modèles ouverts peut rendre l’expérimentation plus portable et plus inspectable, mais l’ouverture ne supprime pas la responsabilité liée aux licences, à la cybersécurité, à la provenance des modèles ou à l’autorisation de déploiement. L’usage le plus défendable aujourd’hui consiste à s’en servir comme d’une couche de développement aidant les équipes à révéler plus tôt les cas limites, puis à intégrer ces enseignements dans une validation de terrain contrôlée et supervisée. Pour les développeurs qui conçoivent des plateformes destinées à fonctionner hors laboratoire, l’annonce est utile parce qu’elle relie simulation, données synthétiques et inférence en périphérie dans un même flux. Sa limite centrale est tout aussi utile : la preuve finale appartient toujours au robot, à l’environnement et au processus de sécurité dans lequel le système fonctionnera. Sources officielles Source officielle : blogs.nvidia.com À lire aussi Explication du NASA Orbital Robotics Payload Challenge · Contrôle de sécurité Digit · Contexte du déploiement des humanoïdes Sources officielles Official source: blogs.nvidia.com À lire aussi Nasa Robotically Manipulated Payload Challenge Explique Controle Securite Digit Deploiement Humanoides Contexte