Hechos confirmados
El 28 de mayo, NVIDIA Research publicó una actualización útil para los equipos que desarrollan robots destinados a salir del laboratorio: ocho artículos presentados en la Conferencia Internacional de Robótica y Automatización (ICRA) describen cómo se están comprobando en máquinas físicas los sistemas entrenados mediante simulación. El anuncio no es el lanzamiento de un producto ni una promesa de que una pila de software convierta a un robot en autónomo. Su valor es más concreto y práctico: traza una ruta de desarrollo desde el entrenamiento sintético hasta las pruebas de campo supervisadas, al tiempo que muestra dónde siguen terminando las evidencias.
Declaraciones de la fuente
Afirmaciones confirmadas
Análisis de la redacción
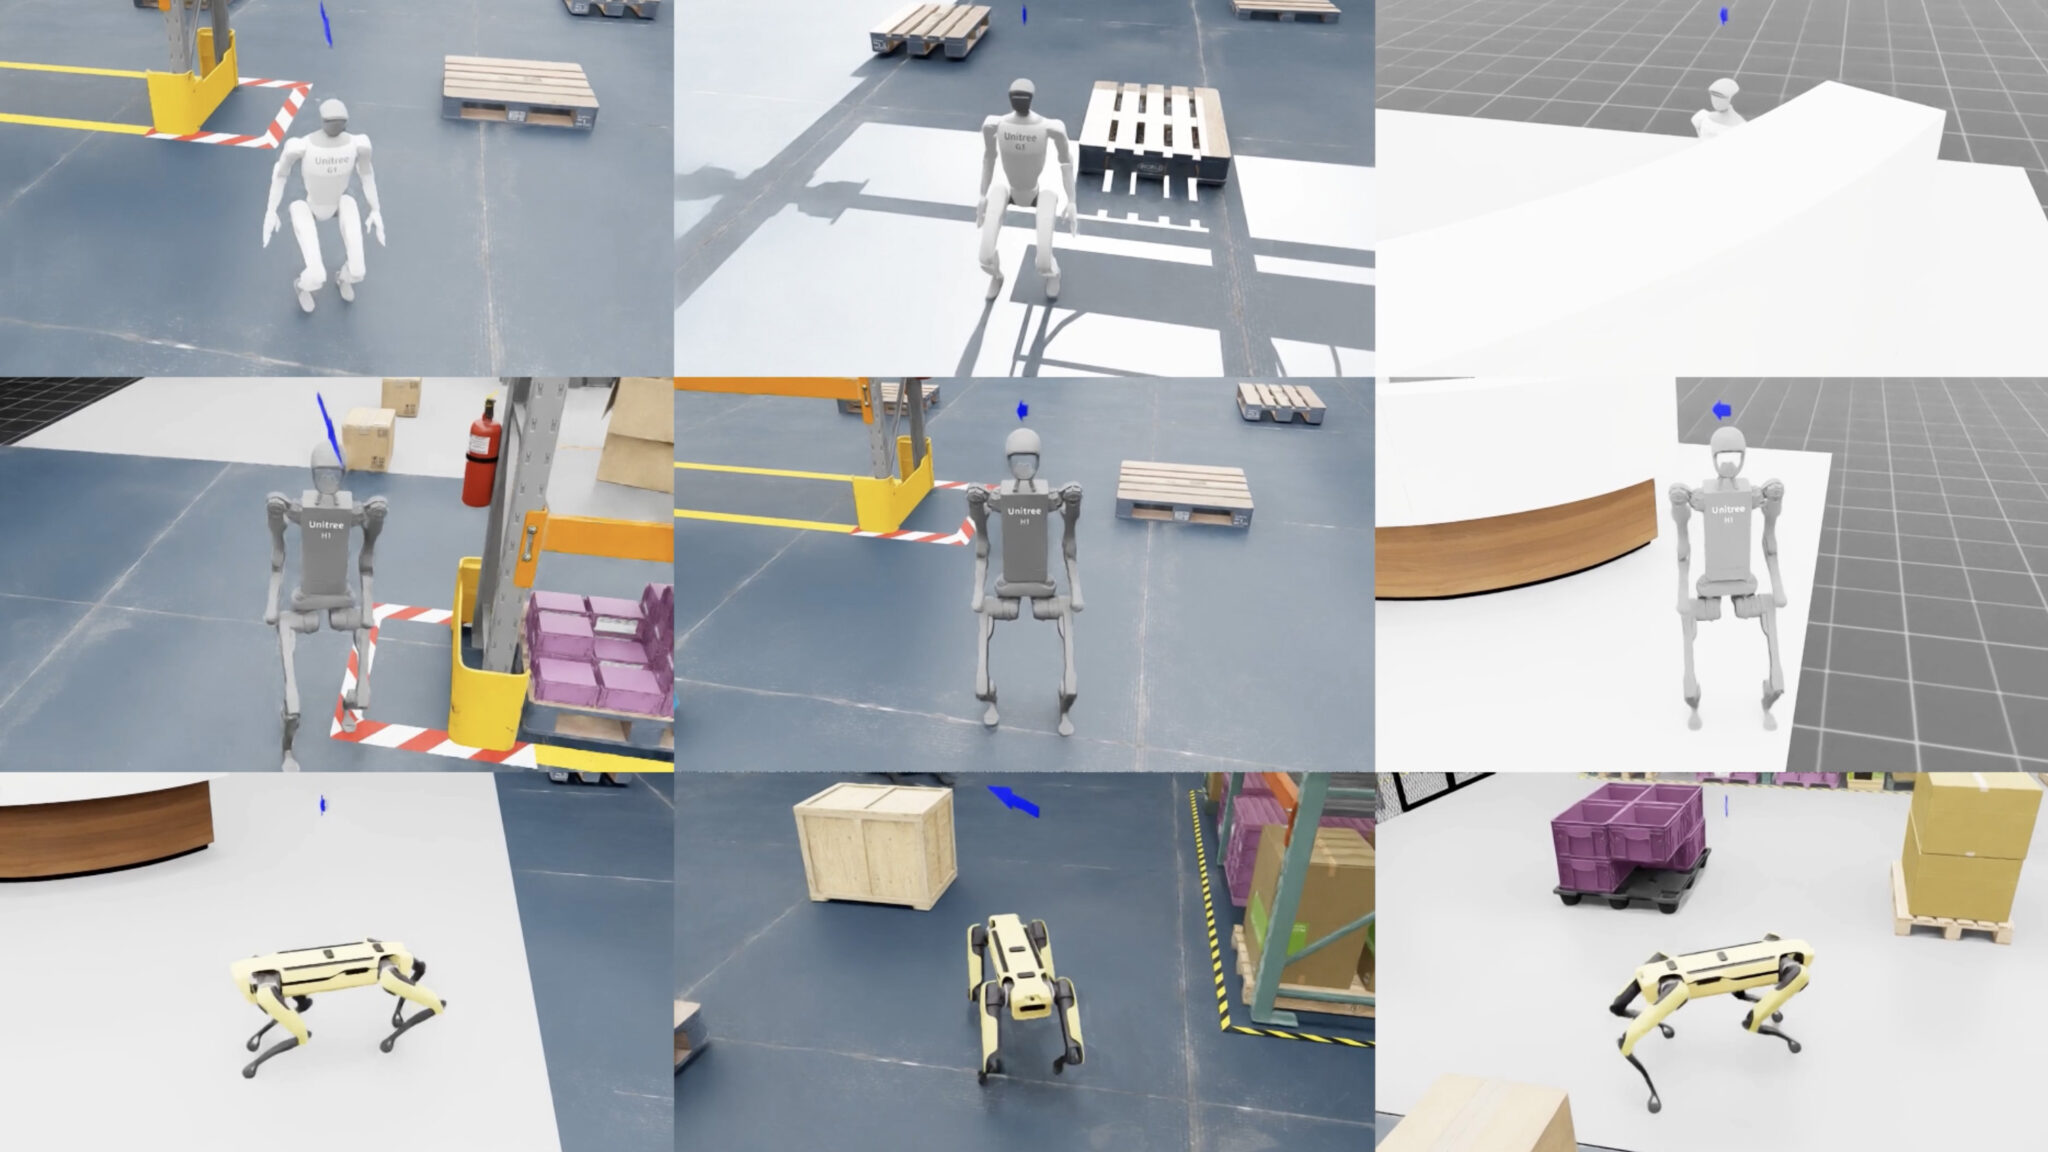
Para los desarrolladores que trabajan en robots móviles autónomos, humanoides o plataformas de manipulación al aire libre, esa distinción importa. Un robot de campo se enfrenta a terrenos irregulares, cambios de iluminación, obstáculos, enganches con cables, personas en movimiento y diferencias de hardware que una demostración limpia puede ocultar. El informe oficial de NVIDIA sobre ICRA reúne esos problemas y enlaza con las herramientas utilizadas en varios de los experimentos. Declaraciones de la fuente Lo que la investigación demuestra realmente El resultado más claro a nivel de plataforma es COMPASS. NVIDIA afirma que el marco aprende primero una política de navegación de referencia mediante aprendizaje por imitación y después utiliza aprendizaje por refuerzo residual en Isaac Lab para adaptarla a distintos cuerpos robóticos. El entrenamiento descrito en la publicación utiliza simulación en lugar de datos de robots del mundo real. Frente a una referencia basada en aprendizaje por imitación, COMPASS logró una mejora de 4,5 veces en la tasa media de éxito y se transfirió a aproximadamente un 80 % de éxito en 20 pruebas de navegación en el mundo real con robots móviles autónomos y humanoides. Esto resulta alentador para los equipos que quieren reutilizar una idea de navegación en más de un chasis, pero no supone una intercambiabilidad universal. Una política sigue dependiendo de la geometría del robot, sus sensores, la respuesta de los actuadores, el presupuesto de cómputo y la temporización. Cada nueva plataforma necesita su propia validación, y las 20 pruebas comunicadas son un punto de evidencia, no una certificación de funcionamiento fiable en cualquier almacén, obra o camino rural. Otros resultados son más directamente relevantes para tareas de campo difíciles. Grasp-MPC corrige continuamente la aproximación final a un objeto en lugar de ejecutar un agarre fijo. NVIDIA informa de un éxito general aproximado del 75 % en robots reales, frente al 41 % de una referencia, después de entrenar con dos millones de trayectorias simuladas sobre 8.000 objetos. Deformable Cluster Manipulation aborda un problema diferente: mover una masa enredada en lugar de un único objeto limpio. Su ejemplo motivador es despejar ramas que han crecido sobre una línea eléctrica. La política se entrenó con árboles sintéticos y, según NVIDIA, se desplegó sobre ramas reales sin entrenamiento específico, con posibles aplicaciones en la gestión de cables y la inspección agrícola. Análisis de la redacción Una ruta de desarrollo práctica, con límites El anuncio sugiere un flujo de trabajo de cuatro etapas para los equipos de robótica de campo. Primero, definir la tarea y sus límites de fallo antes de elegir un modelo: qué se considera una parada segura, qué puede tocar el robot y qué condiciones requieren que una persona tome el control. Segundo, utilizar Isaac Sim u otras herramientas abiertas de simulación para variar el terreno, la iluminación, la forma de los objetos, el ruido de los sensores y las posiciones iniciales, en lugar de entrenar en una única escena ideal. Tercero, mantener la navegación, la percepción y la manipulación lo bastante separadas como para probar cada subsistema y sustituir una política fallida sin perder el resto de la pila. Por último, reproducir la política en el hardware objetivo dentro de una zona controlada, comparar los registros con la simulación y ampliar el ámbito operativo solo cuando el comportamiento medido siga dentro de los límites aprobados. Este flujo es compatible con el ecosistema documentado por NVIDIA, que incluye Isaac Lab, Isaac Sim, el repositorio abierto de COMPASS y las plataformas de computación periférica de NVIDIA. La compatibilidad debe interpretarse como un punto de partida, no como una garantía de funcionamiento inmediato. Los equipos deben confirmar la compatibilidad del sistema operativo y los controladores, las interfaces de los sensores, la sincronización de los relojes, la memoria del acelerador, los límites térmicos, el comportamiento de la red y el middleware robótico utilizado por la plataforma objetivo. La fuente menciona Jetson como un ejemplo de hardware para la planificación multi brazo, pero no establece que todos los robots de campo o cargas útiles alcancen el mismo rendimiento. También existe una etapa de ingeniería menos llamativa, pero esencial: la trazabilidad. Hay que registrar la versión del simulador, las hipótesis sobre los activos, el punto de control de la política, la configuración de los sensores, la revisión del hardware y las condiciones de prueba de cada resultado. Sin ese registro, una tasa de éxito comunicada no puede reproducirse ni compararse de forma significativa después de cambiar una cámara, una pinza, una batería o el terreno. La seguridad está antes que la afirmación de simulación a realidad La simulación puede revelar casos extremos y reducir la cantidad de ensayo y error arriesgado, pero no puede autorizar una misión real. El ejemplo de despejar ramas es especialmente delicado porque una línea eléctrica introduce riesgos eléctricos, de acceso y de recuperación. Un despliegue real necesitaría un estudio documentado del lugar, una zona de exclusión, un supervisor humano acordado, una vía positiva para la parada de emergencia, un comportamiento definido ante la pérdida de comunicaciones y un plan de recuperación en caso de enredo o pérdida de localización. Si el trabajo se realiza cerca de infraestructura energizada, el propietario responsable de la instalación y las normas locales aplicables deben determinar si la tarea está permitida. El mismo principio se aplica a los robots móviles y los humanoides. Antes de aumentar la velocidad, la carga útil o la autonomía, hay que validar la distancia de parada, la detección de obstáculos, la toma de control remota, el reinicio seguro y el comportamiento cerca de personas sobre la superficie real y con los sensores reales. Un gemelo digital es útil para ensayar esos casos; no demuestra que el robot físico cumpla las obligaciones de seguridad laboral o de seguridad de las máquinas. La regulación depende de la jurisdicción, y un robot de exterior, un sistema aéreo y un vehículo industrial pueden estar sujetos a requisitos diferentes. Por tanto, el anuncio de NVIDIA sobre ICRA debe leerse como una señal de desarrollo y no como un veredicto de despliegue. Ofrece a los desarrolladores de campo componentes concretos: simulación reutilizable, entrenamiento consciente de la encarnación, agarre adaptativo y código abierto. También les plantea una pregunta sensata para cada resultado llamativo: ¿qué robot, qué entorno, cuántas pruebas y qué recuperación ante fallos? Hasta que esas respuestas estén documentadas para la misión objetivo, la simulación a realidad es una ruta de pruebas prometedora, no un permiso para eliminar la supervisión. Fuentes oficiales Fuente oficial: blogs.nvidia.com Lecturas relacionadas Nasa Astropix Orbital Robotics Demo · Amazon One Million Robot Network Real Deployment Limits Fuentes oficiales Official source: blogs.nvidia.com También puede interesarte Nvidia Sim To Real Research Field Robot Developers Demostracion Astropix Nasa Robotica Orbital Prueba Cientifica