Faits confirmés
Faits confirmés
Déclarations de la source
Le 28 mai, NVIDIA Research a publié une mise à jour utile pour les équipes qui construisent des robots destinés à sortir du laboratoire : huit articles présentés à l’International Conference on Robotics and Automation (ICRA) décrivent comment des systèmes entraînés en simulation sont vérifiés sur des machines physiques. Cette annonce n’est ni le lancement d’un produit ni la promesse qu’une pile logicielle rende un robot autonome. Sa valeur est plus ciblée et plus pratique : elle décrit une trajectoire de développement allant de l’entraînement synthétique aux essais supervisés sur le terrain, tout en montrant où les preuves s’arrêtent encore.
Analyse de la rédaction
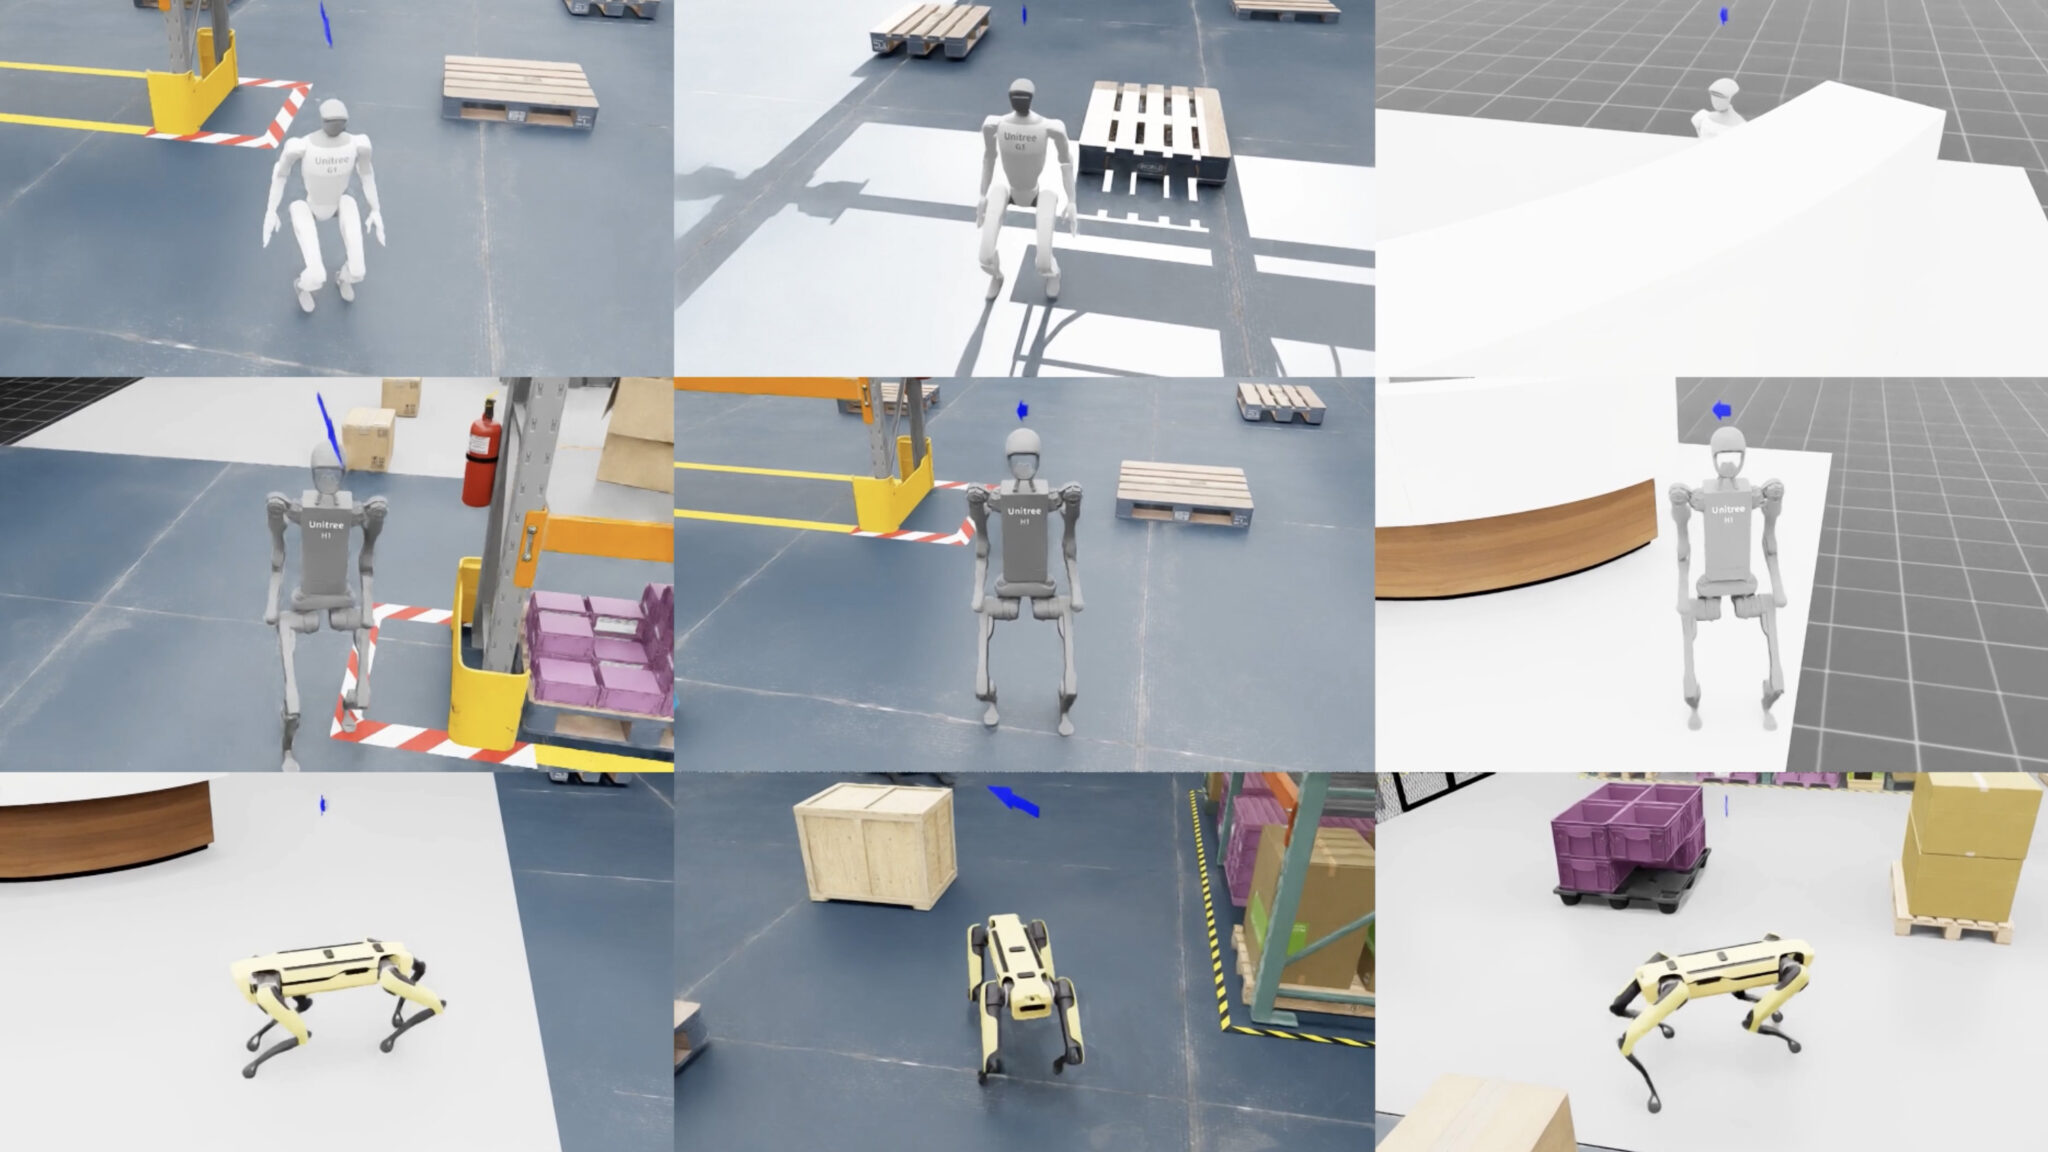
Déclarations de la source Pour les développeurs travaillant sur des robots mobiles autonomes, des humanoïdes ou des plateformes de manipulation en extérieur, cette distinction compte. Un robot de terrain doit faire face à un sol irrégulier, à une lumière changeante, à l’encombrement, aux câbles qui s’accrochent, aux personnes en mouvement et aux différences matérielles qu’une démonstration dans un environnement propre peut masquer. Le rapport officiel de NVIDIA sur l’ICRA rassemble ces problèmes et renvoie vers les outils qui sous-tendent plusieurs expériences. Source officielle : blogs.nvidia.com Analyse de la rédaction Ce que la recherche démontre réellement Le résultat le plus clair au niveau de la plateforme est COMPASS. NVIDIA indique que le framework apprend d’abord une politique de navigation de référence par apprentissage par imitation, puis utilise l’apprentissage par renforcement résiduel dans Isaac Lab pour l’adapter à différents corps de robots. L’entraînement décrit dans l’article utilise la simulation plutôt que des données provenant de robots réels. Par rapport à une référence fondée sur l’apprentissage par imitation, COMPASS a obtenu une amélioration de 4,5 fois du taux moyen de réussite et a atteint environ 80 % de réussite lors de 20 essais de navigation dans le monde réel sur des robots mobiles autonomes et des humanoïdes. C’est encourageant pour les équipes qui souhaitent réutiliser une idée de navigation sur plusieurs châssis, mais il ne s’agit pas d’une interchangeabilité universelle. Une politique dépend toujours de la géométrie du robot, de ses capteurs, de la réponse de ses actionneurs, de son budget de calcul et de sa temporalité. Une nouvelle plateforme nécessite sa propre validation, et les 20 essais rapportés constituent un point de preuve, pas une certification d’un fonctionnement fiable dans chaque entrepôt, chantier ou chemin rural. D’autres résultats sont plus directement pertinents pour les manipulations difficiles sur le terrain. Grasp-MPC corrige en continu l’approche finale d’un objet au lieu d’exécuter une prise fixe. NVIDIA rapporte environ 75 % de réussite globale sur des robots réels, contre 41 % pour une référence, après un entraînement sur deux millions de trajectoires simulées couvrant 8 000 objets. Deformable Cluster Manipulation s’attaque à un autre problème : déplacer une masse emmêlée plutôt qu’un objet unique et régulier. L’exemple à l’origine du projet consiste à dégager des branches qui ont poussé autour d’une ligne électrique. Selon NVIDIA, la politique a été entraînée sur des arbres synthétiques puis déployée sur de vraies branches en zéro-shot, avec des applications possibles à la gestion des câbles et à l’inspection agricole. Une trajectoire de développement, avec ses limites L’annonce suggère un flux de travail en quatre étapes pour les équipes de robotique de terrain. Premièrement, définir la tâche et ses limites d’échec avant de choisir un modèle : qu’est-ce qui constitue un arrêt sûr, ce que le robot peut toucher et les conditions qui exigent une reprise en main humaine. Deuxièmement, utiliser Isaac Sim ou des outils de simulation ouverts associés pour faire varier le terrain, l’éclairage, la forme des objets, le bruit des capteurs et les positions initiales, au lieu d’entraîner le système sur une seule scène idéale. Troisièmement, conserver une séparation suffisante entre navigation, perception et manipulation pour tester chaque sous-système et remplacer une politique défaillante sans perdre le reste de la pile. Enfin, rejouer la politique sur le matériel cible dans une zone contrôlée, comparer les journaux avec la simulation et n’élargir le domaine opérationnel que lorsque le comportement mesuré reste dans les limites approuvées. Ce flux de travail est compatible avec l’écosystème documenté par NVIDIA, notamment Isaac Lab, Isaac Sim, le dépôt COMPASS ouvert et les plateformes de calcul en périphérie de NVIDIA. La compatibilité doit être comprise comme un point de départ, et non comme une garantie plug-and-play. Les équipes doivent vérifier la prise en charge du système d’exploitation et des pilotes, les interfaces des capteurs, la synchronisation des horloges, la mémoire de l’accélérateur, les limites thermiques, le comportement du réseau et le middleware robotique utilisé par la plateforme cible. L’article source cite Jetson comme exemple matériel pour la planification multi-bras, mais il n’établit pas que chaque robot de terrain ou chaque charge utile atteindra les mêmes performances. Il existe aussi une étape d’ingénierie moins spectaculaire mais essentielle : la traçabilité. Il faut consigner pour chaque résultat la version du simulateur, les hypothèses sur les actifs, le point de contrôle de la politique, la configuration des capteurs, la révision du matériel et les conditions d’essai. Sans ce relevé, un taux de réussite rapporté ne peut être reproduit ni comparé utilement après un changement de caméra, de préhenseur, de batterie ou de terrain. La sécurité avant la promesse du sim-to-real La simulation peut révéler des cas limites et réduire la part d’essais risqués par tâtonnement, mais elle ne peut pas autoriser une mission réelle. L’exemple du dégagement de branches est particulièrement lourd de conséquences, car une ligne électrique introduit des risques électriques, d’accès et de récupération. Un déploiement réel nécessiterait une étude documentée du site, une zone d’exclusion, un superviseur humain désigné, une chaîne d’arrêt d’urgence fonctionnelle, un comportement défini en cas de perte de communication et un plan de récupération en cas d’emmêlement ou de perte de localisation. Si le travail se déroule à proximité d’une infrastructure sous tension, le propriétaire responsable de l’actif et les règles locales applicables doivent déterminer si la tâche est autorisée. Le même principe s’applique aux robots mobiles et aux humanoïdes. Avant d’augmenter la vitesse, la charge utile ou le niveau d’autonomie, il faut valider la distance d’arrêt, la détection des obstacles, la reprise en main à distance, le redémarrage sûr et le comportement à proximité des personnes, sur la surface réelle et avec les capteurs réels. Un jumeau numérique est utile pour répéter ces situations ; il ne prouve pas que le robot physique respecte les obligations de sécurité au travail ou de sécurité des machines. La réglementation dépend de la juridiction, et un robot extérieur, un système aérien et un véhicule industriel peuvent relever d’exigences différentes. L’annonce de NVIDIA sur l’ICRA doit donc être lue comme un signal de développement plutôt que comme un verdict de déploiement. Elle offre aux développeurs de terrain des briques concrètes : simulation réutilisable, entraînement tenant compte de l’incarnation, préhension adaptative et code ouvert. Elle leur donne aussi une question pertinente à poser pour chaque résultat impressionnant : quel robot, quel environnement, combien d’essais et quelle récupération après échec ? Tant que ces réponses ne sont pas documentées pour la mission cible, le sim-to-real reste une voie de test prometteuse — pas une permission de supprimer la supervision. Sources officiellesSource officielle : blogs.nvidia.com À lire aussiNasa Astropix : démonstration de robotique orbitaleRéseau d’un million de robots d’Amazon : limites du déploiement réel Sources officielles Official source: blogs.nvidia.com À lire aussi Nasa Demonstration Astropix Robotique Orbitale Test Scientifique Reseau Un Million Robots Amazon Reel Pas Percee Humanoide