Faits confirmés
Faits confirmés
Déclarations de la source
Apptronik fait évoluer son récit sur la robotique humanoïde : il ne porte plus seulement sur une démonstration sur scène, mais davantage sur l’infrastructure nécessaire à la répétition des tâches. Dans une annonce du 30 juin 2026, l’entreprise a présenté une extension de son site Robot Park à Austin, au Texas, et indiqué que des flottes de robots Apollo 2 collectent déjà des données réelles dans les sites Robot Park, chez des clients et chez des partenaires.
Analyse de la rédaction
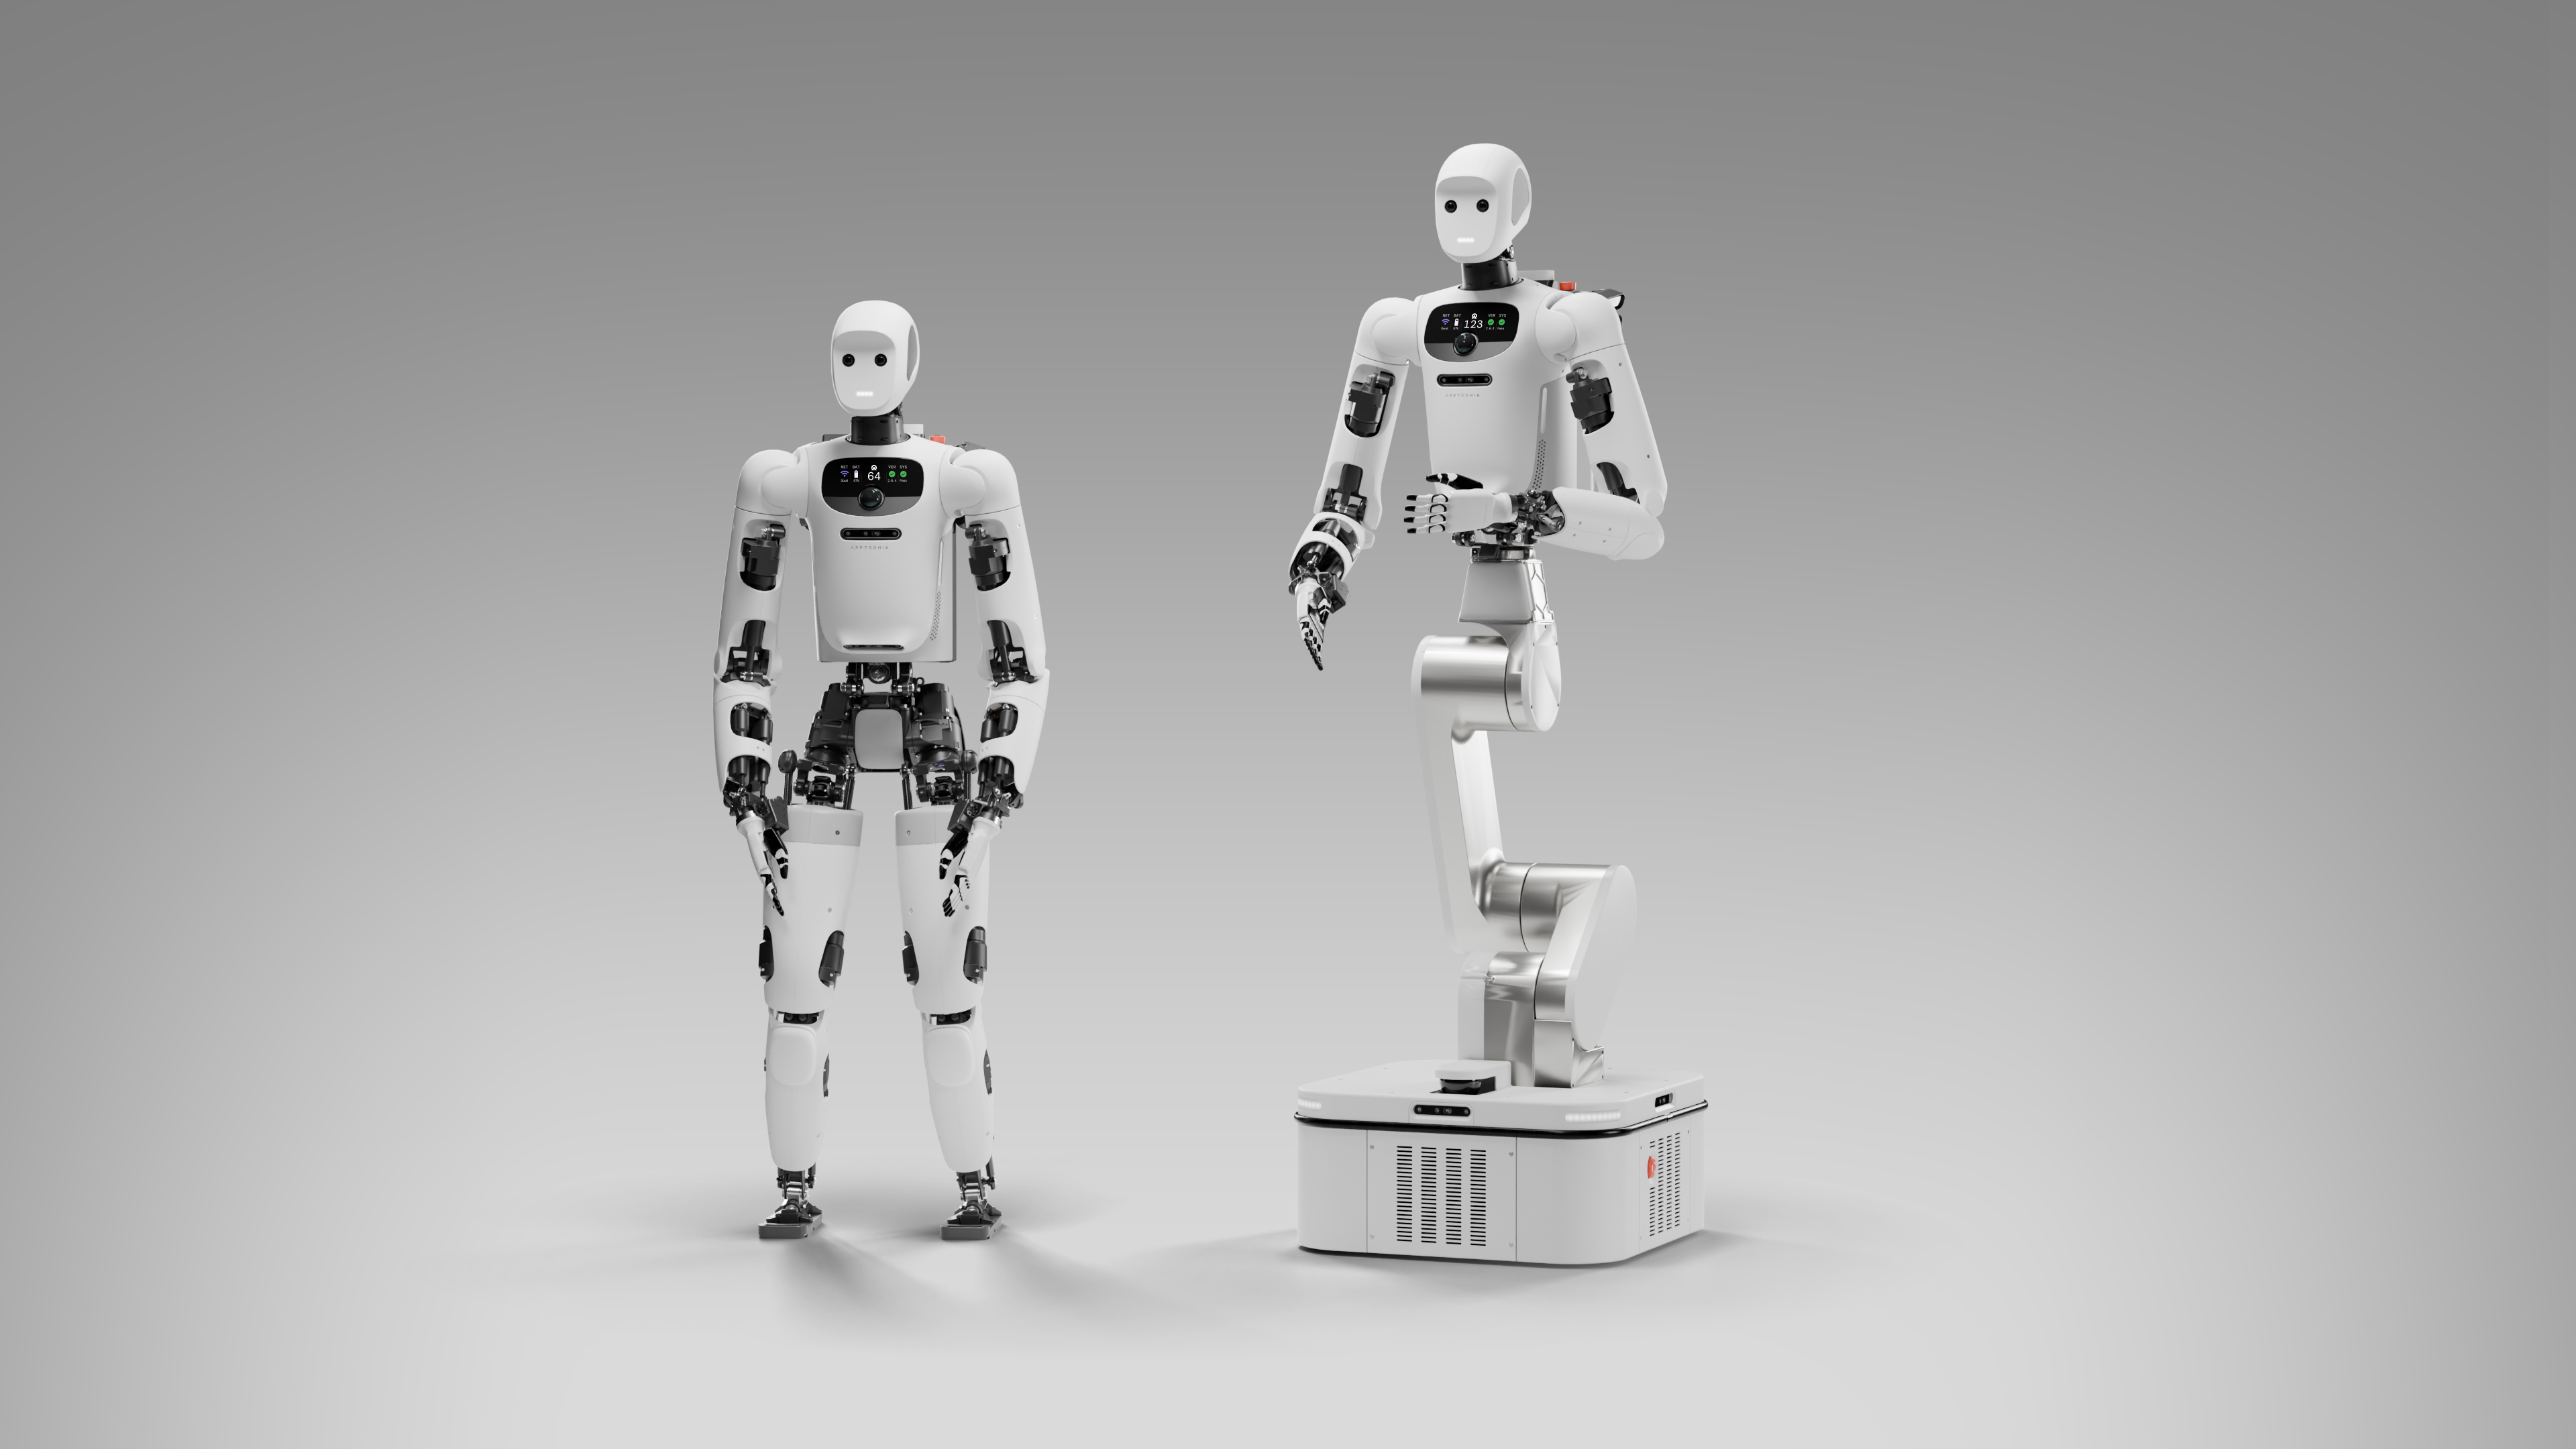
Déclarations de la source Il s’agit d’un élément significatif en faveur d’un déploiement, mais cela ne revient pas à démontrer l’existence d’une main-d’œuvre humanoïde entièrement autonome. L’annonce d’Apptronik décrit une opération d’entraînement et de collecte de données qui associe téléopération et exécution autonome. La lecture la plus claire est donc plus limitée et plus utile : Apollo 2 est utilisé dans des environnements opérationnels pour acquérir de l’expérience destinée aux futurs systèmes, tandis que l’entreprise continue de développer l’autonomie, la fiabilité et la sécurité nécessaires à un déploiement commercial plus large. Analyse de la rédaction Le déploiement réellement documenté. Le site d’Austin récemment agrandi couvre près de 90 000 pieds carrés, selon Apptronik. L’entreprise indique que des robots Apollo 2 y travaillent sur des cas d’usage définis par des clients dans la logistique, la fabrication, le commerce de détail et d’autres environnements. Des flux similaires de collecte de données sont également actifs chez Google DeepMind et chez des clients comme Mercedes-Benz et GXO. Apptronik décrit Apollo 2 comme le cheval de trait du Robot Park depuis plus d’un an. Son rôle déclaré n’est pas simplement de répéter une démonstration parfaitement maîtrisée, mais de recueillir une expérience physique variée pouvant servir à entraîner et à affiner des modèles d’IA incarnée. L’entreprise affirme que ces flux de données soutiennent son partenariat de recherche avec Google DeepMind ainsi que le développement des modèles Gemini Robotics. Pour les observateurs qui suivent l’écart entre les prototypes et les systèmes de production, cette distinction est importante. Un robot en fonctionnement chez un client ou un partenaire constitue un élément de preuve plus solide qu’une vidéo réalisée en laboratoire contrôlé. Toutefois, l’annonce ne publie ni le nombre de robots de la flotte, ni le temps de fonctionnement, ni le débit, ni le taux d’interventions humaines, ni le taux d’achèvement des tâches, ni une ventilation des tâches autonomes. Elle documente un flux opérationnel de données, pas une étude complète des performances. Une boucle hybride plutôt qu’une revendication d’autonomie. Apptronik indique qu’Apollo 2 produit des données grâce à une combinaison de téléopération et d’exécution autonome. La téléopération n’est pas un échec : c’est un moyen pratique de recueillir des démonstrations, de gérer les cas limites et d’améliorer un système avant de lui demander de travailler de manière indépendante. Cela signifie toutefois que la présence d’un robot sur un site en activité ne doit pas être interprétée comme la preuve que chaque tâche observée s’exécute sans assistance humaine. L’entreprise indique également utiliser des simulations physiques haute fidélité parallèlement à sa pile de téléopération. Cette combinaison peut accélérer l’entraînement et l’itération matérielle, mais les résultats de simulation ne doivent pas être confondus avec une validation sur le terrain. Les sites réels introduisent des configurations changeantes, des objets variables, des interruptions réseau, la circulation de personnes et des exigences de récupération qu’une démonstration contrôlée peut ne pas révéler. Le cadrage d’Apptronik est prospectif à plusieurs reprises. Les données collectées par Apollo 2 doivent préparer une future flotte commerciale, et l’entreprise indique que son Apollo 3 de nouvelle génération s’appuiera sur les enseignements actuels. L’annonce ne fournit aucune date de sortie, aucun prix, aucun engagement de disponibilité générale ni objectif de performance commerciale. Pourquoi les configurations mobile et humanoïde comptent. Apollo 2 est présenté dans des configurations bipède et à base roulante. Il ne s’agit pas d’une simple variation esthétique. Une plateforme roulante peut rester dans un modèle de contact prévisible avec le sol et être plus facile à intégrer à un flux logistique existant. Apptronik indique que la configuration roulante est conçue pour se conformer aux normes de sécurité existantes applicables aux robots mobiles industriels. Il s’agit d’une déclaration de l’entreprise sur l’intention de conception, et non d’un relevé de certification indépendant fourni dans l’annonce. La version bipède répond à un autre problème : l’accès à des environnements conçus autour des mouvements humains, avec des marches, des passages étroits et des équipements actionnés manuellement. Apptronik affirme que la configuration bipède offre une plus grande adaptabilité dans les environnements complexes, tout en permettant à l’entreprise d’affiner la sécurité et la fiabilité de sa plateforme de marche grâce à une exploitation réelle. Le compromis est implicite dans le format. La marche élargit l’éventail des espaces qu’un robot peut atteindre, mais elle ajoute aussi des risques liés à l’équilibre, aux chutes, à la récupération et à la proximité des personnes, qui exigent davantage de supervision et une conception plus rigoureuse des postes de travail. C’est pourquoi la conclusion la plus crédible de cette annonce en matière de sécurité est procédurale plutôt que promotionnelle. Apollo 2 est utilisé pour recueillir de l’expérience opérationnelle, mais le communiqué ne fournit ni analyse des dangers, ni évaluation des risques propre au site, ni procédure d’arrêt d’urgence, ni rapport d’essai indépendant. Les organisations ne doivent pas déduire qu’un déploiement chez un client rend le robot adapté à un lieu de travail non séparé. Ce que Robot Park change. Robot Park donne à Apptronik un moyen de relier en continu les évolutions matérielles, la collecte de données et le développement des modèles. Il s’agit d’une stratégie de commercialisation plus ancrée dans le réel que de simples vidéos courtes impressionnantes. Une exploitation répétée peut révéler les situations où un robot perd l’équilibre, a besoin d’un opérateur, rencontre des difficultés avec la variation des objets ou impose une refonte du flux de travail. Elle crée également une référence utile pour les prochaines annonces. Les questions suivantes sont concrètes : quelle part du travail est autonome, à quelle fréquence une personne intervient-elle, quelles tâches sont répétables d’un site à l’autre et quels contrôles de sécurité restent en place ? Tant qu’Apptronik ne publie pas ces mesures, Apollo 2 doit être compris comme une plateforme déployée d’apprentissage et d’entraînement, et non comme un remplacement généraliste éprouvé de l’automatisation conventionnelle. La nouvelle reste néanmoins significative. Apptronik est passée d’un récit humanoïde purement prospectif à une collecte active de données dans des environnements appartenant à l’entreprise, à ses partenaires et à ses clients. Mais les éléments disponibles justifient une conclusion prudente : Robot Park montre un apprentissage opérationnel réel en cours, tandis que l’objectif d’un humanoïde commercial évolutif et capable de fonctionner de manière indépendante reste à venir. Sources officielles : apptronik.com À lire aussi : Ur8 Long Long Reach Limits Factory Deployment ; Iveco Comau Robot Monitoring Valladolid Deployment. Sources officielles Official source: apptronik.com À lire aussi Ur8 Long Long Reach Limits Factory Deployment Iveco Deploie Surveillance Robots Comau Suivi Disponibilite