Hechos confirmados
Hechos confirmados
Declaraciones de la fuente
Apptronik está haciendo que su historia sobre robótica humanoide se centre menos en las demostraciones escénicas y más en la infraestructura que hay detrás del trabajo repetido. En un anuncio del 30 de junio de 2026, la empresa presentó una instalación ampliada de Robot Park en Austin, Texas, y afirmó que flotas de robots Apollo 2 ya recopilan datos del mundo real en instalaciones de Robot Park, centros de clientes y emplazamientos de socios.
Análisis de la redacción
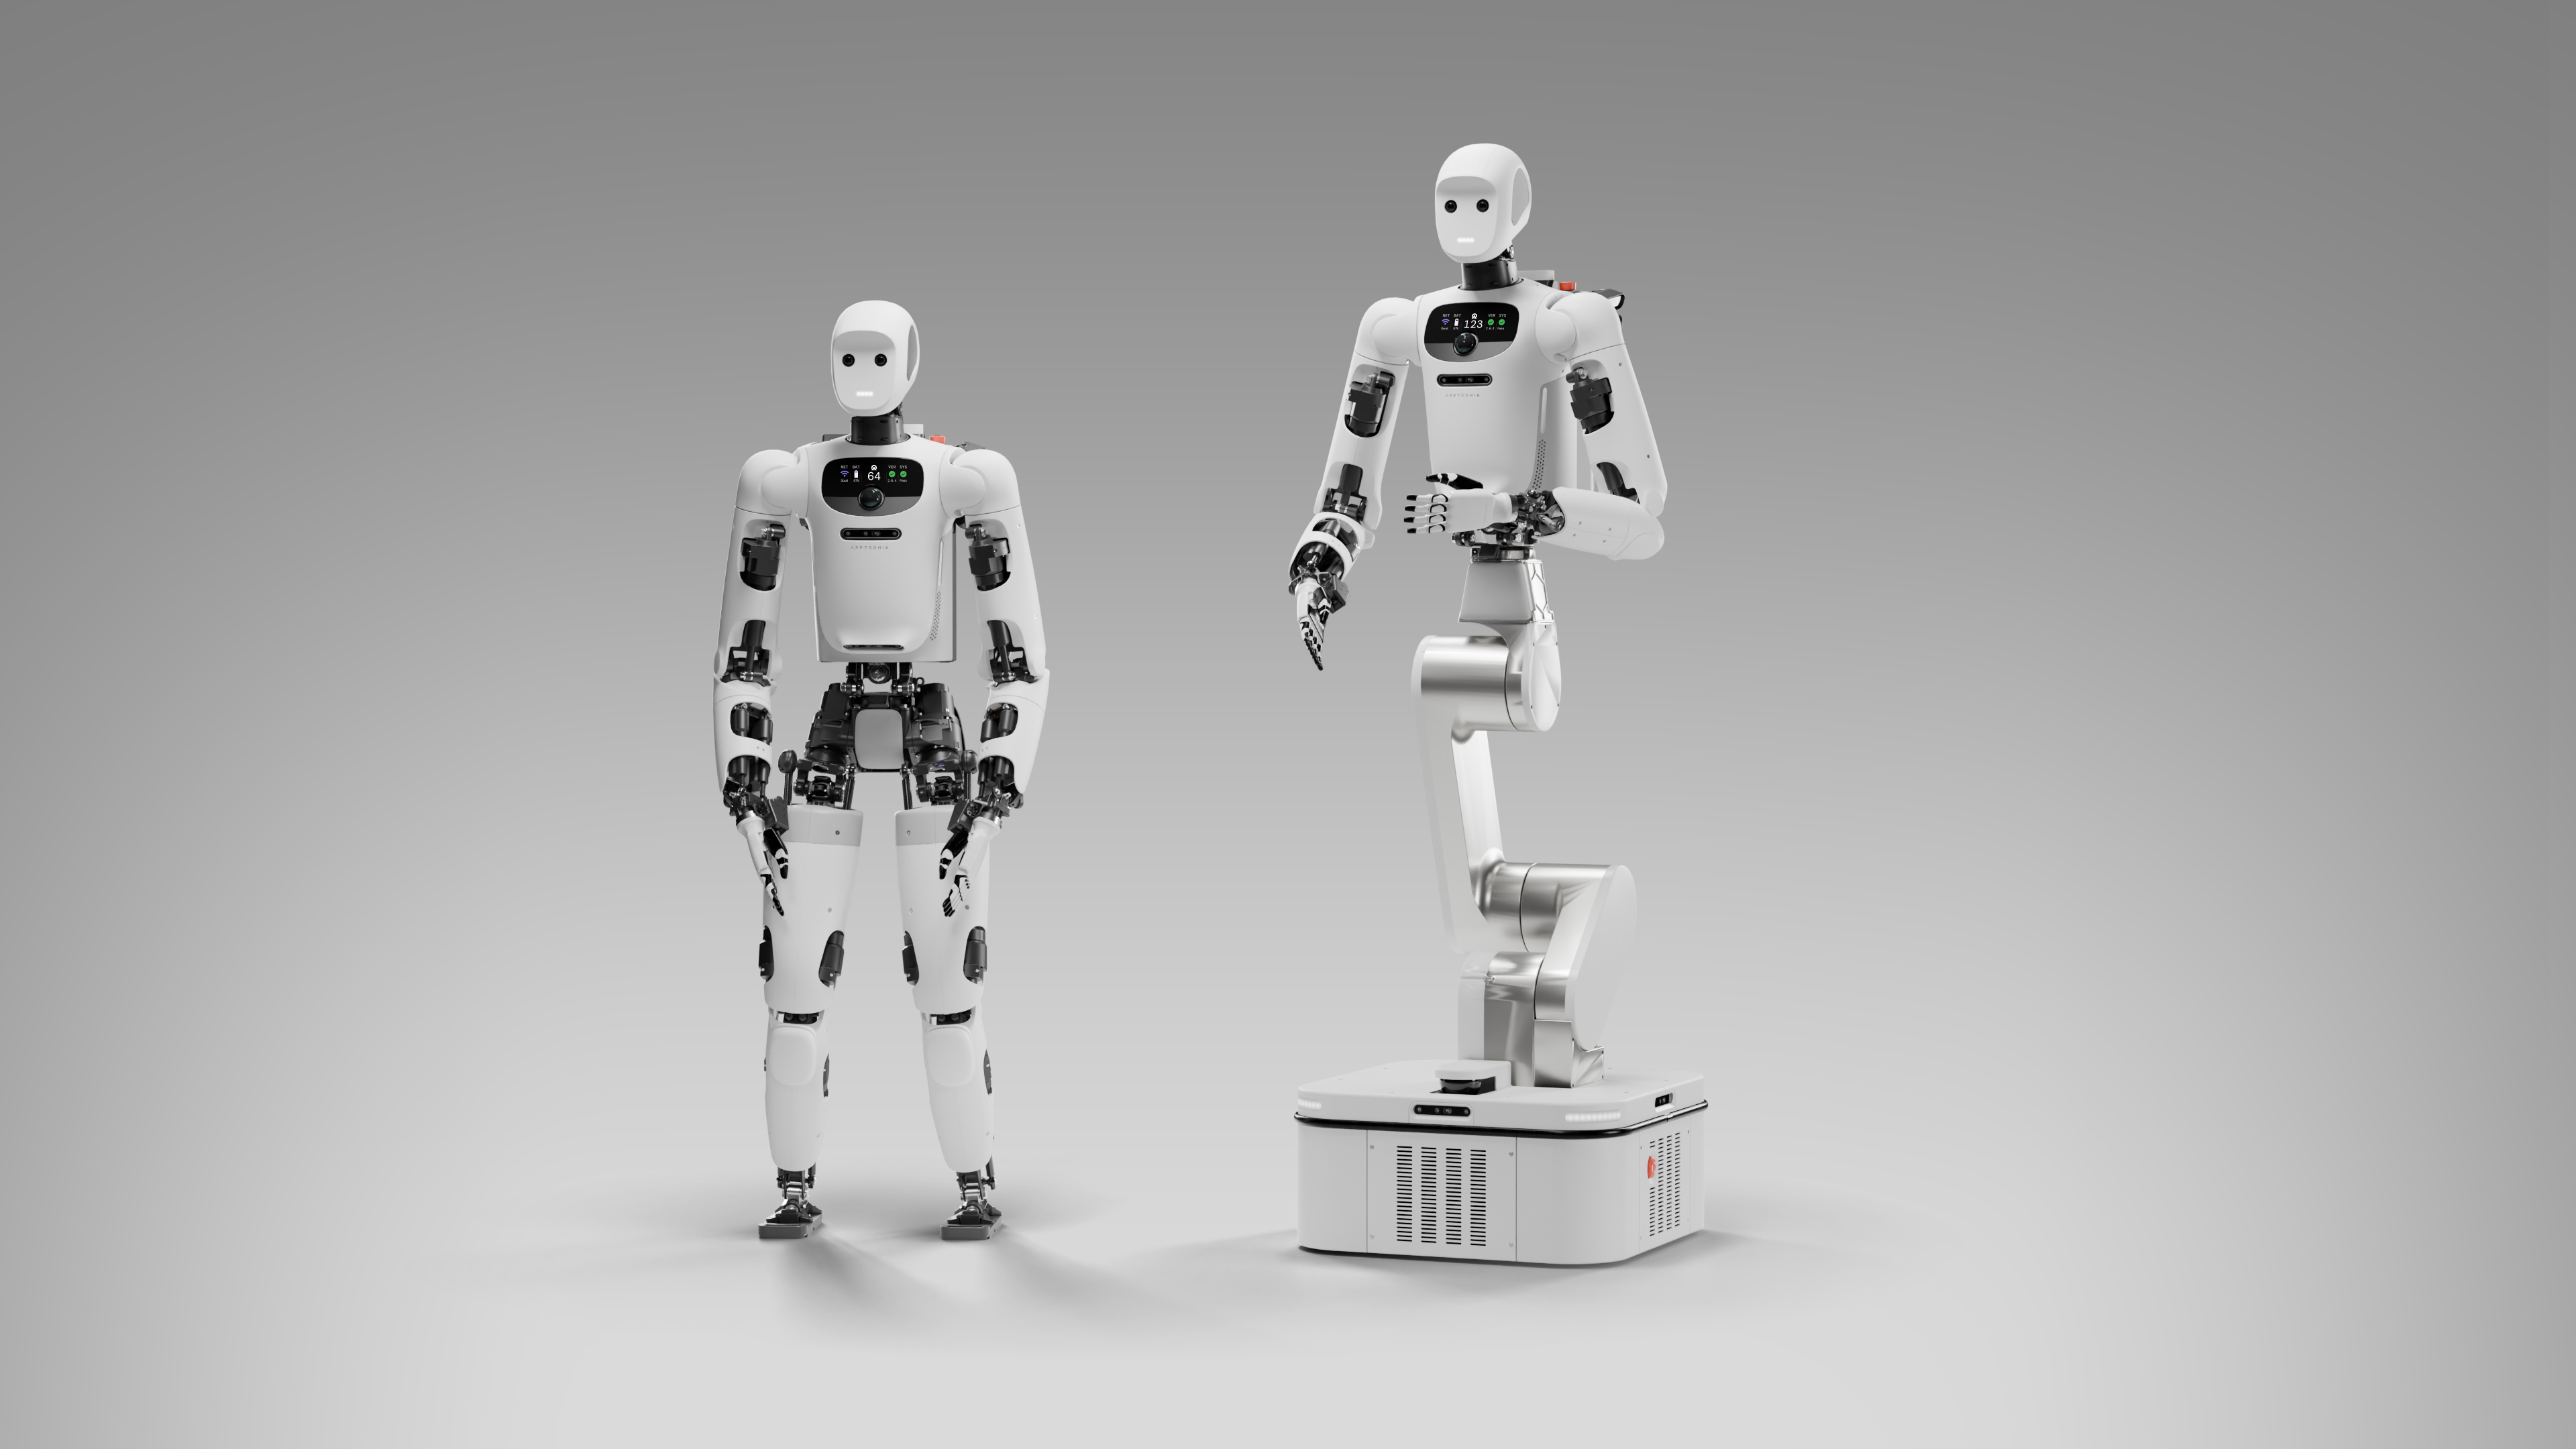
Declaraciones de la fuente Eso constituye una evidencia significativa de despliegue, pero no equivale a demostrar una plantilla humanoide totalmente autónoma. El anuncio de Apptronik describe una operación de entrenamiento y recopilación de datos que combina teleoperación con ejecución autónoma. Por tanto, la interpretación más clara, precisa y útil es más limitada: Apollo 2 se está utilizando en entornos operativos para generar experiencia destinada a futuros sistemas, mientras la empresa sigue desarrollando la autonomía, la fiabilidad y la seguridad necesarias para un despliegue comercial más amplio. Análisis de la redacción El despliegue que está documentado Según Apptronik, la instalación ampliada de Austin ocupa casi 90.000 pies cuadrados. La empresa afirma que allí los robots Apollo 2 trabajan en casos de uso definidos por clientes en logística, fabricación, comercio minorista y otros entornos. También operan flujos de trabajo similares de recopilación de datos en Google DeepMind y en clientes como Mercedes-Benz y GXO. Apptronik describe a Apollo 2 como el caballo de batalla de Robot Park desde hace más de un año. Su función declarada no consiste simplemente en repetir una demostración pulida, sino en recopilar experiencias físicas variadas que puedan utilizarse para entrenar y perfeccionar modelos de IA incorporada. La empresa afirma que esos flujos de datos respaldan su colaboración de investigación con Google DeepMind y el desarrollo de los modelos Gemini Robotics. Para quienes siguen la distancia entre los prototipos y los sistemas de producción, esta distinción importa. Un robot que opera en las instalaciones de un cliente o socio constituye una evidencia más sólida que un vídeo de laboratorio controlado. Sin embargo, el anuncio no publica el número de robots de la flota, el tiempo de actividad, el rendimiento, las tasas de intervención, las tasas de finalización de tareas ni un desglose de qué tareas son autónomas. Documenta una canalización operativa de datos, no un estudio completo de rendimiento. Un ciclo híbrido, no una afirmación de autonomía Apptronik afirma que Apollo 2 genera datos mediante una combinación de teleoperación y ejecución autónoma. La teleoperación no es un fracaso; es una forma práctica de recopilar demostraciones, recuperarse de casos límite y mejorar un sistema antes de pedirle que trabaje de manera independiente. Sí significa que la presencia de un robot en una instalación activa no debe interpretarse como prueba de que todas las tareas observadas se ejecutan sin apoyo humano. La empresa también afirma que utiliza simulaciones físicas de alta fidelidad junto con su sistema de teleoperación. Esa combinación puede acelerar el entrenamiento y la iteración del hardware, pero los resultados de simulación no deben confundirse con una validación en campo. Las instalaciones reales introducen distribuciones cambiantes, objetos variables, interrupciones de red, tránsito de personas y necesidades de recuperación que una demostración controlada puede no revelar. El propio planteamiento de Apptronik es prospectivo en varios puntos. Los datos recopilados por Apollo 2 están destinados a preparar una futura flota comercial, y la empresa afirma que su Apollo 3 de próxima generación se basará en lo que está aprendiendo ahora. El anuncio no proporciona una fecha de lanzamiento, un precio, un compromiso de disponibilidad general ni un objetivo de rendimiento comercial. Por qué importan las configuraciones móvil y humanoide Apollo 2 se presenta tanto en configuración bípeda como con base de ruedas. Es algo más que una variación estética. Una plataforma con ruedas puede mantenerse dentro de un modelo predecible de contacto con el suelo y quizá resulte más fácil de integrar en un flujo logístico existente. Apptronik afirma que la configuración con ruedas está diseñada para cumplir las normas de seguridad existentes para robots móviles industriales. Esa es una declaración de la empresa sobre la intención de diseño, no un registro de certificación independiente aportado en el anuncio. La versión bípeda aborda un problema distinto: el acceso a entornos construidos en torno al movimiento humano, los escalones, los pasillos estrechos y los equipos accionados manualmente. Apptronik afirma que la configuración bípeda ofrece una mayor adaptabilidad para entornos complejos, al tiempo que permite a la empresa perfeccionar la seguridad y la fiabilidad de su plataforma de locomoción mediante operaciones en el mundo real. El compromiso está implícito en el formato. Caminar amplía el rango de espacios a los que puede llegar un robot, pero también añade riesgos de equilibrio, caída, recuperación y proximidad a personas que requieren más supervisión y un diseño más cuidadoso de las células de trabajo. Por eso, la conclusión de seguridad más creíble de este anuncio es procedimental, no promocional. Apollo 2 se está utilizando para recopilar experiencia operativa, pero el comunicado no proporciona un análisis de peligros, una evaluación de riesgos específica del centro, un procedimiento de parada de emergencia ni un informe de pruebas independiente. Las organizaciones no deben inferir que un despliegue en las instalaciones de un cliente hace que el robot sea adecuado para un lugar de trabajo sin segregación. Qué cambia Robot Park Robot Park proporciona a Apptronik una forma de conectar los cambios de hardware, la recopilación de datos y el desarrollo de modelos en un ciclo continuo. Es una estrategia de comercialización más fundamentada que depender únicamente de vídeos breves e impactantes. La operación repetida puede revelar dónde pierde el equilibrio un robot, cuándo necesita un operador, con qué variaciones de objetos tiene dificultades o cuándo hace falta rediseñar un flujo de trabajo. También crea un punto de referencia útil para futuros anuncios. Las próximas preguntas son concretas: ¿qué parte del trabajo es autónoma?, ¿con qué frecuencia interviene una persona?, ¿qué tareas son repetibles entre distintos centros? y ¿qué controles de seguridad siguen vigentes? Hasta que Apptronik publique esas mediciones, Apollo 2 debe entenderse como una plataforma desplegada de aprendizaje y entrenamiento, no como un sustituto generalista probado de la automatización convencional. La noticia sigue siendo significativa. Apptronik ha ido más allá de una narrativa humanoide puramente prospectiva y ha pasado a la recopilación activa de datos en entornos propios, de socios y de clientes. Pero la evidencia respalda una conclusión prudente: Robot Park muestra un aprendizaje operativo real en curso, mientras que la promesa de un humanoide comercial escalable y capaz de funcionar de manera independiente sigue siendo un objetivo futuro. Fuentes oficiales Fuente oficial: apptronik.com Lecturas relacionadas Ur8: límites del largo alcance y despliegue en fábrica; seguimiento de robots Iveco Comau y despliegue en Valladolid. Fuentes oficiales Official source: apptronik.com También puede interesarte Apollo 2 Robot Park Real Work Not Finished Humanoid Ur8 Long Long Reach Limits Factory Deployment