Faits confirmés
L’article de NVIDIA publié le 30 juin 2026 présente Isaac ROS comme une base logicielle destinée aux développeurs de robots mobiles autonomes, de systèmes de manipulation et d’humanoïdes. Construite sur le framework open source ROS 2, cette pile associe des bibliothèques accélérées par CUDA à des modèles d’intelligence artificielle. Elle vise donc le développement de logiciels robotiques pouvant être utilisés sur plusieurs types de machines, sans se limiter à une seule catégorie de robot.
Déclarations de la source
Des briques pour percevoir, cartographier et agir
Analyse de la rédaction
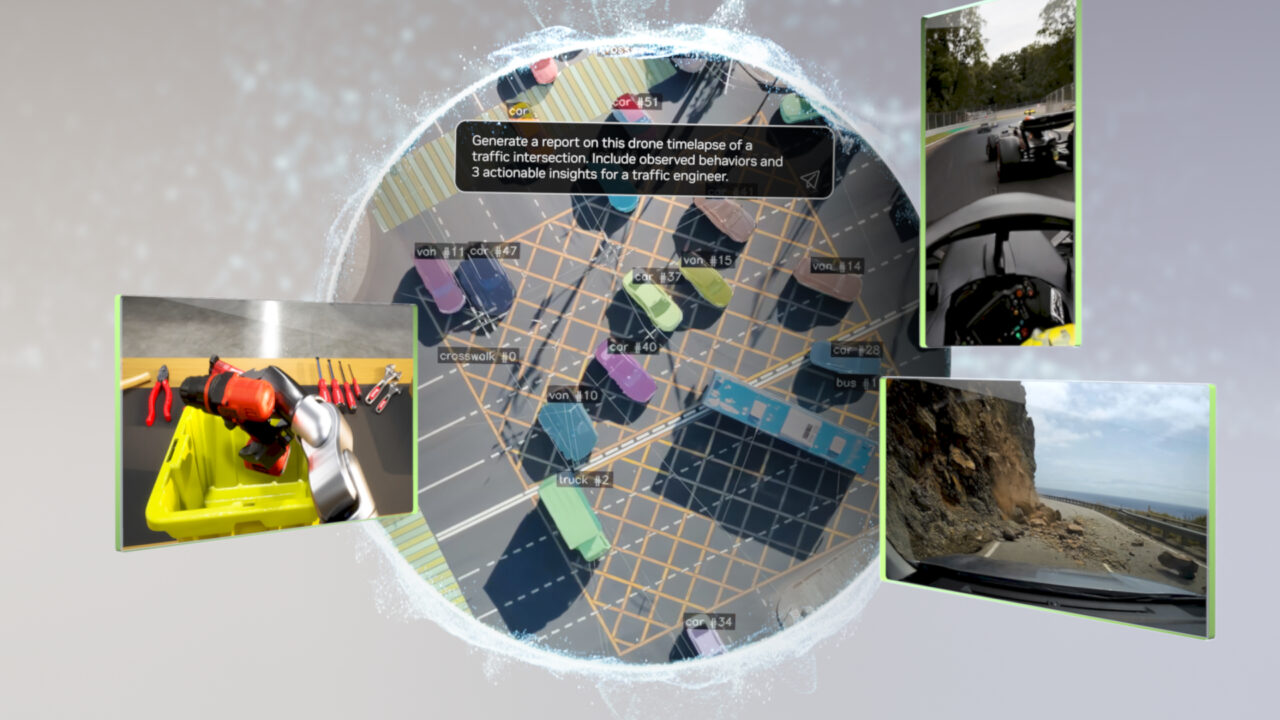
Isaac ROS fournit des modules consacrés à la perception, à la détection d’objets, à la cartographie, à la détection de collisions et à la planification des mouvements. Ces fonctions correspondent à plusieurs tâches essentielles pour un robot mobile ou manipulateur appelé à évoluer dans un espace changeant, à identifier des éléments autour de lui et à préparer ses déplacements. La présence de ces modules ne constitue toutefois pas une mesure de performance. Les informations disponibles ne donnent pas de résultat de benchmark pour un robot, un capteur ou un site précis. Elles ne permettent donc pas de déduire la vitesse, la précision ou la fiabilité obtenues dans une configuration réelle. Pour une équipe de développement, Isaac ROS fournit des composants à intégrer et à évaluer, pas un résultat garanti indépendamment du matériel utilisé. Du poste de travail à l’informatique embarquée NVIDIA indique qu’Isaac ROS peut fonctionner sur des stations de travail, sur les supercalculateurs personnels NVIDIA DGX Spark et sur les systèmes périphériques NVIDIA Jetson. Cette compatibilité annoncée couvre plusieurs étapes du développement : une équipe peut travailler sur un ordinateur, utiliser une autre classe de calcul, puis placer un système Jetson plus près du robot pour l’exécution en périphérie. Le dossier ne permet pas d’affirmer que chaque module ou chaque modèle se comporte de manière identique sur ces trois environnements. Les développeurs devront donc valider leur propre combinaison de logiciels, de puissance de calcul et de matériel avant un déploiement. La compatibilité des plateformes élargit les possibilités de développement, mais elle ne supprime pas le travail d’intégration propre à chaque machine. Une couche modulaire pour les équipes déjà sous ROS Le framework est modulaire et ses composants peuvent être associés à du code ROS existant. Les équipes qui disposent déjà d’une pile ROS 2 peuvent ainsi sélectionner les briques adaptées à leur application et conserver une partie de leurs logiciels. Isaac ROS n’est donc pas présenté comme un remplacement complet de toute la pile robotique : son intérêt pratique tient aussi à la possibilité de l’insérer dans un système déjà développé. NVIDIA met également en avant un modèle logiciel ouvert permettant aux développeurs d’examiner le code, de le modifier, de proposer des correctifs et de le maintenir dans le temps. Cette visibilité peut faciliter l’adaptation des composants à un robot donné et rendre les changements plus compréhensibles pour l’équipe qui les exploite. Elle demande en contrepartie que les développeurs mesurent les effets de leurs modifications sur le système effectivement déployé. Les fonctions de sécurité ne remplacent pas la validation du robot La détection de collisions et la planification des mouvements figurent parmi les capacités proposées, mais ces fonctions restent des outils logiciels. Elles ne prouvent pas qu’un robot est sûr dans un environnement donné. La sûreté d’un déploiement dépend aussi du matériel, des capteurs, des conditions d’utilisation et du travail des opérateurs. Les informations disponibles n’établissent ni homologation réglementaire ni résultat de sécurité mesuré pour ces fonctions. Elles ne permettent pas non plus d’affirmer qu’un robot équipé d’Isaac ROS peut travailler sans supervision sur le terrain. La décision de déployer une machine revient donc à l’équipe qui associe le framework à un robot réel et à un site d’exploitation réel, après ses propres validations. Isaac ROS apporte une couche ROS 2 réutilisable, accélérée par CUDA, modulaire et annoncée sur les stations de travail, les systèmes DGX Spark et les plateformes Jetson. Elle couvre plusieurs briques importantes, de la perception à la planification des mouvements, tout en pouvant s’intégrer à du code ROS existant. L’annonce décrit une plateforme de développement cohérente pour les équipes robotiques ; elle ne vaut pas garantie de compatibilité, de performance ou de sécurité pour un déploiement précis. Sources officielles Official source: blogs.nvidia.com À lire aussi Boston Dynamics Stretch Real Warehouse Work Clear Limits Kawasaki Astorino Industrial Robot Training Classrooms